Home

8题问答,解答 AMR/AGV 从电机控制到感知避障的集成难题
作者:DigiKey

1. ROS 是什么?

ROS(Robot Operating System,机器人操作系统)严格来说并不是传统意义上的操作系统,而是一套面向机器人开发的开源软件框架和中间件。它把复杂机器人系统拆分成多个功能独立的 节点(Node),例如电机控制、IMU 数据采集、视觉感知和路径规划,再通过标准接口交换数据。

对于 AMR/AGV 来说,这种架构最大的工程价值是解耦硬件与上层算法。例如更换电机驱动器或传感器时,只要 ROS 接口保持一致,导航层原则上无需跟着大幅重构。ROS 2 官方资料也强调,每个节点通常承担一个模块化功能,并通过标准通信接口与其他节点协作。 [docs.ros.org], [docs.ros.org]

2. ROS 节点之间靠什么通信?

ROS 2 节点主要通过 Topic、Service 和 Action 通信,其中本文涉及最多的是前两种。 [docs.ros.org], [docs.ros.org]

  • Topic(话题):发布/订阅模式,适合连续数据流。例如电机速度指令、IMU 数据、深度图和机器人状态。一个节点发布消息,其他节点可以订阅。
  • Service(服务):请求/响应模式,适合读取参数、初始化、配置设备等快速完成的离散任务。
  • Action(动作):适合耗时较长、需要执行反馈,且可能需要取消的机器人任务。

简单理解就是:

连续数据走 Topic,参数配置和即时请求走 Service,长时间任务走 Action。

3. ROS 2 对 AMR/AGV 有哪些专属能力?

ROS 2 并不是只负责“传数据”,它最大的价值是为机器人建立一个模块化软件生态。

在 AMR/AGV 中,可以把:

电机驱动 → 里程计 → IMU → 深度相机 → 定位 → 导航 → 避障

拆成相对独立的功能节点。ROS 2 的接口定义让这些节点可以通过 Topic、Service、Action 等机制协同运行,也方便后续替换不同硬件或算法模块。

从本文的应用角度,ROS 2 可进一步与导航、定位、地图、传感器融合以及可视化调试工具组合。ADI 当前也提供面向 ROS 2 的机器人 SDK 硬件支持,其中覆盖 Trinamic 电机控制器、ADIS 系列 IMU 和 3D ToF 设备。 [github.com]

工程上最重要的不是“ROS 2 能控制多少设备”,而是各个子系统不需要彼此了解底层硬件细节。

4. AMR/AGV 的电机控制如何接入 ROS 2?

以 TMCM-2611-AGV + adi_tmcl ROS 2 Driver 为例,整个控制链可以理解为:

ROS 2 导航/控制节点 → ROS Topic → adi_tmcl → TMCL → SocketCAN/CAN → TMCM-2611-AGV → BLDC 电机

ADI 的 adi_tmcl 是官方 ROS 2 Trinamic 电机控制器驱动,通过 TMCL 协议与硬件通信,目前文档列出的通信接口为 CAN(SocketCAN),而 TMCM-2611 也在支持硬件列表中。 [developer.analog.com], [github.com]

这样,上层导航算法无需直接理解 CAN 帧或 TMCL 底层细节,只需要按照 ROS 2 的接口与电机控制节点交换数据。

这恰恰体现 ROS 2 的系统价值:

把“机器人要怎么运动”与“驱动器具体怎么控制电机”分开。

5. TMCM-2611-AGV 的驱动能力是多少?

TMCM-2611-AGV 是针对 AGV/AMR 等应用设计的双轴三相 BLDC 伺服驱动平台。每个轴支持最高 +48 V 电机电源、14 A RMS 相电流。 [analog.com]

它还具备:

  • 双轴 BLDC 伺服驱动
  • +24 V 系统供电
  • +48 V 电机供电
  • 最高 14 A RMS 相电流
  • RS-485、CAN、USB
  • TMCL 通信协议
  • 增量正交编码器(ABN)接口
  • 数字霍尔传感器接口
  • 电机刹车功能 [analog.com], [analog.com]

对于典型差速 AMR/AGV,这种双轴架构尤其方便,因为左右驱动轮可以分别进行速度控制。

6. 为什么仅靠车轮编码器不足以定位?

编码器本质上测量的是车轮转了多少,而不是机器人在现实空间中真正移动了多少。

实际运行中会遇到:

  • 加速或制动时轮胎打滑
  • 地面不平
  • 左右轮径误差
  • 负载变化
  • 转弯滑移

这些误差会不断累积。因此,单纯依靠轮速里程计进行航位推算,机器人位置最终会出现越来越明显的漂移。

一种常见办法是加入 IMU。IMU 的三轴陀螺仪和三轴加速度计提供独立的惯性运动信息,再与 wheel odometry 等数据进行传感器融合,从而增强姿态和运动状态估计。

例如 ADIS16500 本身集成三轴陀螺仪及三轴加速度计,并经过工厂灵敏度、偏置和轴对准校准,定位目标就是高精度多轴惯性测量。 [analog.com],

7. ADIS16500AMLZ 的关键性能指标是什么?

ADIS16500AMLZ 是一款精密小型 MEMS IMU,内部集成三轴数字陀螺仪和三轴数字加速度计。 [analog.com],

几个值得 AMR/AGV 工程师关注的指标是:

参数

ADIS16500

陀螺仪量程

±2000°/s

陀螺仪运行中零偏稳定性

8.1°/hr

X/Y 轴角度随机游走

0.29°/√hr

加速度计量程

±392 m/s²

加速度计运行中零偏稳定性

125 μm/s²

校准温度范围

-10°C ~ +75°C

工作温度

-25°C ~ +85°C

通信接口

SPI

[analog.com], [analog.com]

此外,器件的灵敏度、偏置和轴向对准均经过工厂校准,可降低系统层面的标定与集成工作量。 [analog.com], [analog.com]

换句话说,对 AMR 来说,IMU 的价值不只是“多一个传感器”,而是为车轮里程计之外增加一套独立的运动参考。

8. ADTF3175BMLZ 的规格与免硬件开发方式?

ADTF3175 的关键规格

ADTF3175 是一款 1 Megapixel ToF 深度感知模块,具备:

  • 1024 × 1024 ToF 成像分辨率
  • 75° × 75° 视场角
  • 940 nm 光学带通滤波
  • 1024 × 1024 / 512 × 512 校准模式
  • 0.4 m ~ 4 m 深度范围
  • 全量程深度精度 ±5 mm
  • 4-lane MIPI CSI-2
  • SPI / I²C 控制接口 [analog.com], [analog.com]

在 AMR/AGV 中,它比较适合作为 LiDAR 的近场补充,用于获取稠密深度信息,例如地面、低矮障碍、近距离物体等。

如何“没有实际相机也先开发算法”?

这是这套 ROS 2 方案中很实用的一点。

ADI 的 adi_3dtof_adtf31xx ROS 包提供 Camera Sensor Mode、File-IO Mode 和 Network Mode。其中 File-IO Mode 可以让开发者在主机 PC 上运行预先录制的传感器输出文件,对 ROS 软件包和算法进行开发与测试,而无需当下连接实体 ToF 相机。 [developer.analog.com]

也就是说:

硬件还没到,ROS 2 感知算法开发可以先开始。

该 ROS 节点能够获取 Depth 和 Active Brightness(AB)帧,并以 ROS Topic 形式发布。 [developer.analog.com]

从缩短研发周期的角度,这种“硬件与软件并行开发”能力非常有价值。

工程师总结:一台 AMR 的 ROS 2 链路可以这样理解
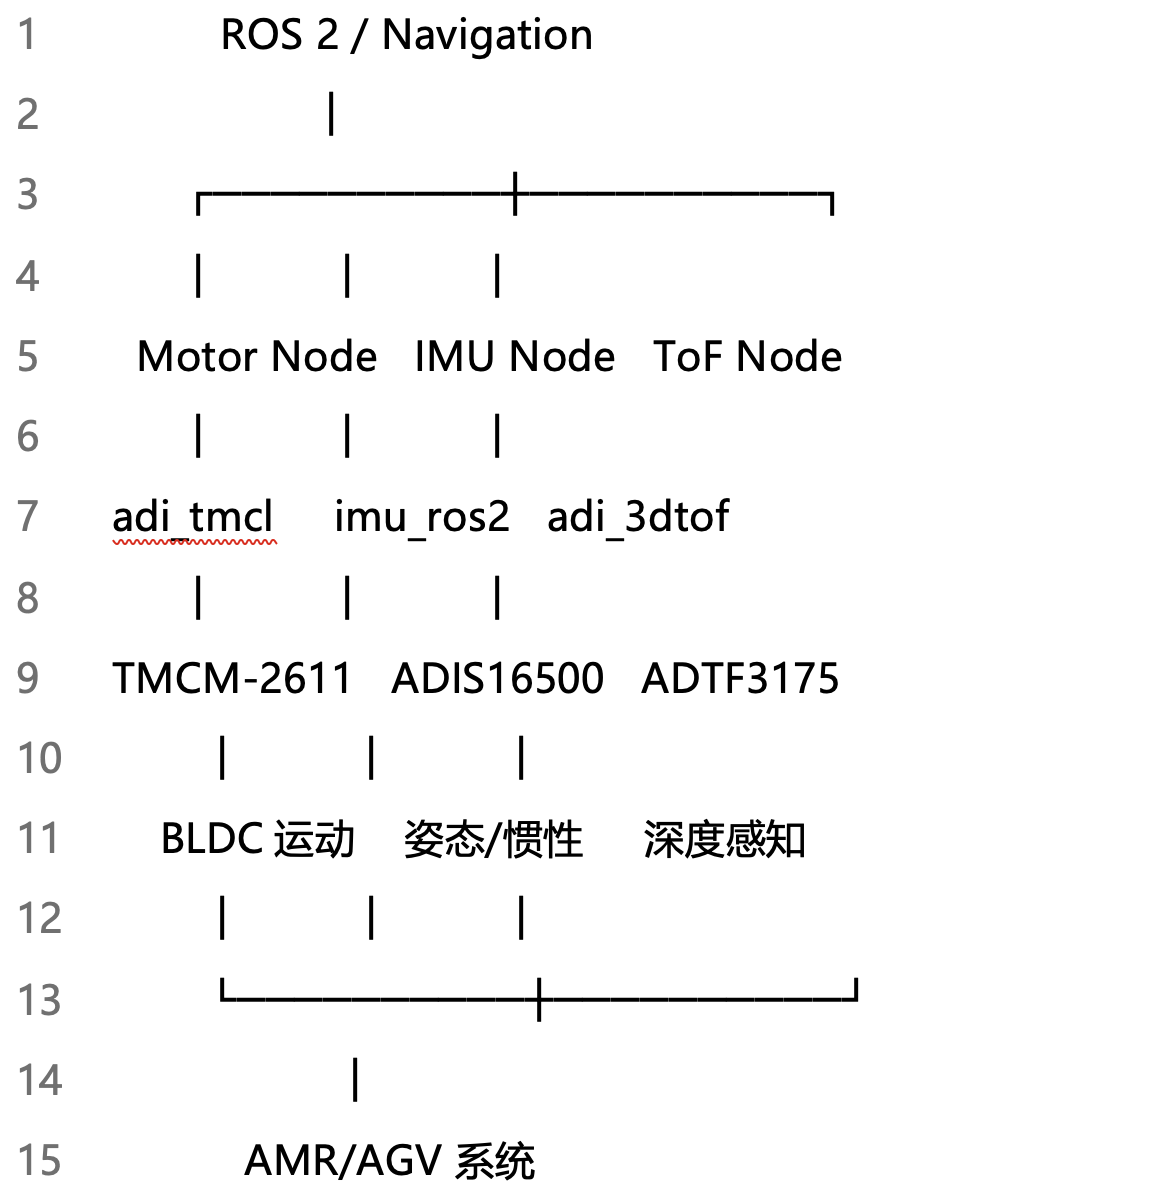
ADI 官方 ROS 2 支持硬件清单同时覆盖 TMCM-2611、ADIS16500/05/07 等 IMU,以及 3D ToF 相关驱动,说明这种模块化集成思路可以从单一器件进一步延伸至完整机器人传感与执行链路。 [github.com]

总结:

从工程角度看,这篇文章真正要解决的问题不是“如何把三个 ADI 器件接起来”,而是如何借助 ROS 2,把电机执行、惯性定位与深度感知解耦成标准模块,从而减少重复开发、降低硬件替换成本,并让导航、控制和感知团队能够并行开发。

参考资料链接

  1. ADI TMCM-2611 产品资料 – https://www.analog.com/en/products/tmcm-2611.html
  2. TMCM-2611-AGV Hardware Manual – https://www.analog.com/media/en/technical-documentation/user-guides/tmcm-2611-agv_hardware_manual.pdf
  3. ADI adi_tmcl ROS 2 Driver 文档 – https://developer.analog.com/docs/adi-ros2/humble/adi_tmcl/
  4. ADI 官方 tmcl_ros2 GitHub – https://github.com/analogdevicesinc/tmcl_ros2
  5. ADI ROS 2 Supported Hardware – https://github.com/analogdevicesinc/adi_ros2/blob/main/src/adi_ros2/doc/Overview/Supported-Hardware.rst
  6. ADI ADIS16500 产品资料 – https://www.analog.com/en/products/adis16500.html
  7. ADIS16500 Datasheet – https://www.analog.com/media/en/technical-documentation/data-sheets/ADIS16500.pdf
  8. ADI ADTF3175 产品资料 – https://www.analog.com/en/products/adtf3175.html
  9. adi_3dtof_adtf31xx ROS 2 文档 – https://developer.analog.com/docs/adi-ros2/humble/adi_3dtof_adtf31xx/__README.html
  10. ROS 2 Topics / Services / Actions 官方说明 – https://docs.ros.org/en/humble/Concepts/Basic/Interfaces-Topics-Services-Actions.html

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com
打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
如何用双MOSFET提升开关转换器的功率密度与效率?LFPAK56D热击穿规避、开关损耗控制与电热仿真解析

作者:Jens Wallmann

工业和汽车开关转换器和电机驱动器都需要体积小、效率高、电气噪声低的金属氧化物硅场效应晶体管 (MOSFET)。双 MOSFET 方法有助于满足这些要求。

设计精良的双 MOSFET 将两个 MOSFET 置于在一个封装内,减小了在印刷电路板 (PCB) 上的占用空间,降低了寄生电感并通过改善散热性能,取消了体积庞大、成本高昂的散热器。这类器件可在数百千赫兹 (kHz) 频率下进行无干扰开关操作,在很宽的温度范围内稳定工作,而且漏电流很低。然而,设计人员必须了解这类器件的工作特性,才能充分认识其优势。

本文以 Nexperia 的双 MOSFET 为例进行介绍,并说明设计人员如何使用这类器件来应对坚固耐用、效率高和空间受限型设计的挑战。本文讨论电路优化和 PCB 设计方法,并提供热电仿真和损耗分析的技巧。

LFPAK56D 能在高开关速度下兼顾效率与功率密度

“双 MOSFET 可缩小 PCB 占用、降低寄生电感并省去散热器;LFPAK56D 铜夹使 30% 热量经源引脚散出。”

双 MOSFET 适合许多汽车 (AEC-Q101) 和工业应用,包括 DC/DC 开关转换器、电机逆变器和电磁阀控制器。这些应用可在开关对和半桥拓扑结构以及其他配置中使用双 MOSFET。

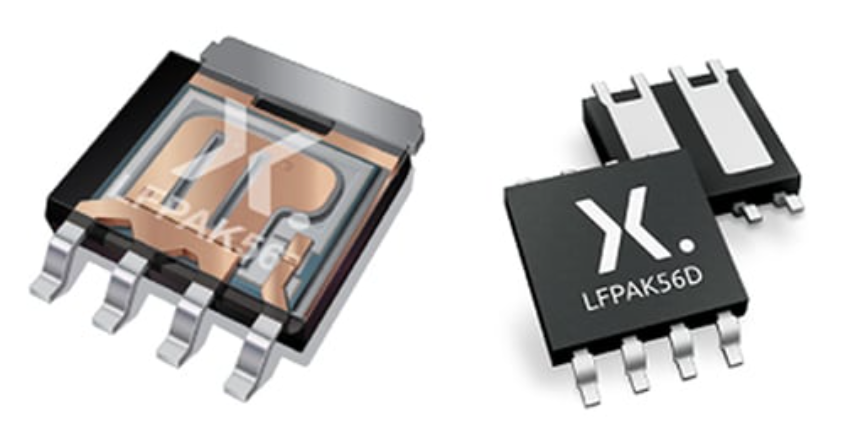
Nexperia LFPAK56D 系列是值得一提的双 MOSFET 器件。该系列器件采用了 Nexperia 的铜夹技术,具有超强的电流能力、低封装阻抗和高可靠性(图 1,右)。这些实心铜夹改善了从半导体基板通过焊接点到 PCB 的散热性能,使约 30% 的总热量通过源引脚消散。大铜截面还能降低阻性功率耗散,并通过减少寄生线路电感来抑制瞬时振荡。

图 1:LFPAK56D 封装(右)集成了两个独立的 MOSFET,并使用与 LFPAK56 单 MOSFET 封装(左)类似的铜夹结构。(图片来源:Nexperia)


与大多数用于高压开关转换器的部件一样,LFPAK56D 采用了超结技术。这种设计减小了漏源极“导通”电阻 (RDS(on))和栅漏极电荷 (QGD) 参数,从而最大限度地减少了功率损耗。在同一基板上运行两个 MOSFET,可进一步降低漏源极电阻。

正如超结 MOSFET 一样,LFPAK56D 系列具有很强的雪崩事件抵抗能力,并具有很宽的安全工作区 (SOA)。例如,PSMN029-100HLX TrenchMOS 器件中的每个 100 V MOSFET 都具有 29 mΩ RDS(on),可处理 68 W 功率,并能够能通过高达 30 A 的电流。

LFPAK56D 系列还采用了 NXP 的 SchottkyPlus 技术,以减少尖峰和漏电流。例如,PSMN014-40HLDX 的 RDS(on) 典型值通常为 11.4 mΩ,且漏源极漏电流极低,仅为 10 nA。

要充分发挥 MOSFET 的大电流优势,印刷电路板的设计必须能散发高热量并确保电气连接稳定可靠。多层印刷电路板具有足够多的过孔和大而粗的铜导体轨迹,可确保高散热性能。

低漏电流会触发热击穿,ZTC 点与 SOA 收缩的规避方法

“漏电流低于 ZTC 点时 VGS(th) 随温升下降形成正反馈,触发热击穿,须避开低电流高 VDS 的 SOA 区。”

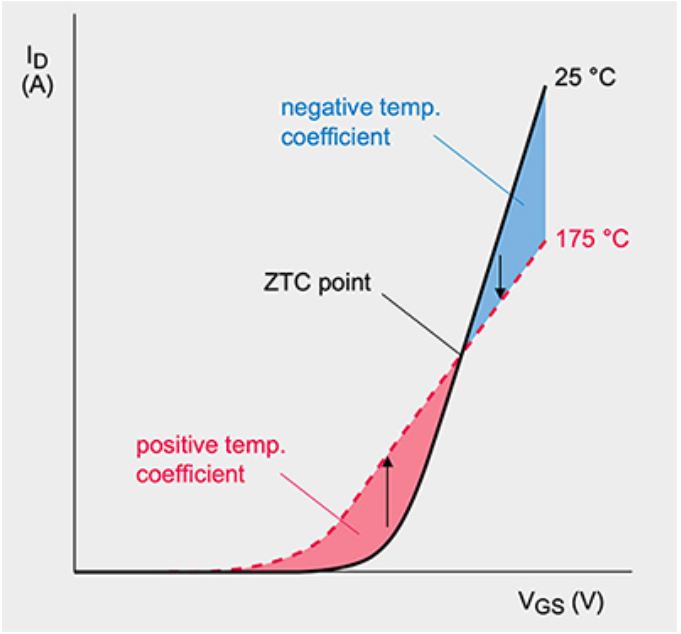
虽然完全接通的功率 MOSFET 具有热稳定性,但当漏电流 (ID) 较低时,就会有热击穿风险。在这种工作状态下,局部发热往往会降低栅源极的阈值电压 (VGS(th)),这意味着器件更容易导通。这就造成了一种正反馈情况,更多的电流会导致发热更多、VGS(th) 更低。

图 2 显示了恒定漏源极电压 (VDS) 下的这种效应。随着 VGS 的增大,会出现一个称为零温度系数 (ZTC) 的临界 ID。大于该电流时,存在负反馈并具有热稳定性(蓝色区域);小于该电流时,阈值压降会占主导地位,造成可导致热击穿的热不稳定工作点(红色区域)。

图 2:低于 ZTC 点时,MOSFET 会因热效应导致 VGS 下降(红色区域)而进入热击穿状态。(图片来源:Nexperia)


这种效应降低了低电流和高漏源极电压下的 SOA。对于具有陡峭 dV/dt 斜坡的快速开关操作来说,这并不是一个大问题。然而,随着开关操作持续时间的增加,例如为了减少电磁干扰,出现热不稳定性的可能性增大,并存在潜在危险。

QGD 与米勒平台如何决定开关斜率与动态损耗

“低 QGD 的超结 MOSFET 可缩短米勒平台、增大 dVds/dt,从而降低开关导通期间的动态能量损耗。”

为快速开关应用选择超结 MOSFET 时,低 QGD 至关重要,因为该参数会显著降低开关损耗。

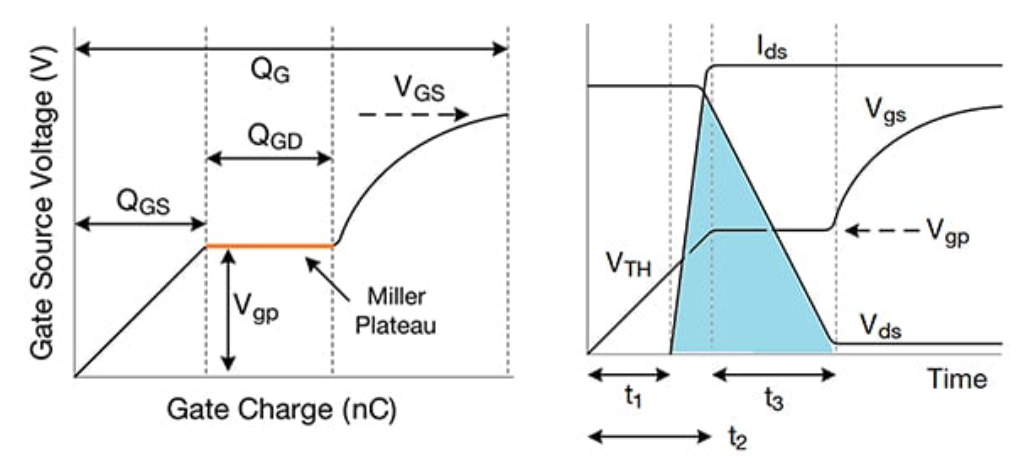
当漏极、栅极和源极之间同时出现显著的电压和电流变化时,开关操作过程中就会出现高功率损耗。较低的 QGD 会导致出现较短的米勒平台 (Miller Plateau)(图 3,左侧),从而导致陡峭的开关斜率 (dVds/dt),最终降低开关导通期间的动态能量损耗(图 3,右侧蓝色区域)。

图 3:较短的米勒平台(左侧)意味着陡峭的开关斜率,从而导致较低的动态损耗(右侧的蓝色区域)。Vgp 是米勒平台的栅源电压;VTH 是栅极阈值电压;IDS 是漏源电流。(图片来源:Vishay)


如何抑制雪崩能量保护 MOSFET?体二极管 VBR 钳位与 EDS(AL)S 耐受能力

“体二极管 VBR 钳位感应电压,MOSFET 以雪崩能量 EDS(AL)S 耗散,LFPAK56D 可耐受数十亿次雪崩。”

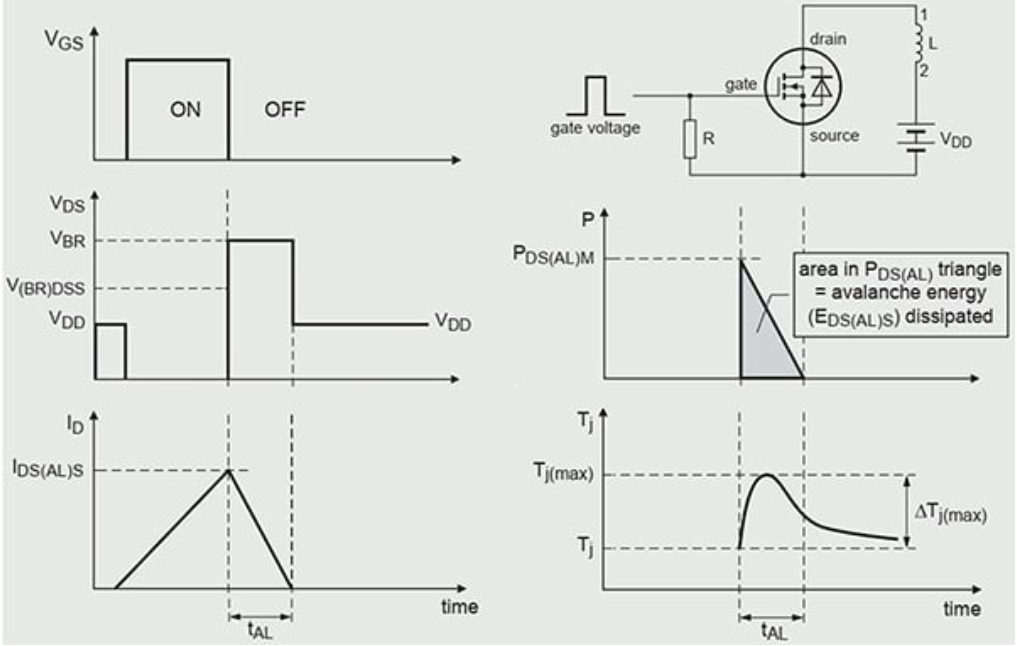
在电机驱动应用中,定子线圈关断时,坍缩磁场会维持电流流动,从而在 MOSFET 上产生叠加在电源电压 (VDD) 上的高感应电压。然而,MOSFET 体二极管的反向击穿电压 (VBR) 会限制该高电压。在所谓的雪崩效应中,MOSFET 将流出的磁能转换为雪崩能量 (EDS),直至线圈电流降至零。这会使半导体晶体迅速过热。

图 4 所示为带有 MOSFET 开关的简单线圈控制,以及单次雪崩事件发生前、发生期间(时间窗口 tAL)和发生后的时间信号。如果雪崩能量耗散量 (EDS(AL)S) 过高,由此产生的热量将损坏半导体结构。

图 4:MOSFET 在单次雪崩事件之前、期间 (tAL) 和之后的时序信号。(图片来源:Nexperia)


LFPAK56D MOSFET 采用了坚固耐用的设计。根据 Nexperia 实验室测试结果,该器件可承受数十亿次雪崩事件而不会损坏。考虑到最大雪崩能量,线圈驱动器级可以不使用额外的续流或箝位二极管,只使用这些 MOSFET 的雪崩工作。

MOSFET 电热仿真:BUK7S1R0-40H 的三种发热工况

“只算 RDS×QGD 不够,BUK7S1R0-40H 接 36.25 A 负载后 Tj 仅升约 4.3°C。”

要提高系统效率,仅靠简单的品质因数 (FOM),如 RDS x QGD 产品是不够的。相反,设计人员需要进行更精确的损耗分析,具体包括考虑以下原因造成的 MOSFET 损耗:

  • 导通传导性
  • 导通和关断损耗
  • 输出电容的充放电
  • 体二极管的连续性和开关损耗
  • 栅极电容的充电和放电

为了最大限度地降低总损耗,设计人员必须了解 MOSFET 参数与工作环境之间的关系。为此,Nexperia 为 MOSFET 建立了精密的电热模型。这些模型结合了电气和热性能,并可反映 MOSFET 的所有重要特性。开发人员可使用 PartQuest Explore 在线仿真器,或将 SPICE 和 VHDL-AMS 格式的模型导入其所选择的仿真平台。

在撰写报告时,仅提供 LFPAK56D MOSFET 的电气型号。因此,下面的热仿真示例涉及不同类型的 MOSFET,即 BUK7S1R0-40H。

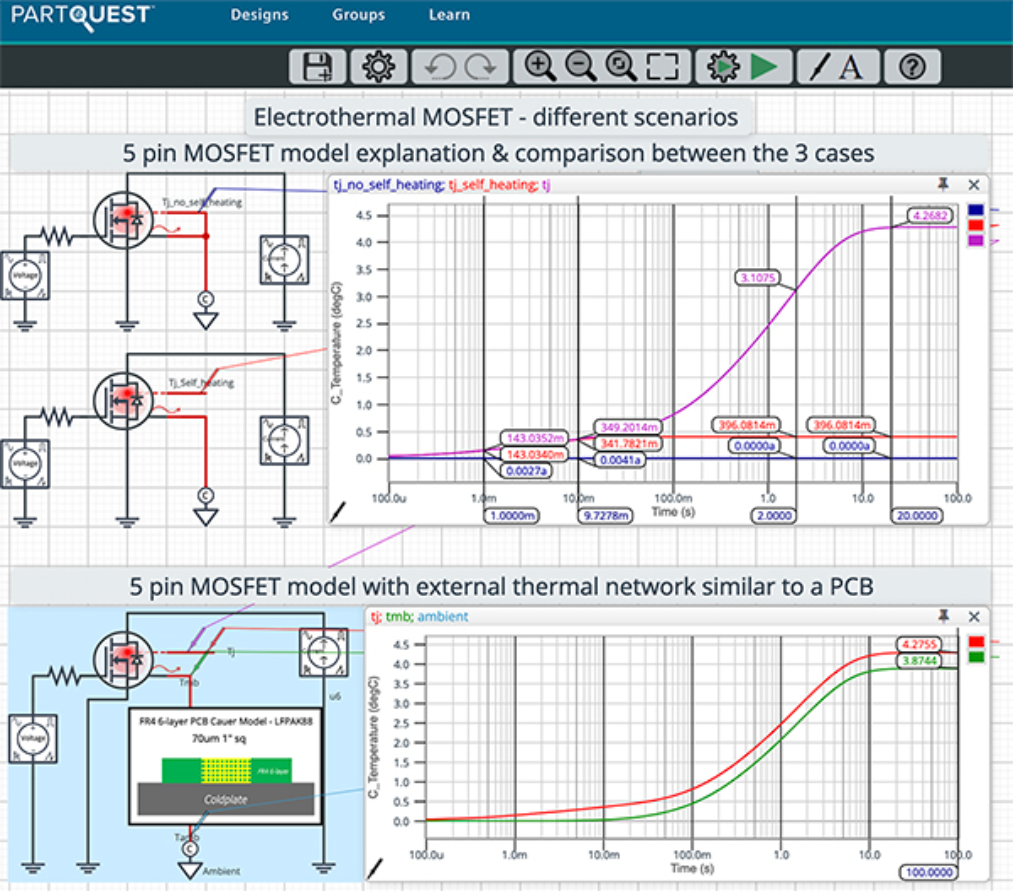
IAN50012 的功率 MOSFET 电热模型互动实验对 BUK7S1R0-40H MOSFET 在接通 36.25 A 负载电流后的三种发热情况进行了仿真。图 5 左侧所示为三种仿真设置。

图 5:所示为使用 PartQuest Explore 在线仿真器对 MOSFET 进行的电热仿真。(图片来源:Nexperia)


在上部“tj_no_self_heating”(无自发热)情况下,接线端和安装底座直接与 0°C 环境温度 (Tamb) 相耦合,且无热阻 (Rth)。在中间的“tj_self_heating”(自发热)情况下,芯片通过 Rth-j 耦合,且 Tj 升约 0.4°C。下部所示为安装底座 (mb),通过带有散热片的六层 FR4 电路板的 Rth_mb 与环境温度耦合。Tmb(绿色)上升至 3.9°C,Tj(红色)上升至 4.3°C。

总结

“LFPAK56D 以超低损耗兼顾效率与功率密度,配合电热仿真即可满足空间受限的高效设计。”

LFPAK56D MOSFET 具有超低损耗,可为快速开关转换器或电机驱动器提供出色的效率和功率密度。本文讨论了电路和热 PCB 设计考虑因素以及电热仿真,说明了设计人员如何克服坚固耐用、空间受限的高效设计所带来的各种挑战。

敲黑板

  • 什么是双 MOSFET?
  • 双 MOSFET 适合哪些应用?
  • LFPAK56D 的散热优势来自哪里?
  • PSMN029-100HLX 的关键参数是多少?
  • PSMN014-40HLDX 的漏电流是多少?
  • 什么是热击穿,如何避免?
  • 如何降低高频开关损耗?
  • 如何抑制雪崩能量保护 MOSFET?
  • 线圈驱动级可以省掉续流二极管吗?

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
继电器线圈为什么会烧毁?过电压引发层间短路的机理与预防方案

作者: Lashley Wang

简要回答

继电器线圈烧毁的原因之一是施加了过电压。

当对继电器线圈施加超过允许范围的电压时,线圈会产生异常热量,导致芯线层短路,最终造成线圈烧毁和断线。

从外观上看:

  • 轻微时,线圈线表面可能变色,线圈护套可能熔化;
  • 严重时,线圈线涂层可能熔化,线轴可能变形或熔化,外壳也可能出现膨胀现象。

继电器线圈烧毁的过程

线圈层短路

继电器线圈通电后,线圈线会因焦耳热而发热。

如果施加过电压,会产生过多热量,导致绝缘涂层(通常为聚氨酯)熔化,使芯线之间发生短路,从而降低线圈电阻。

线圈电阻降低后,流过线圈的电流进一步增加,产生更多热量。随着涂层熔化、芯线短路和发热不断加剧,最终导致线圈烧毁和熔化。

每个继电器线圈都有规定的最大允许电压。如果施加超过允许值的电压,可能会导致异常发热、被覆熔化以及局部短路。

聚氨酯涂层铜线的耐热温度

通常用于继电器的聚氨酯涂层铜线耐热温度为 120℃。

因此,继电器线圈的设计会确保在额定电压下运行时,产生的热量不会超过该温度。

快速提示

  • 避免因继电器驱动电路故障而向线圈施加异常过电压。
  • 对于长时间持续通电且不进行开关操作的电路,应考虑采用非通电设计。
  • 在需要连续通电的继电器驱动电路或时序电路中,可考虑使用闭锁继电器。

常见问题

1. 导致继电器线圈烧毁的主要原因是什么?

可能是继电器线圈承受了过电压,导致异常发热和层间短路。

2. 过电压为什么会损坏继电器线圈?

过电压会产生过多热量,使线圈绝缘涂层熔化,引起芯线短路并降低线圈电阻,从而进一步增加电流和发热量。

3. 继电器线圈烧毁后会出现哪些现象?

可能出现线圈变色、护套熔化、线轴变形或熔化,以及外壳膨胀等现象。

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
采用SiC MOSFET缩小储能电源体积:CoolSiC™ 高功率密度设计方案解析

作者: Alan Yang


随着电池储能系统(ESS)、充电桩、工业电源和新能源设备对高功率密度的需求不断提升,越来越多工程师开始采用碳化硅(SiC)MOSFET替代传统硅(Si)功率器件。那么,一个常见问题是:

SiC MOSFET究竟能帮助电源系统缩小多少体积?

答案是:

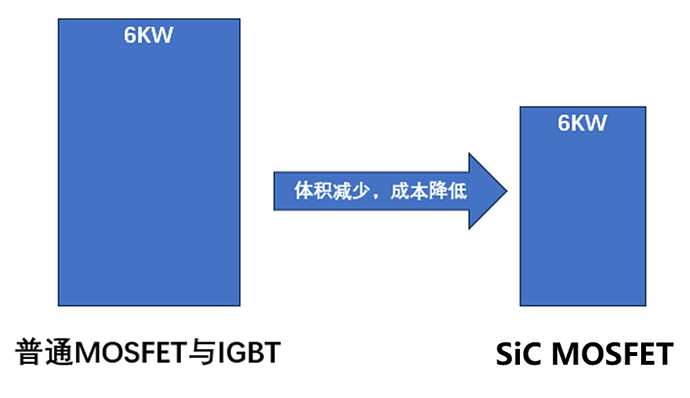
在相同输出功率条件下,SiC方案通常能够通过提高开关频率、降低损耗和减小磁性元件尺寸,实现更高功率密度,从而有效降低整体系统体积和重量。

本文将结合储能系统(ESS)的实际应用进行分析。

什么是碳化硅(SiC)MOSFET?

碳化硅(Silicon Carbide,SiC)属于第三代宽禁带半导体材料。

相比传统硅MOSFET,SiC MOSFET具有以下优势:

  • 更低开关损耗
  • 更高工作频率
  • 更高耐压能力
  • 更低导通损耗
  • 更好的高温性能
  • 更高系统效率

这些特性使得设计人员能够缩小变压器、电感、散热器等关键元件尺寸,从而大幅提升系统功率密度。

SiC在电池储能系统(ESS)中的价值

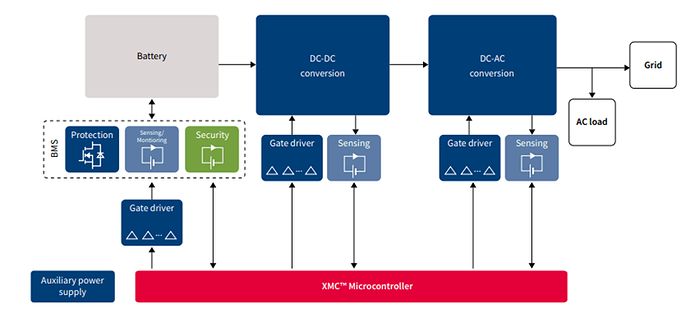
图1展示了典型电池储能系统(ESS)架构。

image
图1. 电池储能系统(ESS)结构示意图(图片来源:Infineon)


在ESS应用中,SiC MOSFET主要带来以下优势:

1. 提高功率密度

更高的开关频率意味着磁性元件尺寸可以进一步缩小。

因此:

  • 电感体积减小
  • 变压器尺寸减小
  • 散热器尺寸减小

最终实现更高功率密度设计。

2. 提升转换效率

SiC器件具有更低的开关损耗和导通损耗,可有效降低系统发热:

  • 减少能量浪费
  • 降低散热需求
  • 提高整体系统效率

3. 降低系统重量

当散热器和磁性器件尺寸减小时:

  • 系统重量同步下降
  • 安装和运输成本降低
  • 机柜空间利用率提高

4. 降低单位瓦特成本

虽然SiC器件单价较高,但通过提升效率和缩减系统体积,可降低:

  • 散热成本
  • 机械结构成本
  • 维护成本

因此在中高功率应用中具有明显优势。

实际案例:SiC与传统电源模块体积对比

下图展示了采用SiC MOSFET的电源模块方案与传统方案的尺寸差异。

image
图2. SiC MOSFET电源模块方案(图片来源:Infineon)


从设计架构可以发现:

由于使用高效率CoolSiC™ MOSFET方案,系统能够采用更小的磁性元件和散热结构,从而显著缩小整体尺寸。

参考产品

电源方案

  • Infineon CoolSiC™ 电源参考设计

关键功率器件

为什么SiC能够缩小电源体积?

其核心原因主要来自三个方面:

1.更高开关频率

开关频率提高后:

  • 变压器尺寸减小
  • 电感体积减小
  • EMI滤波器体积减小

2.更低发热量

损耗降低意味着:

  • 散热器尺寸缩小
  • 风冷系统需求下降

2.更高功率密度

相同体积下可输出更高功率。

或者,

在相同输出功率条件下可实现更紧凑设计。

是否所有应用都适合采用SiC方案?

答案并非如此。

系统设计除了考虑体积外,还需要平衡:

  • BOM成本
  • 开发周期
  • 散热设计
  • 认证需求
  • 系统可靠性

因此,是否采用SiC方案需要根据具体应用需求综合评估。

FAQ:工程师最关心的问题

Q1:SiC MOSFET相比传统MOSFET最大的优势是什么?

最大的优势是更高效率和更高功率密度,在高压、高频、大功率应用中特别明显。

Q2:SiC能让电源体积缩小多少?

具体缩减比例与拓扑结构、功率等级和散热设计有关。一般而言,SiC通过提高开关频率并减少散热需求,能够显著降低系统体积并提升功率密度。

Q3:哪些应用最适合使用SiC MOSFET?

常见应用包括:

  • 电池储能系统(ESS)
  • 光伏逆变器
  • EV充电桩
  • 工业电源
  • 数据中心电源
  • 电动汽车驱动系统

Q4:SiC的缺点是什么?

主要挑战包括:

  • 器件成本较高
  • 驱动设计要求更高
  • PCB布局要求更严格
  • EMI设计复杂度增加

总结

对于电池储能系统(ESS)和高功率电源应用而言,碳化硅(SiC)MOSFET最大的价值不仅仅是提高效率,更重要的是实现更高功率密度和更小系统体积。通过降低开关损耗、提高工作频率以及减小散热需求,SiC正逐步成为新一代高性能电源设计的重要选择。

相关产品

更多相关内容

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
如何用ROS 2简化AMR/AGV的集成?ADI兼容硬件方案解析

作者:Kenton Williston

自主移动机器人 (AMR) 和自动导引车 (AGV) 的正常运行需要多个子系统的紧密协调,包括传感器、电机、导航和基于人工智能 (AI) 的决策。对开发人员来说,整合所有这些子系统具有一定的挑战性。

机器人操作系统 (ROS) 为破解这一复杂难题提供了一条清晰的路径。ROS 是开源的机器人中间件,可提供标准化通信框架和庞大的可重复软件包生态。选用支持原生 ROS 的组件,设计人员可以直接使用自带软件可寻址功能的预制硬件模块,从而缩短调试时间并提高互操作性。

本文简要梳理了 AMR 和 AGV 设计人员面临的各种挑战,以及 ROS 如何助力解决这些挑战。然后介绍 Analog Devices (ADI) 的 ROS 兼容硬件,包括电机控制器、惯性测量单元 (IMU) 和飞行时间 (ToF) 传感器,并解释了这些组件如何与 ROS 软件栈集成以加速产品开发。

为什么 AMR/AGV 集成这么难?

“AMR/AGV 集成难在硬件选型与信号验证、软件数据流对齐;自研易重复开发并被专有接口锁定。”

在 AMR 或 AGV 设计中,集成工作可能会决定设计初期的进度。在硬件层,团队必须选择组件、设计接口并验证信号完整性和定时功能。在软件层,他们必须加载驱动程序、定义数据流,并确保系统特性在实际条件下具有可预测性。

优秀的研发团队能够通过内部自研设计实现这些目标,但这样做往往意味着需要重复开发现货产品的已有功能。这种努力往往难以证明其合理性,尤其是传统方案还会将研发团队束缚于专有接口体系之中。当需求发生变化时,更换一个组件可能需要重新设计软件栈的大部分内容。

利用ROS的节点、话题与服务破解 AMR/AGV 集成难题

“ROS 是开源机器人中间件,用节点加话题、服务实现标准化通信,软件包封装节点与配置。”

创建 ROS 就是为了解决这些问题。尽管名为 ROS,但它并不是传统意义上的操作系统。相反,ROS 是一个开放源码框架,提供丰富全面的工具集、软件库和标准化开发规范。

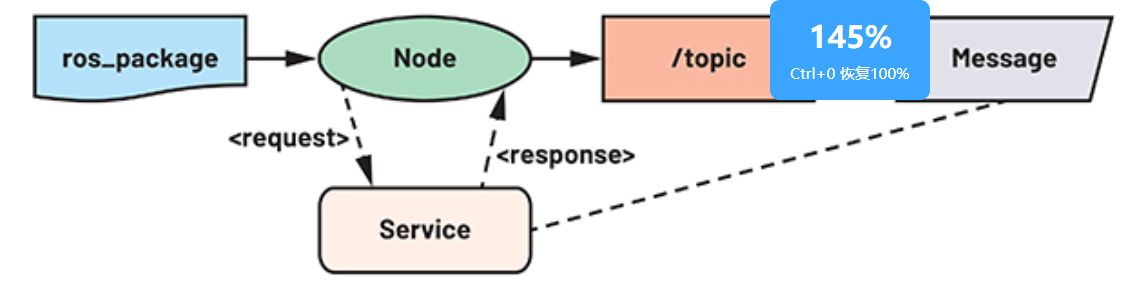
ROS 的关键概念是将复杂的机器人应用结构化为模块节点(图 1)。这些小程序可执行特定任务,如读取传感器数据或控制电机速度。

图 1:ROS 的基本构件包括软件包、节点、消息和服务。(图片来源:Analog Devices,由 Kenton Williston 修改)

节点通过两种主要机制进行通信:

  1. 话题:订阅者模式 —— 一种用于连续数据流的发布,如传感器数据
  2. 服务:请求 – 响应模式,最适合离散式动作,如设备配置和初始化等

多个节点及其依赖项(包括相关话题和服务)可整合成一个软件包,以实现更全面的功能。例如,Analog Devices 为其专为 AGV 和 AMR 设计的传感器和执行器模块创建了 ROS 驱动程序包。这些软件包封装了将硬件集成到基于 ROS 的系统中所需的节点、消息定义和配置文件。

ROS 2 如何简化 AMR/AGV 设计?

“ROS 2 提供 Nav2 导航、定位建图与仿真工具,并支持 Linux 与 micro-ROS 实时系统。”

这种模块化架构可实现互操作性并加快开发速度。在硬件层,ROS 为相机和电机控制器等组件提供标准化接口。这既加快了集成速度,又使设计人员免于被供应商锁定和支付许可费用。

在软件层,ROS 提供工具和中间件,有助于设计人员开发、测试、部署和维护复杂的机器人。当前版本的 ROS 2 框架提供了一些对 AMR 和 AGV 特别有用的功能。具体包括:

  1. Nav2 导航堆栈支持行为树、进行区域、限速等功能
  2. 先进的定位算法,包括建图和定位工具,以使 AMR 和 AGV 实现环境感知
  3. 实现了与仿真、可视化和日志工具的集成,有助于开发和诊断

ROS 2 通常在基于 Linux 的计算机上运行,同时也支持其他操作系统。ROS 2 还支持 micro-ROS 操作系统,这是一种可在搭载如 Zephyr 和 FreeRTOS 等实时操作系统 (RTOS) 的微控制器 (MCU) 上直接运行的变体版本。

AMR/AGV 电机控制接入 ROS 2的路径

“TMCM-2611-AGV 双轴 BLDC 驱动经 adi_tmcl 订阅 /cmd_vel_X 话题接收导航速度指令。”

为了阐明 ROS 2 的潜力,请考虑驱动控制的复杂性。大多数 AMR 和 AGV 采用差速驱动配置,即两组独立控制的车轮可同时前行和转弯。这种结构要求电机控制器能够同时驱动两个车轮,同时接受导航系统的协调指令。

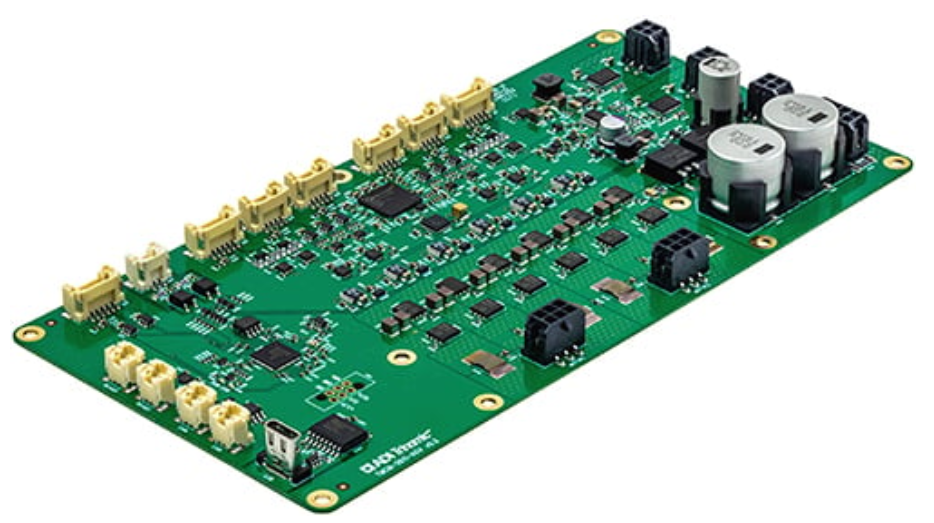
ADI 的 TMCM-2611-AGV(图 2)直接满足了这一需求。该板属于 Trinamic 电机控制器模块 (TMCM) 系列,是用于三相无刷直流 (BLDC) 电机的双轴伺服驱动平台,专为 AGV 和 AMR 牵引应用而设计。每个轴可在 48 伏电压下驱动可达 14 安培 (A) RMS 的电机,并通过增量式正交编码器或数字霍尔效应传感器进行位置反馈。

图 2:TMCM-2611-AGV 是一款用于三相无刷直流电机的双轴控制器/驱动器。(图片来源:Analog Devices)


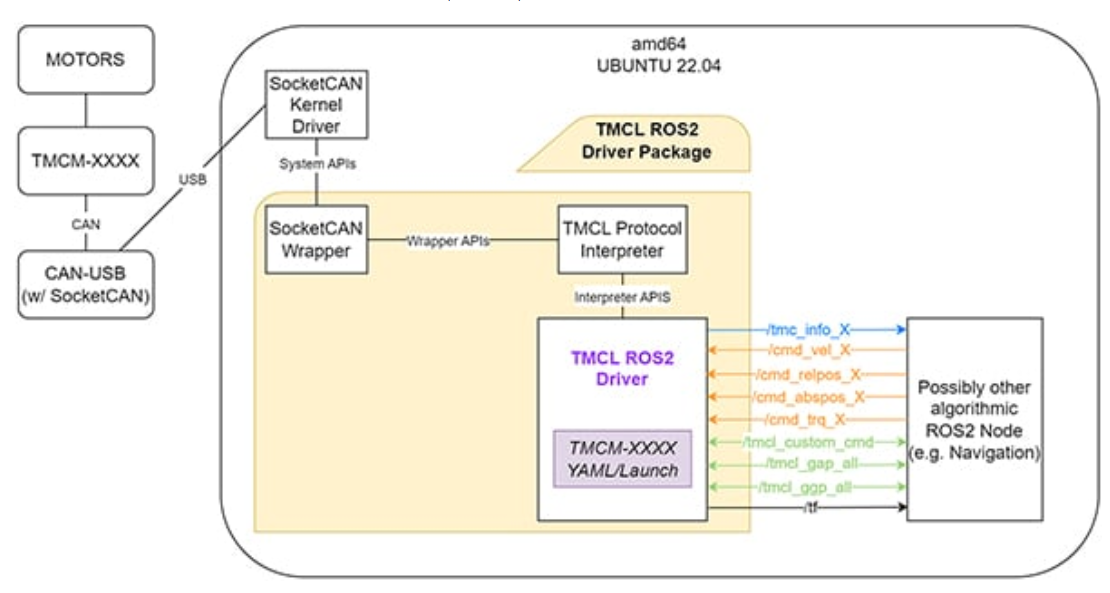
adi_tmcl ROS 2 驱动程序主要通过话题将这些硬件与 ROS 2 生态系统连接起来(图 3)。例如,导航堆栈可以通过 /cmd_vel_X 话题向每组车轮发布速度指令。adi_tmcl 驱动程序订阅这些话题,将命令转换成 Trinamic Motion Control Languag (TMCL) 语言框架,并通过 Linux 本地 SocketCAN 接口在 CAN 总线上发送。

图 3:TMCL ROS2 驱动程序软件包集成了一套强大的接口。(图片来源:Analog Devices)


在另一个方向上,adi_tmcl 驱动程序向 /tmc_info_X 话题发布电机反馈,提供速度、位置、扭矩和状态信息。其他节点可以订阅这些数据,以便在应用层面进行里程测量计算、诊断或闭环控制。

这一双向流程说明了 ROS 2 是如何实现模块化系统设计的。导航算法无需了解 TMCL 或 CAN 总线的任何信息,只需发布标准速度信息并接收反馈信息即可。

adi_tmcl 驱动程序还使用服务来完成初始化和参数访问等任务。例如,/tmcl_gap_all 可读取所有轴参数值,/tmcl_ggp_all 可读取控制器板的所有全局参数值。

用于位置跟踪的IMU

“ADIS16500 系列 IMU 经 imu_ros2 输出六自由度数据,与里程计做卡尔曼融合抑制漂移。”

虽然车轮编码器能让系统根据车轮行程估算位置,但仅靠车轮里程计往往不足以实现精确的位置跟踪。随着时间的推移,车轮打滑和路面不平都会带来很大的误差。在许多室内环境中,GPS 信号不可靠,无法进行持续校正,这一点尤其令人担忧。

IMU 提供独立的运动参考,AMR 和 AGV 能够利用这一特性提高航位推算精度。这方面的典型产品如 ADIS16500/05/07 系列,它通过三轴陀螺仪和三轴加速度计提供六自由度精密惯性传感,且全部采用 15 × 15 × 5 毫米 (mm) BGA 封装。工厂校准会针对每个传感器的灵敏度、偏置、轴对准特性和温度补偿进行特性标定,以此减轻系统设计人员的集成负担。

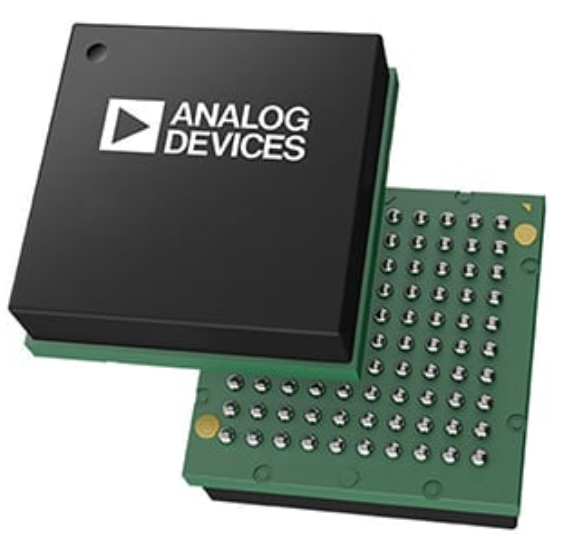
ADIS16500AMLZ 就是一款典型的产品(图 4)。该部件的陀螺仪量程为每秒 ±2000° (˚/s),陀螺仪运行中零偏稳定性为 8.1° 每小时 (˚/hr),角度随机游走为 0.29° 每根号小时 (°/√hr)。这些性能指标可有效降低随时间累积的漂移,提升两次外部校正间隔内的航位推算性能。

图 4:ADIS16500AMLZ 是一款采用紧凑型 BGA 封装的精密 MEMS IMU。(图片来源:Analog Devices)

为集成 ROS 2,imu_ros2 驱动程序支持 ADIS16500/05/07 系列。该驱动程序通过 LibIIO 利用 Linux 工业 I/O 子系统,其输出兼容机器人定位等常见的 ROS 2 传感器融合软件包,后者采用扩展卡尔曼滤波器将 IMU 和里程计数据结合在一起。

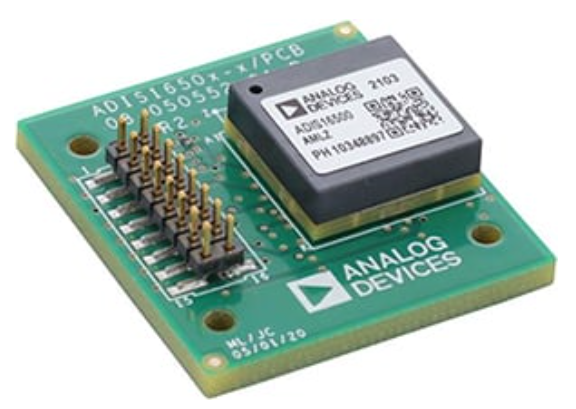
有意对该 IMU 进行测试评估的设计人员,可先使用 ADIS16500/PCBZ 评估板(图 5)开启前期工作。该评估板通过一个与标准 2 mm 间距带状电缆兼容的 16 针针座,提供 IMU 的 SPI 接口。

图 5:ADIS16500/PCBZ 评估板通过一个 16 针针座提供 SPI 接口。(图片来源:Analog Devices)

障碍物探测如何补盲?

“ADTF3175BMLZ 以 1024×1024 深度图补盲,经 adi_3dtof_adtf31xx 驱动接入。”

障碍物探测是 AMR/AGV 的另一项标准功能。虽然激光雷达擅长在较远距离探测障碍物,但许多应用也需要近场感知功能来探测低洼障碍物、地面不连续性或位于 LiDAR 扫描平面之外的物体。ToF 深度相机通过在宽视场提供稠密深度图像,弥补了这一不足。

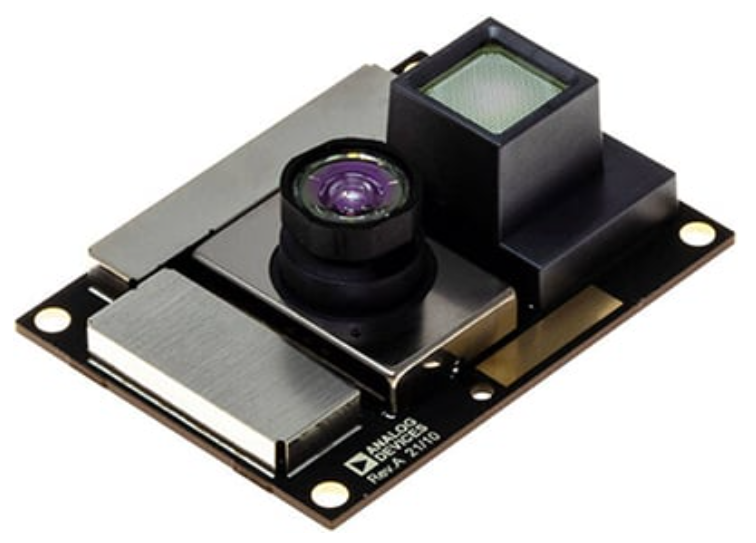
ADTF3175BMLZ ToF 模块(图 6)非常适合这些要求。该模块搭载了 CMOS 深度传感器与照明光学器件,可捕捉分辨率高达 1024 × 1024 的深度和主动亮度 (AB) 帧,视场角为 75˚ × 75°。这种分辨率和覆盖范围的结合,使其非常适合在仓库和制造环境中进行安全区域监控和地面检测,因为在这些环境中可能会出现不同高度的障碍物。

图 6:ADTF3175BMLZ ToF 模块集成了 CMOS 深度传感器和照明光学器件。(图片来源:Analog Devices)

adi_3dtof_adtf31xx 驱动程序可使用标准 ROS 2 消息格式发布深度和 AB 帧,从而能够轻松访问相机数据。这些输出可直接与常见的感知软件包集成,用于实现点云生成、楼层检测和安全气泡监测等任务。该驱动程序还支持文件播放模式,允许在没有物理硬件连接的情况下,进行算法开发和测试。

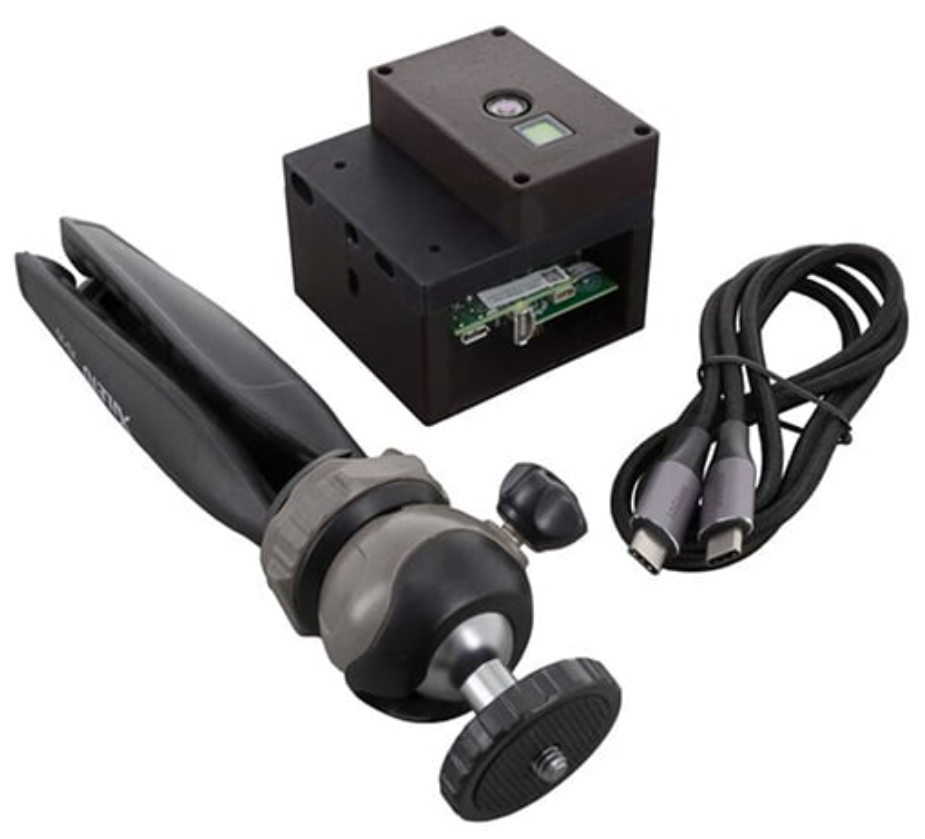
EVAL-ADTF3175D-NXZ 开发套件(图 7)为开发和进行原型设计提供了一个完整的传感器平台。该套件最显著的特点是,搭载一块基于 Arm® 的 Linux 开发板,可以直接部署 ROS 2 节点。另外,传感器还可通过以太网将深度数据流传输到单独的 ROS 2 主机,以提升不同系统架构的灵活性。

图 7:EVAL-ADTF3175D-NXZ 评估套件包括一个基于 Arm 的 Linux 主机。(图片来源:Analog Devices)

Analog Devices Autonomous Mobot (ADAM) 参考平台展示了这些 ROS 兼容组件如何与电池管理、电源转换和通信方面的其他解决方案集成,从而形成一个完整的 AMR 系统。

ROS 2 兼容组件选型结论

“选用 ADI 等厂家的 ROS 2 兼容组件,可显著降低 AMR/AGV 集成复杂度与研发风险。”

通过选择与 ROS 兼容的组件,可以大大降低 AMR 和 AGV 设计研发的复杂性。选择象 ADI 这样成熟可靠的元器件供应商,该公司可为各类传感器与执行器提供 ROS 2 驱动,是极具价值的合作伙伴。

敲黑板

  1. ROS 是什么?
  2. ROS 节点之间靠什么通信?
  3. ROS 2 对 AMR/AGV 有哪些专属能力?
  4. AMR/AGV 的电机控制如何接入 ROS 2?
  5. TMCM-2611-AGV 的驱动能力是多少?
  6. 为什么仅靠车轮编码器不足以定位?
  7. ADIS16500AMLZ 的关键性能指标是什么?
  8. ADTF3175BMLZ 的规格与免硬件开发方式?

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
边缘AI如何快速落地?Arduino UNO Q双架构SBC的9个关键问题

作者:DigiKey

从CPU+GPU+实时MCU、SBC选型到Modulino无焊扩展,一文读懂Arduino UNO Q如何加速边缘AI、机器视觉、机器人与工业应用开发。

1. 实现边缘智能的主要限制是什么?

边缘智能的核心价值,是在设备本地完成AI推理和决策,从而降低对云端连接的依赖,并改善延迟、隐私和系统自主性。但与云端计算相比,边缘设备的资源受到更多限制,主要体现在以下几个方面:

  • 算力受限: 计算机视觉、传感器融合和AI推理都需要较高的处理能力。
  • 功耗受限: 电池供电、移动机器人及其他受限电源系统需要严格控制整体功耗。
  • 散热受限: 紧凑型设备往往难以配置主动散热系统,处理器温度过高还可能触发热节流,影响AI推理性能。
  • 空间受限: 许多存量设备没有足够空间增加AI加速卡、存储器或额外散热组件。
  • 实时性要求: 机器人、工业控制与安全系统不仅要求“算得快”,还需要确定性的实时响应。
  • 存量接口兼容: 工业改造项目还需要面对传统传感器、执行器、现场总线及既有布线系统。

因此,边缘AI并不是单纯追求更高TOPS或更强CPU性能,而是在计算性能、每瓦性能、实时性、功耗、散热、尺寸和接口兼容性之间寻找平衡。

2. 单板计算机(SBC)为什么适合开发边缘AI?

SBC的最大优势,是把原本需要多个硬件模块实现的功能集中到一块PCB上。

典型SBC可以集成处理器、内存、存储、网络及各种外围接口,并通过Linux等成熟软件生态提供网络、摄像头、文件系统和应用开发能力。对于边缘AI而言,这意味着工程师可以减少定制主板开发,把更多时间用于算法、应用软件和系统验证。

另一方面,如果SBC同时配备实时处理资源,就可以让高性能处理器负责Linux、网络、AI或视觉任务,同时让MCU处理传感器、执行器以及时间敏感型I/O。

因此,SBC尤其适用于:

快速原型 → AI算法验证 → 传感器集成 → 工业接口扩展 → 系统部署

这条完整开发路径。

Arduino也将UNO Q定位为融合Linux计算能力、Arduino生态与实时控制的平台。 [store-usa.arduino.cc]

3. 什么是双架构单板计算机(SBC)?

所谓双架构SBC(Dual-Architecture SBC),简单来说,就是在同一硬件平台中配置不同类型的处理器,并让它们各自承担最擅长的工作。

以Arduino UNO Q为例,可以简单理解为:

CPU/GPU负责“算”,MCU负责“控”。

高性能CPU/GPU可以负责Linux应用、图像处理、网络通信和AI推理,而实时MCU则负责GPIO、传感器读取、执行器控制以及其他对确定性时序要求较高的任务。

这种异构设计避免了让一颗处理器同时承担所有任务,有助于在性能、实时性和功耗之间取得更好的平衡。

UNO Q正是采用这种“双脑”思路,将Qualcomm Dragonwing QRB2210 MPU与STMicroelectronics STM32U585 MCU集成在同一平台。 [cnx-software.com], [store-usa.arduino.cc]

4. Arduino UNO Q使用哪些处理器?

Arduino UNO Q的核心由两套处理系统组成:

Qualcomm Dragonwing QRB2210

负责高阶计算任务,主要配置包括:

  • 四核Arm Cortex-A53 CPU,最高2.0 GHz
  • Adreno GPU
  • 支持Linux环境
  • 可承担AI、视觉、网络及较复杂的应用处理

STMicroelectronics STM32U585

负责实时控制:

  • 基于Arm Cortex-M33
  • 面向传感器、I/O及实时控制任务
  • 可运行Zephyr RTOS相关工作负载

因此,在实际边缘AI设计中,可以让Linux侧负责较复杂的软件及AI工作负载,同时让STM32侧负责与物理世界交互的实时任务。公开技术资料也确认了QRB2210与STM32U585这一双处理器组合。 [visuino.com], [cnx-software.com]

5. Arduino UNO Q有哪些版本,如何选择?

目前文章涉及的UNO Q主要有两个配置:

ABX00162

2GB RAM+16GB eMMC

更适合:

  • IoT原型开发
  • AI学习与入门
  • 智能家居
  • 对成本比较敏感的轻量级边缘应用

ABX00173

4GB RAM+32GB eMMC

更适合:

  • 计算机视觉
  • 边缘AI
  • 更复杂的Linux应用
  • 多任务处理
  • 对内存和本地存储需求较高的应用

简单来说,如果主要进行传感器、控制及轻量AI原型设计,2GB版本具有较好的性价比;如果涉及机器视觉、复杂AI模型或更完整的SBC应用,建议优先考虑4GB版本。

Arduino官方也将2GB版本定位于较轻量的智能家居、原型及端侧AI学习场景,而4GB版本更适合计算机视觉和SBC计算应用。[store-usa.arduino.cc]

6. Arduino UNO Q能兼容现有Arduino扩展板吗?

可以,这是UNO Q在存量项目升级中的一个重要优势。

UNO Q延续了经典Arduino UNO的外形尺寸和排针布局,可通过传统接口使用GPIO、电源、SPI、I²C和UART等资源,因此工程师可以继续利用许多现有Arduino扩展板及开发生态,而不必因为增加Linux和边缘AI能力就完全推翻原有设计。

与此同时,UNO Q又增加了面向高速外设的扩展能力,使其能够从传统MCU开发进一步扩展到摄像头、视觉、音频及其他高带宽应用。

公开资料同样确认UNO Q保留经典UNO机械外形与扩展接口,并提供高速扩展连接。 [manuals.plus], [visuino.com]

7. 如何对Arduino UNO Q做无焊快速扩展?

一个很实用的方法是利用板载Qwiic接口+Arduino Modulino模块。

Qwiic采用I²C通信方式,可以快速连接传感器、输入设备及其他外围模块,不需要传统的焊接、飞线或者复杂面包板布线。

例如原文提到:

  • ABX00110 Modulino按钮板: 用于操作员输入及事件触发;
  • ABX00107旋转编码器板: 可用于菜单导航、参数调整和机器人控制;
  • ABX00102 ToF模块: 可以实现近距离检测,用于机器人、人员/占用检测和安全应用。

因此,在概念验证阶段,可以利用Modulino快速搭建:

传感器 → UNO Q → AI/控制算法 → 人机界面/执行器

这样的完整功能链,大幅缩短硬件原型开发时间。

UNO Q公开资料也确认其提供Qwiic接口,可用于Modulino等扩展节点。 [manuals.plus]

8. 如何把存量工业基础设施接入Arduino UNO Q?

对于工业改造项目,核心问题通常不是“能否运行AI”,而是新的AI平台如何接入原来的设备和网络。

UNO Q可以通过扩展板进一步增加工业通信能力。例如原文介绍的ASX00073以太网PHY扩展板,可以利用以太网接入已有网络基础设施。

此外,通过相应扩展方案还可以加入:

  • CAN总线
  • RS-485
  • 电机控制
  • 传感器与执行器接口
  • 其他工业现场通信功能

这种设计思路的优势,是工程师可以保留已有布线、设备及部分I/O体系,在此基础上增加本地数据处理和AI功能,而不必为了边缘AI进行大规模硬件重新设计。

9. 边缘AI平台选型应关注哪些指标?

边缘AI选型不能只比较CPU主频、GPU或AI算力。对于真正需要长期部署的系统,建议至少关注以下七项指标:

① 每瓦性能(PPW)

不仅要看性能有多高,还要看完成相同AI任务需要多少功耗。

② 热设计功耗(TDP)与散热

紧凑、无风扇系统尤其需要考虑持续运行后的温升以及是否出现热节流。

③ 实时处理能力

机器人、电机控制、工业安全等应用需要确定性的响应能力,不能完全依赖Linux应用层完成实时控制。

④ AI与视觉处理能力

如果目标应用涉及机器视觉,要同时关注GPU、ISP、摄像头接口以及实际模型运行能力,而不能只看通用CPU。

⑤ 接口与扩展生态

GPIO、SPI、I²C、UART、以太网、CAN、RS-485、摄像头和无线连接,会直接影响系统集成成本。

⑥ 软件生态

Linux、RTOS、AI框架、驱动程序、开发工具及现成库是否成熟,会显著影响产品开发周期。

⑦ 存量系统兼容性

工业改造尤其要考虑电源、机械尺寸、原有传感器、执行器、网络和现场总线是否可以复用。

从这一角度看,Arduino UNO Q的特点并不是单纯追求极高AI算力,而是通过Linux计算+实时MCU+标准UNO生态+模块化扩展,为快速落地智能边缘应用提供一个相对完整的开发平台。Arduino官方也强调了UNO Q将Linux计算、实时控制和Arduino生态整合于单板的设计定位。 [store-usa.arduino.cc]

完整文章请参考第一个推文: 用SBC在边缘系统快速实现AI:Arduino UNO Q 双架构方案与扩展指南

总结

在边缘AI项目中,真正的挑战往往不是“能不能运行AI”,而是如何在有限功耗、散热和空间条件下,同时解决AI计算、确定性实时控制、连接和存量系统升级。

Arduino UNO Q提供了一条值得关注的实现思路:由Qualcomm Dragonwing QRB2210承担Linux及高阶计算任务,由STM32U585负责实时控制,再通过传统UNO扩展接口、Qwiic/Modulino及高速扩展接口连接传感器、执行器与更复杂的外围设备。 [visuino.com], [cnx-software.com]

对工程师而言,这种架构最大的价值在于:不必从零开始开发一套全新的边缘AI硬件,即可快速完成从原型验证到存量系统智能化升级。

参考资料链接

  1. Arduino UNO Q 官方产品页面
    UNO Q:版本选择、应用场景及平台介绍 https://store-usa.arduino.cc/pages/uno-q
  2. Arduino App Lab
    https://docs.arduino.cc/software/app-lab/
  3. Arduino UNO Q 双架构技术资料
    QRB2210、STM32U585及硬件规格参考
  1. UNO Q架构与接口参考
    双处理器、Debian、Zephyr及扩展接口说明 https://www.visuino.com/arduino-uno-q-getting-started/
  2. Edge Impulse:Arduino UNO Q / Zephyr参考
    STM32U585侧机器学习部署资料 https://docs.edgeimpulse.com/tutorials/topics/zephyr/arduino-unoq-zephyr
  3. DigiKey Arduino UNO Q产品与技术页面
    https://www.digikey.cn/zh/product-highlight/a/arduino/uno-q-microcontroller-board
  4. DigiKey Arduino供应商中心
    https://www.digikey.cn/zh/supplier-centers/arduino

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
亮点产品推荐:Analog Devices的MAX86171 适用于脉搏血氧仪和心率监测器的低噪声模拟前端 (AFE)


Analog Devices MAX86171 是一款具有发送和接收通道的超低功耗光学数据采集 (DAQ) 系统。在发射器端,MAX86171 有九个 LED 驱动器输出引脚,可通过三个高电流、8 位 LED 驱动器进行编程。在接收器端,它具有两个低噪声电荷集成前端,每个前端都包含独立的 19.5 位 ADC 和一流的环境光消除 (ALC) 电路。MAX86171 具有低功耗、小尺寸以及易用性和灵活性的特点,非常适合脉搏血氧测定和心率检测等各种光学传感应用。MAX86171 工作在 1.8 V 主电源电压和 3.1 V 至 5.5 V 的 LED 驱动器电源电压。该器件以完全自主的方式支持 I²C 和 SPI 兼容接口。该器件具有大型 256 字内置 FIFO,并采用紧凑的 28 焊球 WLP 封装。

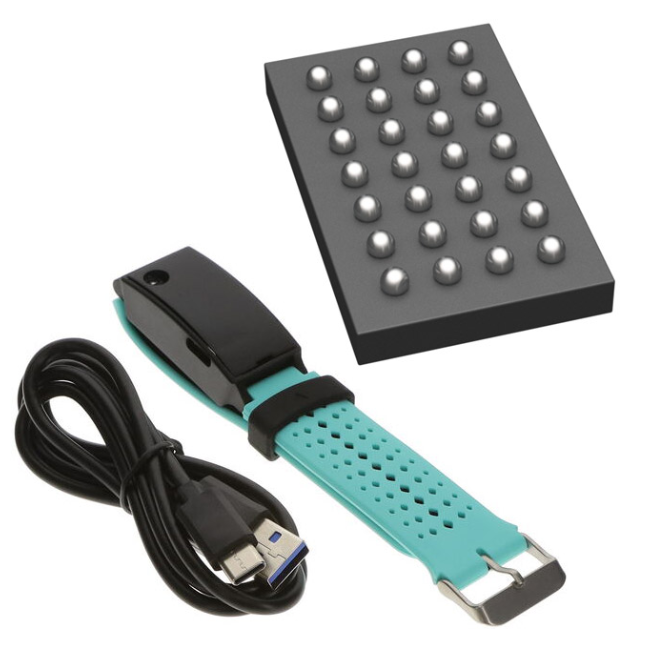
MAXREFDES280# 低噪声 PPG 传感器带可快速评估 MAX86171 光学 AFE 在身体各个部位(尤其是手腕)的应用。该手环采用 Analog Devices 的超低功耗光学生物传感器,采用腕戴式设计,可捕捉生物信号。该平台根据生物传感器测量结果输出原始 PPG 数据,以便对心脏健康和血氧等生命体征进行后期处理。传感器带由两块板组成,一个主数据采集板和一个传感器子板。MAXREFDES280# 腕带由 LiPo 电池供电,可使用 USB-C 电源充电。

产品特性

  • 完整的双通道光学数据采集
  • 超低功耗运行,适用于可穿戴设备
    • 光学读出通道:25 fps 时 <11 µA
    • 曝光积分期范围:14.6 µs 至 117.1 µs
    • 低关断电流:小于 10 µA
  • 出色的顶部至底部动态范围,白卡环回测试(奈奎斯特采样间偏差)> 91 dB
  • 扩展动态范围:高达 110 dB(平均和片外滤波)
  • 支持从 1 fps 到 2.9 kfps 的帧率
  • 高分辨率 19.5 位电荷积分 ADC
  • 支持四个 PD 输入,用于多参数测量
  • 支持由三个 8 位 LED 电流驱动器生成的九个 LED 驱动器输出引脚
  • 暗电流噪声低至 <50 pARMS(117.1 µs 积分时间内样本间差异)
  • 出色的环境范围和抑制能力
    • 环境光电二极管电流:>200 µA
    • 120 Hz 时的环境抑制(平均模式 >2):>70 dB
  • 微型 2.78 mm x 1.71 mm、7×4 阵列、28 球 WLP 封装,间距为 0.35 mm
  • 工作温度范围:-40°C 至 +85°C

适用范围

  • 健身、保健和医疗应用的可穿戴设备
  • 临床准确性
  • 针对腕带、手指、耳和其它位置进行了优化
  • 经过优化的检测性能
    • 光学心率
    • 心率变异性 (HRV)
    • 血氧饱和度 (SpO2)
    • 身体水分
    • 肌肉和组织氧饱和度(SmO2 和 StO2)
    • 最大耗氧量 (VO2max)

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
功率继电器触点材料、类型、Form 配置与额定值完整解析

作者:Jeff Smoot ,Same Sky 应用工程和运动控制部门副总裁

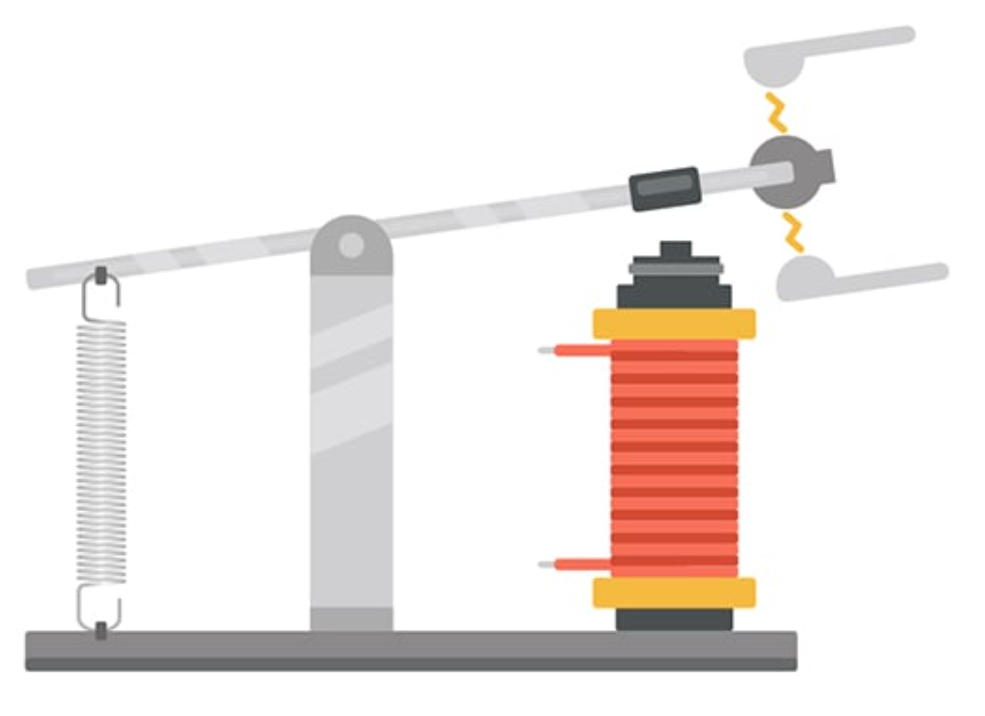
继电器的主要功能是作为开关,控制电路中其他开关的运行。它们采用低功率输入信号,对高功率电路进行控制。激活继电器的低功率信号可触发电磁铁通电,从而启动衔铁移动。这种移动依次又会促使电气触点闭合,从而促使电力向受控电路的传输。

这种设计的最大优势之一在于能够将低功耗控制信号与高功率电路隔离开来。这种隔离不仅能保护操作人员免受潜在危险,还能保护设备免受潜在损坏。此外,这种布置还便于远程控制设备或系统,实现远距离操作。

机电继电器的起源可追溯到 1835 年,尽管多年来其组件和多样性有了很大的进步,但其基本功能却一直没有改变。历史上最广为人知的继电器之一就是功率继电器。虽然所有电气继电器本质上都能控制电源,但将所有继电器都称作“功率继电器”并不适合。本文将详细介绍功率继电器,包括其优点、配置和主要选择标准。

功率继电器为什么能控制大电流?

“功率继电器因可管理从几安培到数十安培的高电流而得名,其触点更大更坚固,是 10 安培以上应用的理想选择。”

功率继电器因其能够管理高电平电流开关的专业能力而出名,电流覆盖几安培到更高的量级。由于功率继电器结构更坚固,尺寸更大,因此其触点能够承受较大的电流,这是通常需要电流超过 10 安培的应用的理想选择。

它们在各行各业的应用日益广泛,具体包括汽车系统、电梯控制器、阀门执行器以及各种以高初始电流浪涌为特征的设备,如电机、电磁阀、电源和电子镇流器。

与其他电气元件一样,继电器在安全管理功率方面也有其固有限制。每个型号都有一个最大额定功率,确保与各种负载有效匹配,从灯泡等低功率实体到大型电机等重型机械。不过,超过规定的额定功率会对继电器造成永久性损坏。

此外,触点不对齐会引起触点电弧,其特征是,当继电器触点打开但彼此靠近时,电流会通过触点之间的气隙放电。这种现象带来的风险不仅仅是产生火花和热量,还包括侵蚀触点和产生不必要的电气干扰,并可能会损害附近的设备。

图 1:机电继电器触点起弧。(图片来源:Same Sky)


功率继电器专为解决加热器、电机、照明阵列和工业设备等大电流设备的电力负载而设计。功率继电器的额定电流和电压之所以更高,主要是因为它使用了与普通继电器不同的开关触点材料。之所以选择这些材料,是因为它们能够经受大功率应用的严格考验,确保在要求苛刻的工业环境中可靠运行并经久耐用。

功率继电器的触点材料对比和选择

“银镍适合阻性负载;氧化银镉、氧化银锡与金合金可耐受感性负载尖峰,银氧化锡还能规避镉的环境合规问题。”

电流流经继电器触点时会遇到电阻,这一因素取决于触点的尺寸和材料成分。电阻升高不仅会放大继电器内部的功率耗散,还会增加发热量。减少触头电阻的一种方法是仔细选择接触材料。

传统继电器的触点通常由银镍制成,这种金属因其在继电器结构中的普遍应用而出名。银镍触点在切换阻性负载时表现出色,此时电流和电压同相。

相比之下,为更高负载而设计的继电器(如功率继电器)会选择使用氧化银镉、氧化银锡或金合金等材料制成的触点。这些材料是处理感性负载的理想选择,感性负载的特点是电流和电压不同步,可能会产生巨大的电流或电压尖峰。银氧化镉和银氧化锡触点都能减小电阻,降低高浪涌电流造成触点焊接的风险。值得注意的是,银氧化锡的采用避免了与镉基合金相关的环境问题,从而符合某些国家坚持的监管标准。

功率继电器与信号继电器的区别

“功率继电器擅长高电压大电流但寿命较短;信号继电器寿命长但电压低、电流小,两者须按切换功率级别匹配选用。”

功率继电器和信号继电器是继电器领域中两种常见的变体。虽然功率继电器优先处理较高的电压和电流,但它们的寿命周期通常较短。相反,信号继电器的设计寿命周期较长,但工作电压较低,电流最小。

功率继电器中使用的触点材料虽然擅长管理高功率情况,但并不非常适合低功率开关。这是因为在较低的电压下,触点之间的物理连接至关重要,这是由触点压力和清洁度等因素决定的,而不是由触点材料决定的。

此外,在电力应用中使用信号继电器存在固有风险,可能会因过压或过流而导致灾难性故障。即使这样的继电器能够幸存下来,也会缺少防电弧和触点自洁等关键功能,从而影响长期可靠性。

因此在决定使用功率继电器还是信号继电器,要遵守一项重要的基本准则:始终将切换的功率级别与继电器的额定功率相匹配。这样就可以确保最佳性能,降低故障风险,维持继电器和相关系统的完整性。有关信号继电器的更多信息,请参阅 Same Sky 另一篇题为《信号继电器 – 了解基础知识》的文章。

机电式与固态式功率继电器的原理与优劣对比

“功率继电器分机电式与固态式:机电式靠线圈与衔铁动作,固态式用 SCR、TRIAC 或晶体管,速度快但大功率下成本更高。”

功率继电器和普通继电器一样,主要有两种类型:机电式和固态式。

机电式功率继电器依靠线圈、磁场、弹簧、活动衔铁和触点的组合来调节设备的功率输出。

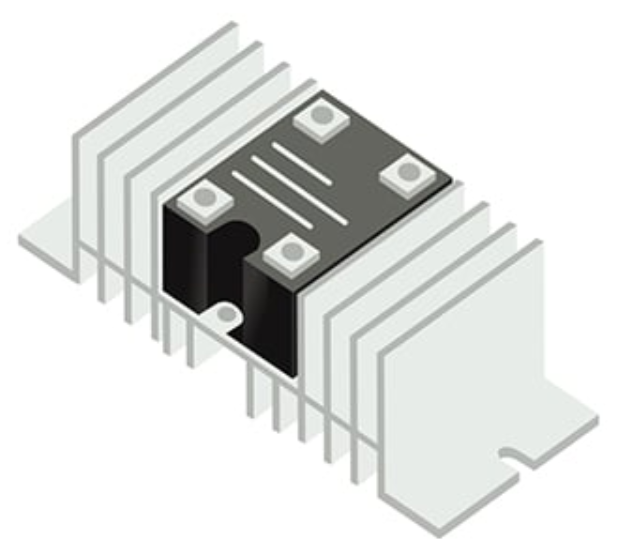
另一方面,固态继电器不使用移动部件。相反,它们利用硅控整流器 (SCR)、TRIAC(交流三极管)或开关晶体管等半导体器件来切换交流和直流电流。与机电继电器相比,固态继电器具有开关速度更快、可靠性更强等优点。然而,随着功率需求的增加,其成本效益也随之降低,原因是坚固型功率半导体的相关成本较高,且还需要加入额外的热管理元件。

图 2:固态继电器与散热器组合示例。(图片来源:Same Sky)


功率继电器的配置及额定值的匹配

“配置包括 SPST、DPDT、3PDT、SP3T 与 Form A/B/C/D;额定值须高于被切换设备并留安全系数。”

功率继电器与非功率继电器一样,也是根据触点配置进行分类的,触点配置表示继电器可同时控制的设备数量。常见的分类包括:

  • SPST(单刀单掷)
  • DPDT(双刀双掷)
  • 3PDT(三刀双掷)
  • SP3T(单刀三掷)

继电器触点分为常开 (NO) 或常闭 (NC),取决于其在继电器无电源时的状态。

继电器额定值表示继电器可安全有效地切换的最大功率。这些额定值通常以交流和直流电流的安培数表示。继电器的额定值必须超过被切换设备的额定值,同时要考虑安全系数。

与非功率继电器类似,功率继电器也可以用“Form”一词来描述。”1 Form A” 或 “2 Form C” 等短语可以让人了解继电器的特性。”Form” 前面的数字表示继电器中可用的触点数量。”Form A” 表示常开继电器,”Form B” 表示常闭继电器。”Form C” 和 “Form D” 适用于 SPDT 继电器,表示哪个位置视为常闭,以及分别表示继电器是先开后合还是先合后开。虽然还有许多其他形式,但这四种是最常用的。

  • Form A – 常开
  • Form B – 常闭
  • Form C – 先开后合 SPDT 开关
  • Form D – 先合后开 SPDT 开关

选型要注意的五个事项

“选型还须评估输入电力浪涌、线圈抑制、闭锁需求、EMI/RFI 噪声与触点颤动,任一项被忽略都可能引发故障。”

在选择器件时需要考虑的其他因素包括:

  • 输入电力浪涌:某些设备在启动时可能会产生明显的电力浪涌。在指定继电器之前,必须找出这些浪涌,以防损坏设备。
  • 线圈抑制:继电器循环会产生高压瞬态。线圈抑制包括在电路中使用额外的元件来保护设备免受这些瞬态干扰。不过,这可能会缩短继电器的使用寿命。确定是否有必要针对特定应用使用特定线圈抑制策略。
  • 闭锁:闭锁继电器在断开启动电源后仍能保持上次的触点位置。某些应用可能需要此功能。
  • 噪声:继电器会产生电磁干扰 (EMI) 或射频干扰 (RFI) 噪声,在大功率设备中更为明显。事先要确定设备或系统对这种噪音的敏感度。
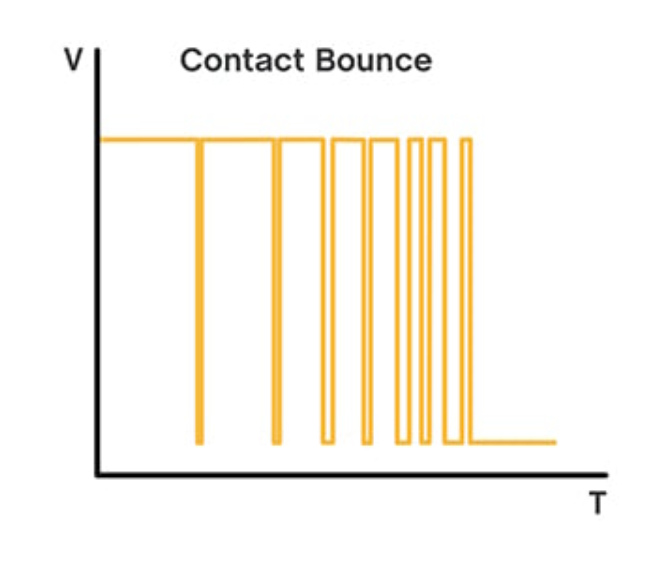
  • 触点颤动:继电器工作时,其触点可能会经历短暂的打开/关闭周期,即触点颤动,从而产生电脉冲。根据应用的灵敏度,这种反弹可能会造成不良影响,因此在指定继电器之前,必须确定触点颤动是否会影响应用。

图 3:触点颤动和快速变化的电压示例。(图片来源:Same Sky)


结论:功率继电器的选型以及安全的落地要点

“无论机电式还是固态式,功率继电器的核心是让额定功率与被切换负载匹配,并保持操作员与工作电流的安全隔离。”

继电器是值得信赖、高效、可靠的设备,可为系统和设备提供安全的电气控制,同时保持操作员与工作电流的安全隔离。无论是机电式还是固态式功率继电器,都经过了专门的设计,具有增强的功能,可管理更高的电压和电流。

在设计人员评估其产品的电源开关需求时,Same Sky 可提供各种功率继电器和信号继电器。无论是处理低电平还是高电平电流开关,Same Sky 都能提供合适的继电器解决方案,有效满足各种需求。

敲黑板

  • 什么是功率继电器?
  • 功率继电器主要用在哪些场景?
  • 银镍触点功率继电器适合什么负载?
  • 感性负载时功率继电器应该选什么触点材料?
  • 功率继电器与信号继电器有什么区别?
  • 可以用信号继电器切换大电流吗?
  • 机电式与固态式功率继电器怎么选?
  • 功率继电器选型的核心准则是什么?

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
压接工具一定要买原厂的吗?通用压接工具选型指南

作者: Lashley Wang

许多连接器制造商推荐的专用压接工具价格高达数千美元,但对于原型开发、设备维修、DIY项目和非关键应用而言,通常可以使用高质量通用压接工具作为更经济的替代方案。

不过需要注意:

  • 关键任务应用应使用制造商指定工具
  • 通用压接工具适用于大多数非关键应用
  • 普通钳子不能替代压接工具
  • 正确压接会直接影响电气性能和连接可靠性

因此,选择压接工具时,最重要的判断标准不是价格,而是应用场景对可靠性的要求。

为什么连接器压接工具这么贵?

这是 DigiKey 经常收到的问题之一。

许多常见连接器系列,包括:

  • 圆形连接器(Circular Connectors)
  • 矩形连接器(Rectangular Connectors)
  • D-Sub 连接器
  • 工业连接器
  • 航空航天连接器

其官方推荐压接工具往往价格不菲。

很多用户看到工具价格后都会产生同样的疑问:

只是压几个端子,真的需要花几千美元买原厂工具吗?

答案取决于应用需求。

原厂压接工具贵在哪里?

专用压接工具的价值并不仅仅来自品牌。

其核心优势在于:

  极高的一致性

制造商工具通常按照触点结构专门设计。

特点包括:

  • 精确压接尺寸
  • 固定闭合力
  • 一致的压接几何形状
  • 可重复的加工质量

这意味着:

每次压接都能获得几乎完全相同的结果。

对于航空电子、医疗设备、工业控制和军工应用而言,这种一致性非常重要。

满足认证要求

在很多行业中:

  • UL认证
  • IPC标准
  • 航空航天规范
  • 医疗设备认证

都要求使用指定工艺。

在这些场景下:

即使压接效果看起来相同,如果没有使用认证工具,也可能无法通过审核。

因此:

原厂工具实际上是在购买经过验证和可追溯的压接质量保证。

什么时候可以使用通用压接工具?

对于许多用户来说,真正的需求是:

  • 更换损坏线束
  • 小批量维修
  • DIY项目
  • 教育实验
  • 原型制作
  • 非关键设备开发

在这些场景下,使用高品质通用压接工具通常已经足够。

例如:

矩形连接器压接

可考虑:

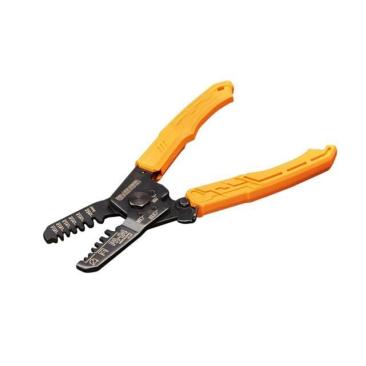
手动压接器 工具 矩形连接器

适用于许多常见矩形端子和接触件。

常见端子压接

可考虑:

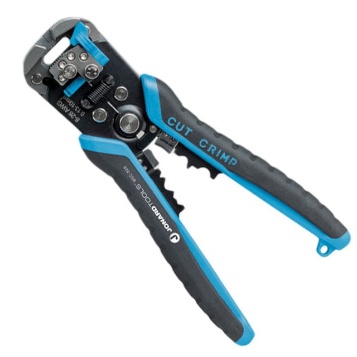
手动压接器 工具 端子 可调式

适用于多种常见接线端子。

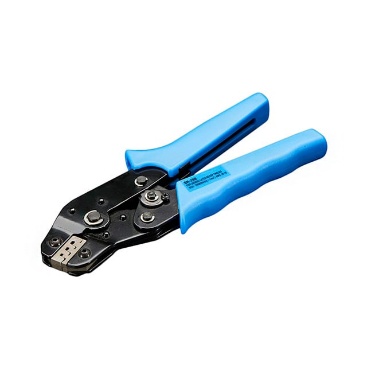
棘轮压接工具

可考虑:

手动压接器 工具 触点

能够提供更加稳定的压接力度控制。

对于上述应用场景:

优质通用压接工具通常可以获得可靠且一致的压接效果,同时显著降低工具采购成本。

通用压接工具和原厂工具有什么区别?

很多用户认为:

只要能够把端子压紧就行。

实际上两者仍存在明显差异。

原厂专用工具

优点:

✅ 压接尺寸完全符合规范

✅ 一致性最高

✅ 满足认证要求

✅ 支持大批量生产

缺点:

❌ 成本高

❌ 单一适配性强

❌ 更换连接器系列可能需要重新购置工具

通用压接工具

优点:

✅ 性价比高

✅ 支持多种端子

✅ 适合原型开发

✅ 适合维修工作

缺点:

❌ 一致性略低

❌ 不一定满足认证要求

❌ 压接质量更加依赖操作经验

压接端子可以直接用钳子代替吗?

这是一个非常常见但值得明确回答的问题。

简短答案 – 不能。

为什么钳子无法实现正确压接?

合格压接的核心要求是:

压接区域需要沿导线整个圆周均匀施加压力。

这样才能形成:

  • 可靠的机械连接
  • 稳定的电气接触
  • 较低接触电阻
  • 优良抗振性能

而普通钳子只能从两个方向施压。

结果会导致:

  • 压接变形不均匀
  • 接触阻抗增加
  • 容易松脱
  • 容易断线

即使从多个角度反复夹压,也无法达到专用压接模具形成的几何形状。

什么情况下必须使用原厂压接工具?

建议必须采用厂家指定工具的场景包括:

安全关键系统

例如:

  • 医疗设备
  • 生命维持设备
  • 铁路系统
  • 飞行控制系统

高可靠工业设备

例如:

  • 自动化生产线
  • 电力基础设施
  • 通信骨干网络

需要认证审核的产品

例如:

  • UL认证产品
  • IPC规范产品
  • 航空航天设备

在这些场景中:

压接失效可能导致重大损失,因此成本远低于潜在风险。

如何选择合适的压接工具?

可以采用下面的快速判断方法:

选择原厂工具

如果您的项目:

  • 需要认证
  • 需要批量生产
  • 需要长期可靠运行
  • 属于安全关键应用

请选择制造商指定工具。

选择通用压接工具

如果您的项目:

  • 属于原型验证
  • DIY制作
  • 家庭维修
  • 小批量实验项目

则高品质通用压接工具通常是更具成本效益的方案。

关键要点总结

  • 原厂压接工具价格高昂,主要来源于一致性和认证要求。
  • 对于原型开发和非关键应用,优质通用压接工具通常可以满足需求。
  • 通用压接工具可以替代部分厂家工具,但无法提供相同等级的认证保证。
  • 普通钳子不能替代压接工具。
  • 是否选择原厂工具,应以应用可靠性要求而非工具价格作为依据。
  • 对于安全关键和认证项目,制造商指定工具仍然是最佳选择。

FAQ:压接工具常见问题

压接工具一定要买原厂的吗?

不一定。对于维修、原型设计和 DIY 项目,高质量通用压接工具通常可以满足需求;对于认证和关键应用,则建议使用原厂工具。

为什么连接器压接钳这么贵?

因为其压接尺寸、闭合力和模具结构均经过专门设计和验证,以确保压接质量的一致性和可追溯性。

通用压接工具可靠吗?

对于非关键应用通常是可靠的,但一致性和认证能力通常低于制造商指定工具。

普通钳子能压接端子吗?

不推荐。普通钳子无法形成正确的压接几何结构,可能导致接触不良、端子松脱或导线损坏。

原型开发应该选择什么压接工具?

如果不涉及认证和大规模生产,高品质通用压接工具通常是性价比最高的选择。

相关文章

如果您喜欢这篇文章,以下相关文章可能对您也有帮助:

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
升压转换器轻载时效率与低噪声如何兼顾?LT8336、LT8330的Burst/Pulse-Skipping模式选型解析

作者: Alan Yang

对于电池供电设备而言,升压转换器(Boost Converter)在轻载状态下面临一个经典难题:

提高轻载效率通常会增加输出纹波与噪声,而降低噪声往往会牺牲轻载效率。

在实际设计中:

  • Burst Mode(突发模式)效率最高
  • Pulse-Skipping(脉冲跳跃模式)兼顾效率与噪声
  • CCM/FPWM(强制连续导通)噪声最低但效率最差

对于音频设备、ADC采集系统和射频前端等敏感负载,除了合理选择工作模式外,通常还需要增加 LC 输出滤波器进一步降低纹波与尖峰噪声。

为什么轻载升压转换器会出现纹波和尖峰?

先看下面这张示波器波形图。

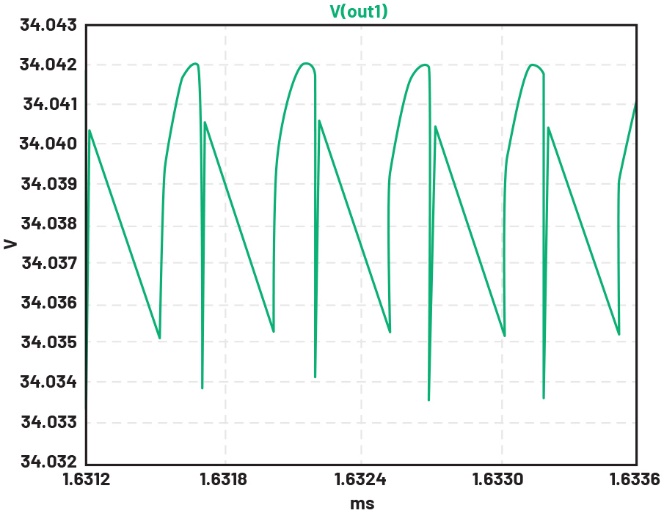
图1:LT8330 升压转换器输出端的纹波与尖峰——高频毛刺主要来自开关管切换的瞬间(图片来源于 Analog Devices)。


LT8330 在轻载运行时,输出纹波约为 9mV,同时伴有明显的高频尖峰。

这些尖峰主要来源于:

  • MOSFET 开关瞬间产生的高频噪声
  • 电感储能与释放过程中的寄生振荡
  • PCB 布线寄生参数引起的高频谐振

如果驱动的是 LED 照明,这类噪声通常影响不大。

但对于以下应用:

  • 音频功放
  • 高精度 ADC
  • DAC
  • 射频前端(RF Front-End)
  • 传感器信号调理电路

高频尖峰可能导致:

  • 底噪上升
  • 测量精度下降
  • EMI 超标
  • 射频灵敏度降低

因此,如何同时获得高效率和低噪声输出,成为升压电源设计的重要课题。

本文将以 Analog Devices 的 LT8336 与 LT8330 为例,分析轻载模式下的设计权衡。

什么是升压转换器(Boost Converter)?

升压转换器的作用非常简单:

将较低输入电压转换为更高的输出电压。

例如:

输入电压

输出电压

3.7V 锂电池

5V

3.7V 锂电池

12V

5V USB供电

24V

12V 电源

34V

其核心原理是:

  1. 电感存储能量
  2. 开关管周期性导通与关断
  3. 将储存能量释放到输出
  4. 提高输出电压

因此 Boost Converter 广泛应用于:

  • 便携式设备
  • 工业控制
  • LED驱动
  • 医疗电子
  • 无线通信设备

为什么轻载效率设计最困难?

轻载(Light Load)指的是输出电流很小的工作状态。

例如:

  • 待机模式
  • 休眠模式
  • 低功耗监测模式

此时负载可能仅消耗几十毫安甚至几毫安电流。

但是升压转换器内部仍需要维持:

  • 控制电路
  • 驱动电路
  • 振荡器
  • 开关管工作

这些都会持续消耗功率。

因此如果控制策略不合理:

  • 满载效率可能超过90%
  • 轻载效率却可能下降到60%甚至更低

最终直接缩短电池续航时间。

对于可穿戴设备、IoT终端和便携仪表而言,这种损失往往无法接受。

Burst Mode 与 Pulse-Skipping Mode 有什么区别?

这是很多电源设计工程师经常搜索的问题。

Burst Mode(突发模式)

Burst Mode 会集中完成一次能量传输,然后让大部分电路进入休眠状态。

特点:

✅ 轻载效率最高

✅ 静态电流最低

✅ 最适合电池供电产品

缺点:

❌ 输出纹波增加

❌ 等效开关频率不断变化

❌ EMI控制难度增大

❌ 容易产生低频“喘振”现象

Pulse-Skipping Mode(脉冲跳跃模式)

脉冲跳跃模式保留固定系统时钟。

当负载变轻时:

  • 并非完全停止运行
  • 而是跳过部分开关周期

特点:

✅ 效率高于FPWM

✅ 开关频率相对稳定

✅ EMI更容易预测

✅ 更容易进行滤波设计

缺点:

❌ 效率低于Burst Mode

❌ 仍存在一定纹波增加

CCM、DCM 和 FPWM 之间是什么关系?

这是升压转换器设计中最容易混淆的概念之一。

许多工程师误以为:

DCM 是一种独立工作模式。

事实上并非如此。

DCM(断续导通模式)

DCM 仅表示一种电流状态:

每个周期结束时,电感电流下降到 0A。

它并不是控制模式。

CCM(连续导通模式)

CCM 表示:

电感电流始终大于零。

特点:

  • 输出纹波较小
  • EMI频谱固定
  • 更容易滤波

固定时钟 DCM 才是真正的折中方案

对于 LT8336、LT8330 等器件来说:

固定时钟 Pulse-Skipping 架构下的 DCM 通常是较好的平衡点。

它能够同时获得:

  • 较高轻载效率
  • 相对稳定频谱
  • 更容易控制 EMI
  • 更容易优化输出噪声

因此:

真正值得追求的不是单纯 DCM,而是固定频率控制下的 DCM 运行状态。

如何进一步降低升压转换器输出纹波?

即使选择了最合适的控制模式,

对于:

  • 音频系统
  • ADC参考电源
  • RF电路
  • 高精度传感器

输出噪声仍可能无法满足要求。

此时通常需要增加:

二阶 LC 输出滤波器

LC滤波器能够有效抑制:

  • 开关纹波
  • 高频毛刺
  • 尖峰噪声
  • EMI传导干扰

其优势包括:

  • 不影响转换器控制环路
  • 降低高频噪声效果明显
  • 适用于敏感模拟电路

关键要点总结

  • Boost Converter 用于将低电压提升至更高电压。
  • 轻载效率直接影响电池供电设备的续航时间。
  • Burst Mode 效率最高,但纹波和 EMI 最大。
  • Pulse-Skipping Mode 在效率和噪声之间取得较好平衡。
  • DCM 是电流状态,而不是独立工作模式。
  • 固定时钟 DCM 通常是轻载优化设计的重要折中方案。
  • 音频、ADC 和 RF 应用通常需要额外的 LC 输出滤波器降低噪声。

FAQ:升压转换器轻载设计常见问题

LT8330 轻载时为什么会出现尖峰噪声?

主要由开关管切换瞬间产生的高频振铃、寄生电感和寄生电容共同作用导致。

Burst Mode 一定优于 Pulse-Skipping Mode 吗?

不一定。如果系统更关注电池续航,Burst Mode 更合适;如果更关注 EMI 和输出噪声,Pulse-Skipping 通常是更好的选择。

DCM 是否比 CCM 更省电?

在轻载条件下通常是的,但具体效果取决于控制算法、开关频率和芯片架构。

音频系统应该选择哪种运行模式?

一般推荐固定频率 FPWM 或固定时钟 Pulse-Skipping 模式,并结合 LC 滤波器降低输出噪声。

相关产品

相关文章

如果您喜欢这篇文章,以下相关文章可能对您也有帮助:

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
Copyright©DigiKey Electronics