Home

注意!这6种情况可能导致自恢复保险丝失效!

关键词: 保护

问:自恢复保险丝 PPTC 有哪些可能失效的情况?

PPTC(可恢复保险丝)可能失效的情况包括以下几种:

  • 长期过流:PPTC 在遭遇长期小过流时,虽然不会立即动作,但时间长了可能会导致其逐渐老化,电阻增大,最终无法正常恢复到原始状态。
  • 环境因素影响:PPTC 对温度非常敏感,过高的环境温度可能导致其触发温度下降,从而在正常工作电流下过早动作。此外,极端的温度循环可能会导致材料老化或损坏。
  • 电流冲击:虽然 PPTC 能够承受一定的过流冲击,但如果过流过大或持续时间过长,可能导致材料永久性损坏,无法恢复。
  • 频繁动作:PPTC 的多次动作会导致其内部结构逐渐老化,电阻值可能不断增加,最终导致元件无法正常恢复。
  • 物理损坏:外部冲击、机械应力或安装过程中不当操作可能导致 PPTC 结构性损坏,进而失效。
  • 老化问题:长时间使用后,PPTC 的材料可能老化,电气性能下降,导致无法正常恢复或电阻值过大。

Bourns 的 MF-NSHT 和 MF-USHT 系列 SMD 耐高温自恢复保险丝


Littelfuse 汽车级高温 SMD 系列图片
Littelfuse 汽车级高温 SMD 系列 自恢复保险丝


这些失效模式主要是由于 PPTC 的材料特性和使用环境造成的,因此在应用中需要仔细选择合适的型号,并确保其工作环境在设计范围内。

更多稳压器设计技术的信息, 请查看

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

多相升压转换器高效的秘诀是逐级递减 为什么?

关键词: 转换器

问:多相升压转换器中的逐级递减(Stage Shedding)是什么,为何它很重要?

多相升压转换器特别适合需要在不同负载条件下保持高效率的场景,通过动态相位控制实现智能负载管理。下图展示了采用集成芯片LT8349 的实际应用方案。这是一个双相同步升压转换器,其电压范围设计用于提升或稳定电池电压。实际使用中,当电池短时间内输出较大电流时,电池电压会出现暂时下降。双相升压转换器是此类操作的理想选择。由于相位偏移特性,电池可提供连续性更高的电流。

01_00

更多多相升压转换器相关文章

什么是逐级递减(Stage Shedding)?

这种拓扑结构的高效秘诀在于名为“逐级递减(Stage Shedding)”的技术。在低负载电流时,仅单相工作,从而降低开关损耗和功耗。当系统需要更大电流(数安培级)时,第二相自动激活,实现全双相性能。

这提升了宽电流范围内的效率,降低开关损耗,使转换器特别适合负载波动大的电池供电系统。

上图示例电路将2.5V供电电压转换为6V输出电压。在3A负载电流下可实现92%的效率。仅2mA负载电流时仍能保持90%的效率。

更多转换器设计技术的信息, 请查看

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

想在树莓派5上实现大模型项目?按这5步走!

重点产品推荐

关键词:开发板,树莓派,大模型


在Jetson Orin Nano和Lattepanda sigma上部署大模型,轻轻松松。如果在树莓派5上部署大模型,效果会怎么样呢?《大模型实战系列课程》就为大家展示了基于树莓派5设计的一个非常有意思的大模型项目——

相关课程视频,请点以下图片到B站观看:

项目介绍

这个项目实现的功能是这样的:

树莓派通过语音识别成文本,并提交给大语言模型的API接口。大语言模型返回的内容,通过屏幕和热敏打印机同时展现出来。

由于热敏打印机打印中文不太方便,通过大语言模型的英文翻译的能力,将我们的语言翻译成英文打印出来。

这样就可以适配到很多的应用场景,比如实时在线翻译问路。

树莓派5可以部署大模型吗?

本次项目使用的是8GB内存的树莓派5。从硬件性能上来看,树莓派搭载了64位的四核Arm Cortex-A76的处理器运行频率能够达到2.4GHz,配备了800MHz的VideoCore VII代的GPU,内存也使用了LPDDR4的SDRAM2的颗粒。

这样的配置虽然也是一台口袋大小的电脑,但相比Jetson Orin Nano和Lattepanda sigma来说,还是有一些差距的,尤其是在处理大模型时,对CPU核心数量 CPU的负载,包括频率、内存带宽等方面都有较高的要求。

一般来说,我们选择大模型时,会优先考虑支持CPU运行且内存占用比较小的模型。树莓派5是可以部署一些经过量化或本身参数量较小。

对硬件要求相对较低的大语言模型,这样的大语言模型还是有不少的:

1)Qwen-1.8B、Qwen-4B等版本,模型参数相对较少,最低内存需求一般建议在4GB左右,8GB的树莓派5正好可以匹配这样的应用。

像树莓派5这类算力资源有限的设备上部署大模型,选择一些低于4B的模型,可以提高响应的速度,增加用户的体验。主要的一些应用方向为一些简单的智能语音聊天项目、图像识别的项目,还包括一些人机交互的项目。

2)微软推出的Phi-3-3.8B的大语言模型,也可以在树莓派上成功地运行,使用的是Ollama运行的框架,并且能够获得不错的token速度。

3)Llama-3-8B模型也可以跑,只是可能稍微慢一点,通过安装Ollama,可在树莓派5上一键启用对话,并且可以支持32K或128K上下文,输出能够达到12K token/s左右。

4)谷歌的Gemma 3的模型,今年刚推出的大模型支持几十种语言的开箱即用,有很多种多模态,能分析图像、文本和短视频等等,在树莓派上部署1B、4B都是非常地适合的。

本次项目在树莓派上,就部署了Gemma 3.2 1B的模型,速度很快,能够完成项目需求。

项目实现过程

部署过程基本分为下面几步:

第一步:硬件测试

在这个项目中,虽然使用到的硬件设备比较少,但也需要进行硬件检查,尤其是麦克风和喇叭,需要确认是否工作正常。

测试录音:

测试喇叭:

由于需要将内容展示出来,需要连接一个屏幕,这里使用一个串口屏与树莓派连接,对串口屏进行初始化,信息和文本框架的定义。设计使用gif动画进行内容过渡,最后通过一个绿色屏幕打印出识别到的语音文字内容。

第二步:连接打印机

通过USB接口,将打印机和树莓派连接,并安装驱动文件。在安装时,需要注意使用root权限。

通过命令:lpstat -p,查看打印机状态,并进行树莓派温度打印测试

第三步:安装python库以及Ollama

激活venv虚拟环境,使用命令:source bin/activate,并安装python模块。

使用下面命令安装ollama框架,以及下载模型、查看已经下载的大模型:

curl -fsSL https://ollama.com/install.sh | sh

ollama pull xxx(模型的名字)

ollama list

使用下面命令可以进行大模型测试:

ollama run llama3.2:1b –verbose

ollama run gemma3:4b –verbose

通过测试,发现llama 3.2:1B模型,速度明显要快很多,也能满足最基本的对话要求,所以本次项目就使用llama 3.2:1B模型。

第四步:测试ollama API接口

通过下面命令,检测ollama的运行状态:

Sudo systemctl status ollama.service

检查11434端口是否在监听状态,如果在监听,说明ollama服务正常,正在等待本地请求。

netstat -natp

接下来就可以进行测试,分别是文本到打印机,以及语音到文本的测试。

第五步:代码整合,最终测试

编写final.py的文件,其中有以下几部分组成:导入模型库、定义串口、定义模型、嵌入ollama API接口、嵌入模型llama3.2:1b等内容。

最终效果演示如下:


刚刚我们演示了,在树莓派5上部署大模型的整个过程,从最终演示效果来看,llama 3.2:1B是可以在树莓派5上流畅运行的。

虽然与Jetson Orin Nano和Lattepanda等系列的开发板相比,树莓派5无法部署较大的模型,但对于轻量级的AI任务或者说入门学习,树莓派是非常适合的。

对大语言模型感兴趣的小伙伴,可以通过我们的系列视频和文章,部署自己的大语言模型,然后完成自己的开发任务。

小编的话:

正如视频和文章所展示的,树莓派5凭借百元级价格、数瓦功耗、社区级生态的优势,在算力限制下通过精准选择与优化轻量级大模型,为教育、原型开发及边缘计算场景提供了高效、经济且易扩展的AI部署方案,将原本依赖GPU的小型模型落地至边缘端,真正实现了AI技术在语音交互、实时翻译等任务中的普惠化应用。您是否正在使用树莓派5进行边缘AI项目的开发?您对相关开发部署有哪些经验或疑问?欢迎留言,和DigiKey的朋友们分享交流!

亮点产品推荐:ST的VL53L4ED飞行时间接近传感器

重点产品推荐


关键词:TOF,传感器,二极管

STMicroelectronics 的 VL53L4ED 专为需要扩展温度能力的高精度短距离测量而设计。它提供 18° 视野 (FoV),在标准条件下可测量 1 mm 至 1300 mm 范围,在扩展温度下最大可测量 1150 mm。特殊设置还可在环境光条件 (5 klx) 下提供最大 800 mm 的精确距离测量。

该传感器的有效温度范围为 -40°C 至 105°C,即使在极端温度条件下也能确保可靠测量。它是需要接近感应的工业设备的理想产品。示例包括存在检测和系统激活应用程序。VL53L4ED 是 VL53L4CD 的直接衍生产品,且引脚兼容。其完全嵌入式片上处理有助于降低设计复杂性和 BOM 成本,可以使用功能较弱而价格更低的微控制器。

与所有基于 STMicroelectronics FlightSense 技术的飞行时间 (ToF) 传感器一样,无论目标颜色和反射率如何,VL53L4ED 都可以记录绝对距离测量值。

VL53L4ED 采用微型可回流封装。它集成了单光子雪崩二极管 (SPAD) 阵列,因此可以在各种环境照明条件和各种盖玻材料下实现出色的性能。该传感器集成了垂直腔面发射激光器 (VCSEL)。它会发出完全不可见的 940 nm 红外光,对眼睛完全安全(1 级认证)。

IMG_256

产品特性

  • 高精度接近测距
  • 高性能接近传感器
  • 短距离线性度低至 1 mm
  • 从 0 mm 到 1300 mm,全视场
  • 扩展有效温度范围:-40°C 至 105°C
  • 5 klx 下可达 800 mm
  • 18° 视场
  • 具有中断可编程阈值以唤醒主机的自主低功耗模式
  • 最高 100 Hz 快速测距频率
  • 全集成微型模块
  • 940 nm 不可见激光发射器 (VCSEL) 和模拟驱动器
  • 运行高级数字固件的低功耗微控制器
  • 4.4 mm x 2.4 mm x 1 mm 尺寸
  • 与 VL53L4CD、VL53L4CX、VL53L3CX、VL53L1CB 和 VL53L1CX 引脚兼容
  • 易于集成
  • 可回流焊元件
  • 单电源 2v8
  • 它可以隐藏在盖玻片后
  • I²C 接口(最高 1 MHz)
  • 全套 C 软件驱动程序(兼容 Linux),用于交钥匙测距应用
  • 嵌入式处理可在主机中实现极低的存储器占用面积

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

你对DC-DC开关稳压器静态电流 IQ的理解对吗?

关键词: 稳压器

问:什么是 DC-DC 开关稳压器的静态电流 IQ

在 DC-DC 开关稳压器中,静态电流 IQ 是DC-DC 开关稳压器在 “待机但未工作” 状态下的自身功耗基准,反映了 IC 内部基础功能的能耗水平。

定义与测量条件

IQ定义为 IC 在无负载、非开关但已使能状态下的电流消耗。具体条件包括:

  1. 无负载:IC 输出端无电流流出(如降压转换器的 SW 引脚或升压转换器的VOUT引脚无电流),所有电流仅在 IC 内部流向地。
  2. 非开关状态:IC 内所有功率开关(主开关、控制开关、同步整流器)均关闭,IC 处于高阻抗状态,功率级与输出完全断开(仅部分器件的 MOSFET 体二极管可能无法关闭)。
  3. 已使能:IC 通过 EN 引脚开启,不处于欠压锁定(UVLO)或其他关断状态,且需启用节能模式(若有)。

电流来源与构成

  • 能量输入:IQ 主要来自Vin和VOUT,具体取决于转换器类型:
    • 降压转换器:IQ 通常仅来自输入电压 Vin;
    • 升压 / 降压 – 升压转换器:IQ 可能同时来自Vin和VOUT。
  • 内部消耗:IQ用于维持 IC 基本功能,包括为内部精密基准电压源、振荡器、热关断电路、逻辑门等供电,不包含功率级输入电流或栅极驱动电流(因非开关状态下这些电流为零)。

关键特性与误区

  • 非无负载输入电流:IQ 仅反映 IC 自身的 “开销” 电流,而实际无负载时 IC 仍需周期性开关以维持输出电压(因输出端存在泄漏损耗),此时的平均输入电流远大于IQ 。
  • 测试条件依赖性:IQ 规格仅在数据手册规定的输入 / 输出电压、温度等条件下有效,超出推荐范围时无法保证。

总结 :IQ 是 DC-DC 开关稳压器在 “待机但未工作” 状态下的自身功耗基准,反映了 IC 内部基础功能的能耗水平,但其数值不等于实际应用中的无负载电流,需结合系统配置综合分析。

例: TPS61220 静态电流

TPS61220 的静态电流IQ是指 IC 在无负载、非开关(功率级关闭)且已使能状态下的自身功耗电流,典型值为 5.5μA(测试条件:IO = 0 mA, VEN = VIN = 1.2 V, VOUT = 3.3 V)。

A close-up of a document

AI-generated content may be incorrect.

TI DC-DC 开关稳压器 TPS61220 静态电流 IQ 与实际系统电流的差异 

更多稳压器设计技术的信息, 请查看

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

规格书中没写 这两个圆形连接器的针脚直径是多少?

关键词: 连接器

问:M8 和 M12 圆形连接器中的不同针脚直径

对于 M8 和 M12 圆形连接器,标准允许存在多种不同的针脚直径。在工业传感器中,如图 1 和图 2 所示,我们有时会遇到不同尺寸的针脚。

  • 根据 IEC 61076-2-104 标准,M8 连接器的公针直径可能为 0.6 mm、0.7 mm 和 1 mm。
  • 根据 IEC 61076-2-111:2017 标准,M12 连接器的公针直径可能为 1.0 mm 和 1.5 mm。

图 1:带有不同尺寸针脚的 M8 连接器实物图


  • 连接器兼容性

通常情况下,这些连接器是兼容的。然而,我们可以设想这样一种情况:使用 1 mm 针脚的 M8 插头反复插拔后,可能会导致插座中的弹片张力减弱,从而造成接触不良。
特别是在将 1 mm 的插头替换为 0.6 mm 针脚时,这种现象更容易发生。

技术小贴士:连接器规格书中往往不会标注针脚直径,因此建议使用制造商推荐的配套附件,以确保可靠配合。

image
图 2:TE 224152-E 显示了 A-coded 的 M8 连接器针脚结构


更多连接器设计技术的信息, 请查看

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。


想开发语音控制灯光项目?必须推荐Lattepanda sigma开发板!

作者: DigiKey Editor

关键词:开发板


曾经有一位牧师说过:上帝说要有光? 于是便有了光。

《大模型实战》系列课程的第三节,Lattepanda sigma部署大模型,你也可以做“上帝”了。

相关课程视频,请点以下图片到B站观看:
项目介绍

也许你会说,点个灯小爱同学也会呀。但,小爱同学不会写代码呀。

这个项目的步骤是:

  • 第一步,使用麦克风录音,使用Python的库来控制音频输入。
  • 第二步,将语音转换为文本。
  • 第三步,将得到的文本发送到Ollama API获取回复。
  • 第四步,生成Arduino代码并上传,控制灯光。

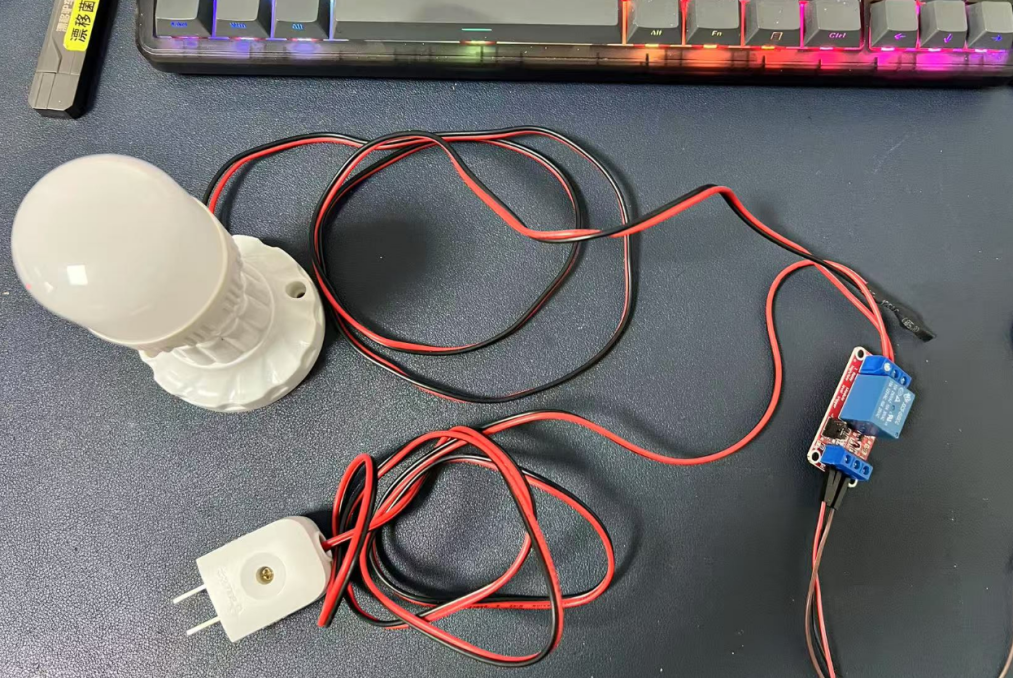
在这个项目中,Lattepanda sigma作为核心主控,搭配一些外围器件,USB麦克风,继电器, 220V电灯和灯座,杜邦线等。此外,为了更好的展示,还需要支持HDMI接入的屏幕,USB鼠标键盘,烧录系统使用的空白8G或更大的U盘。

为什么选择Lattepanda设备来生成代码控制外设?

在现代嵌入式开发和AI模型部署领域,选择合适的硬件平台是项目成功的关键。选择Lattepanda设备的主要原因有一下几点:

1. 强大的硬件性能

配备高性能的处理器和丰富的外设接口,能够轻松应对复杂的计算任务和外设控制需求。其板载的Leonardo单片机为直接控制继电器等外设提供了便利,无需额外的硬件支持。

2. 易于部署的软件环境

支持Ubuntu操作系统,为开发者提供了一个稳定且易于扩展的开发环境。通过简单的系统配置和工具链安装,可以快速搭建大模型运行环境,并实现语音交互和硬件控制的自动化。

3. 语音交互能力

支持USB麦克风的接入,能够通过语音输入实现prompt的录入。结合语音识别(STT)技术和AI模型,可以实现自然语言控制外设的功能,极大地提升了用户体验。

4. AI模型部署的便利性

Lattepanda sigma的高性能计算能力使其能够运行大模型,如Ollama、Qwen等。通过简单的配置和API调用,可以快速生成适合的代码并部署到板载的Leonardo单片机,实现对外设的精确控制。

项目实现过程

第一步,硬件组装

将USB麦克风接入到Lattepanda的USB接口;

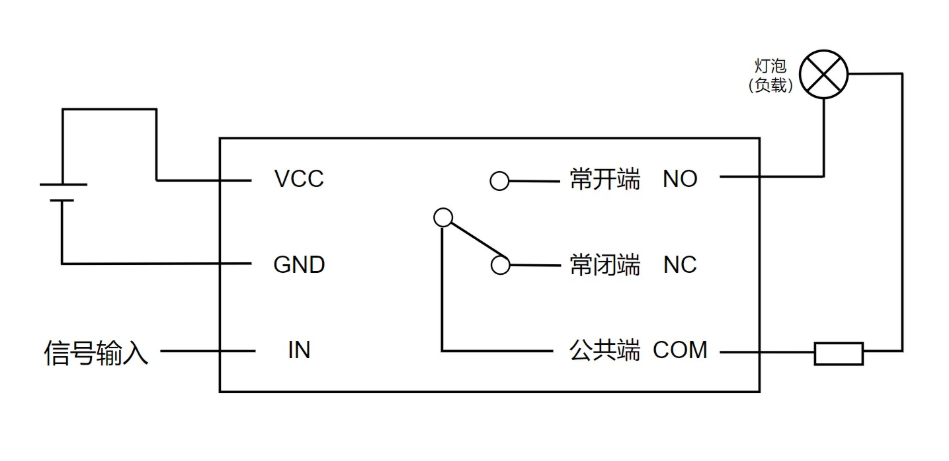
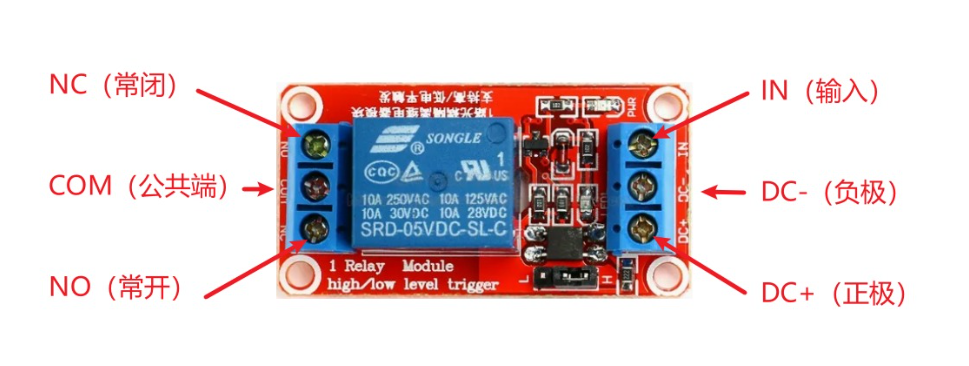
将一路继电器接入到开发板的IO口,其中接入一个GND, 一个5V, 还有一个D11接口接入继电器模块的IN接口。继电器另一端接一个电灯。
图片 4
图片 5
图片 6

第二步,系统安装和初始化配置

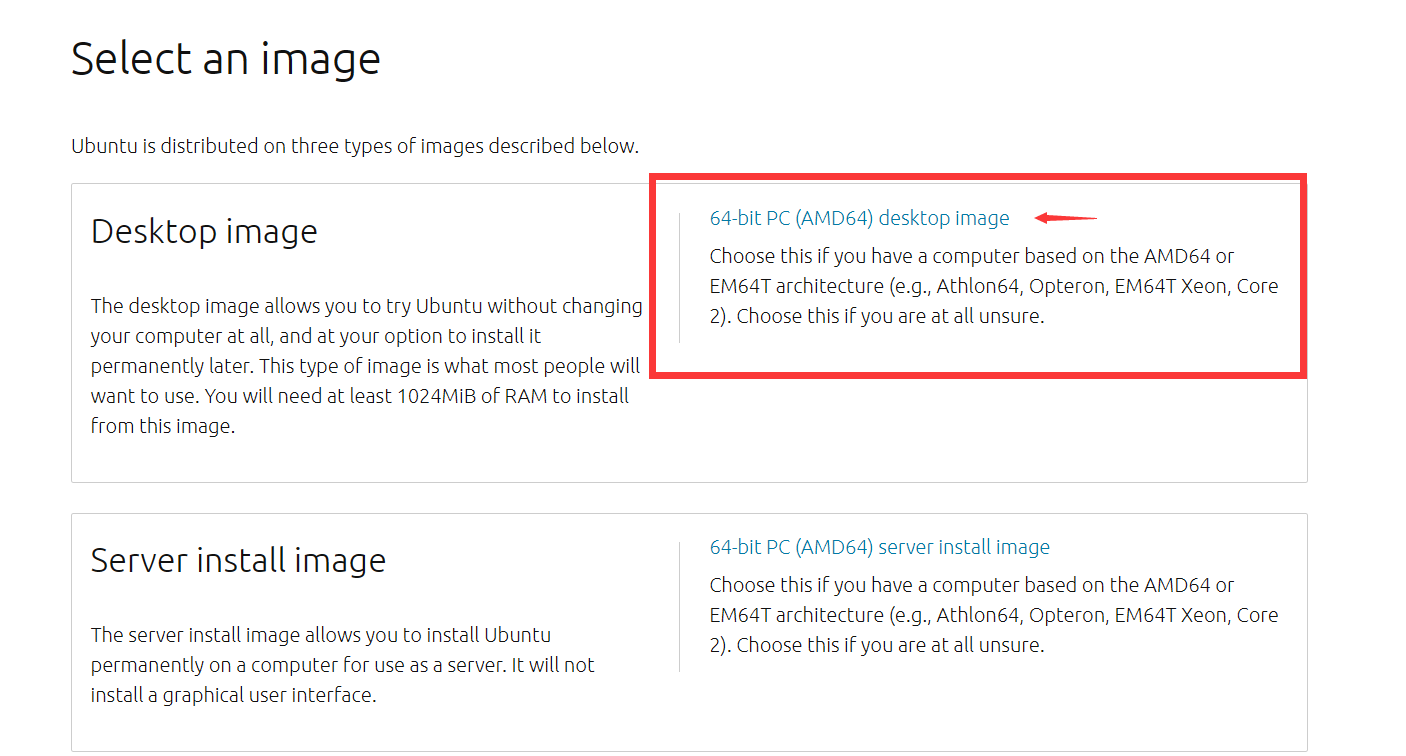
首先,要下载系统镜像,可以根据官方推荐使用的版本进行下载,官方推荐Ubuntu 22.04 LTS版本:
图片 8

然后,下载rufus烧录软件,选择合适版本下载即可:https://rufus.ie/zh/

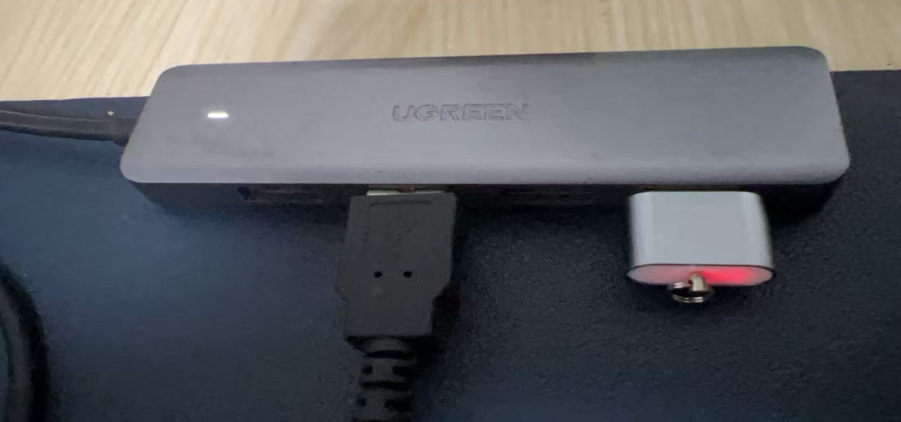
烧录软件下载完直接打开,并找到下载好的镜像文件,将文件烧录至网盘中,烧录过程中,磁盘灯会疯狂闪烁:
图片 21

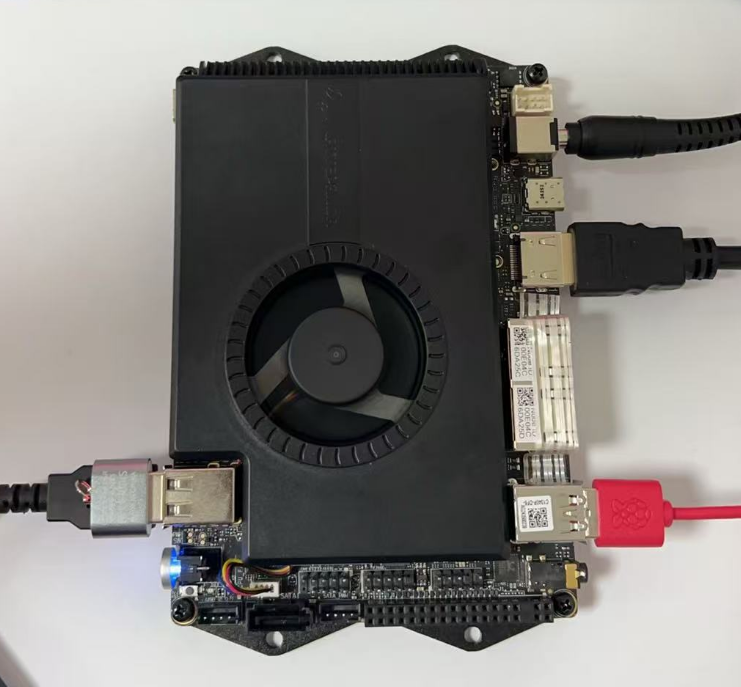
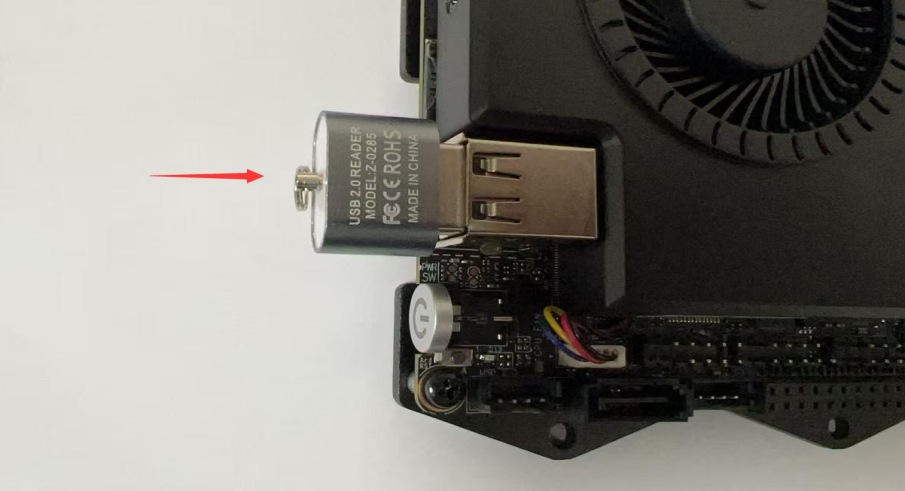
接下来,将带有系统镜像的网盘插入Lattepanda Sigma开发板上,并接入HDMI线缆、接入DC电源和USB键盘鼠标。
图片 19
图片 25

以上硬件连接完成后,就可以点击电源按钮开机。开机第一个操作即多次点击F7按键,进入启动选项设置,继续安装,直到完成:
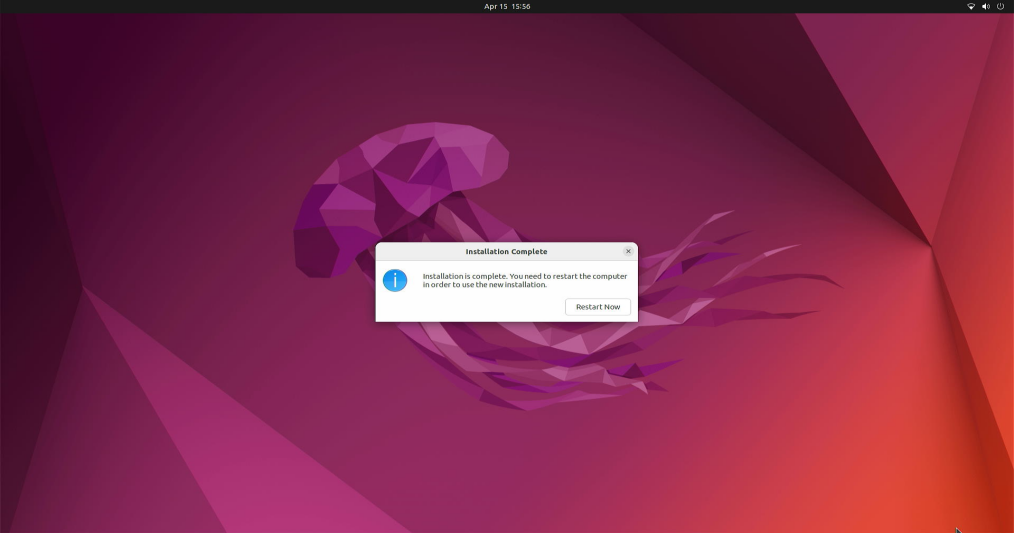
图片 26

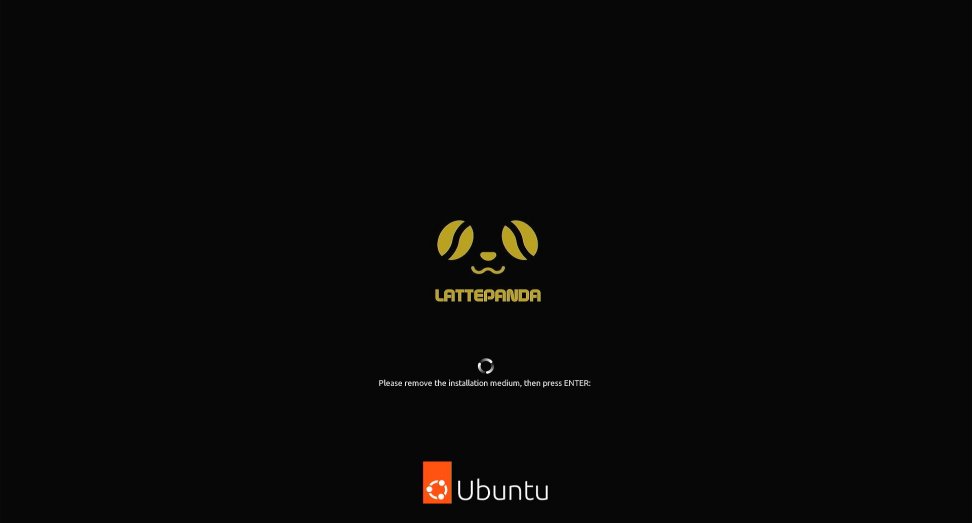
重启后会出现:

图片 27

这时候,拔掉USB系统安装盘,然后回车重启设备。开发板即可进入系统:

图片 29

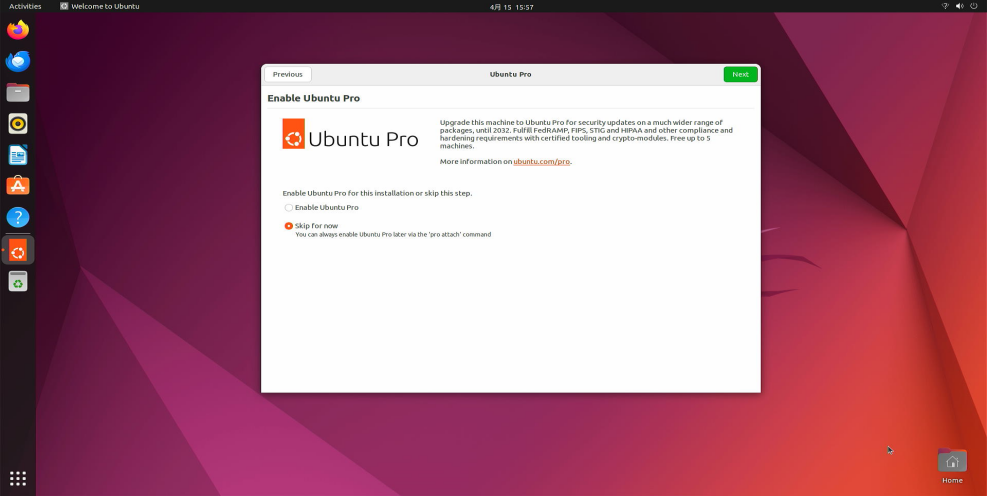
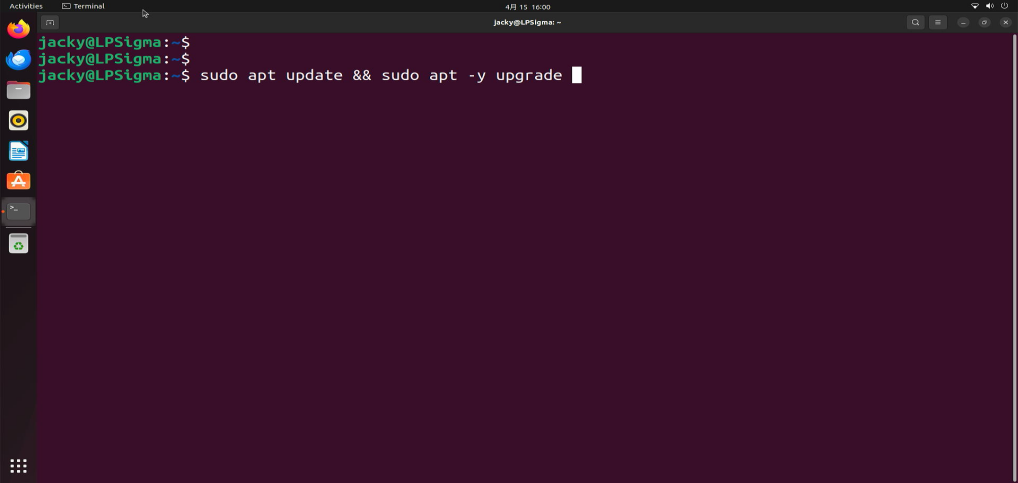
当初始化配置完成后,还需要对系统进行软件仓库索引更新和系统软件包升级.

图片 30

完成后,根据需要也可以定义软件的本地源,使用国内清华的源或者阿里云的源,也可以使用系统默认的源,可以看到我们系统默认使用的是清华的源,速度会很快完成。

个人喜欢安装vim工具,如果你们不喜欢这步骤可以跳过。
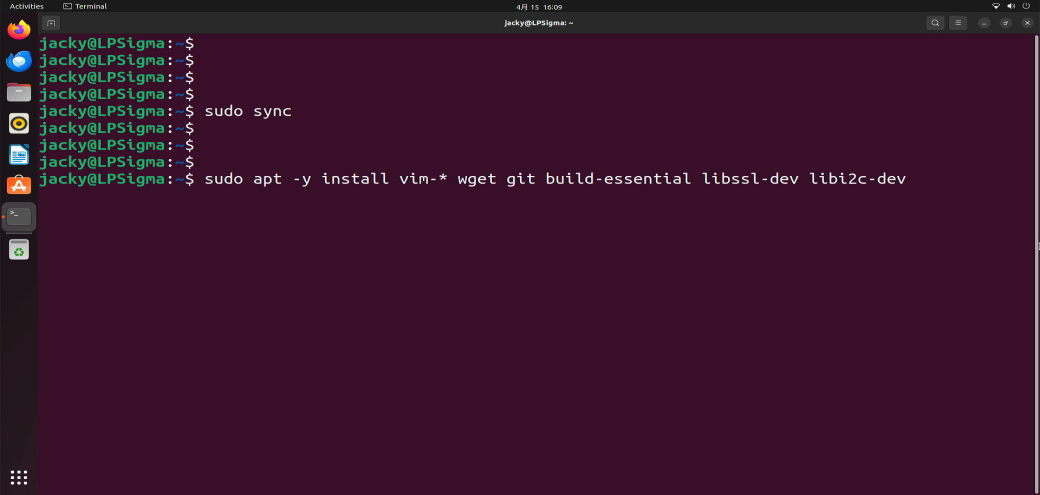
图片 32

安装了build-essential 后期后面可以做C语言的开发,很方便,当然如果后期你有在LPsigma上开发硬件设备的需求也可以安装cmake工具,例如你如果要开发树莓派pico的开发板,或者开发ESP32的开发板,都可以提前将环境安装好。

一般建议安装完后,重新启动一下设备。

第三步:安装Ollama的框架

Ollama是一个开源的本地化大语言模型(LLM)运行框架,可以简化在个人计算机上部署和运行大型语言模型的过程。

Ollama 支持多种安装方式,包括直接下载安装包、使用包管理器(如 Homebrew)、通过 Docker 等,而且它拥有活跃的开源社区生态,提供了大量的第三方集成和工具,包括web和桌面应用,移动应用,开发库,数据库集成等等,它的高效和安全且易于上手,对于新手非常友好,而Linux下安装也非常简单,打开终端。

先确认是否安装了curl工具,如果没有就安装一下这个软件包:
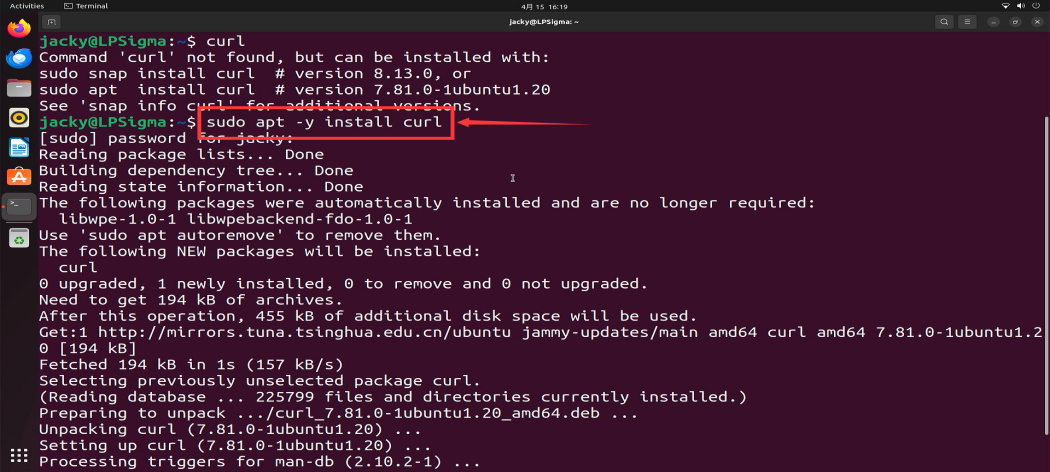
图片 33

然后在终端中执行:curl -fsSL https://ollama.ai/install.sh | sh
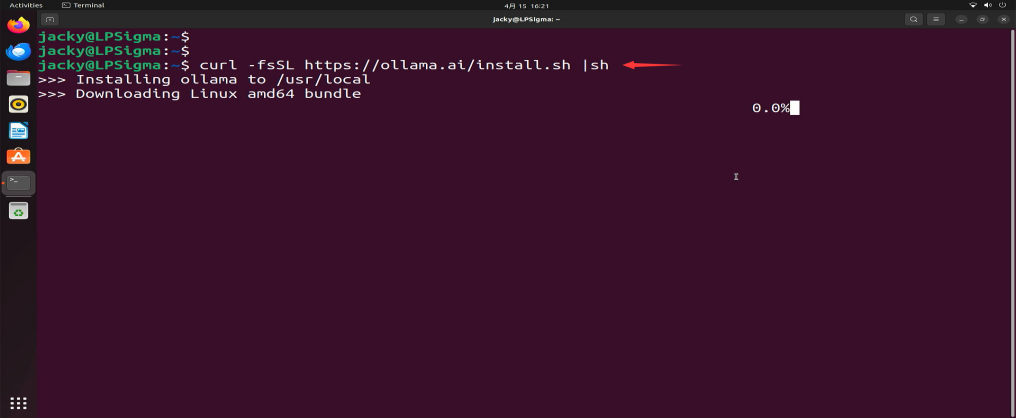
图片 34

第四步:大模型下载

Ollama框架安装完成后,就可以进行模型的下载,目前可用的模型很多,以谷歌的gemma3:4b 这两个模型来作为这次项目的大语言模型。

终端运行,进行模型下载: ollama pull gemma3:4b
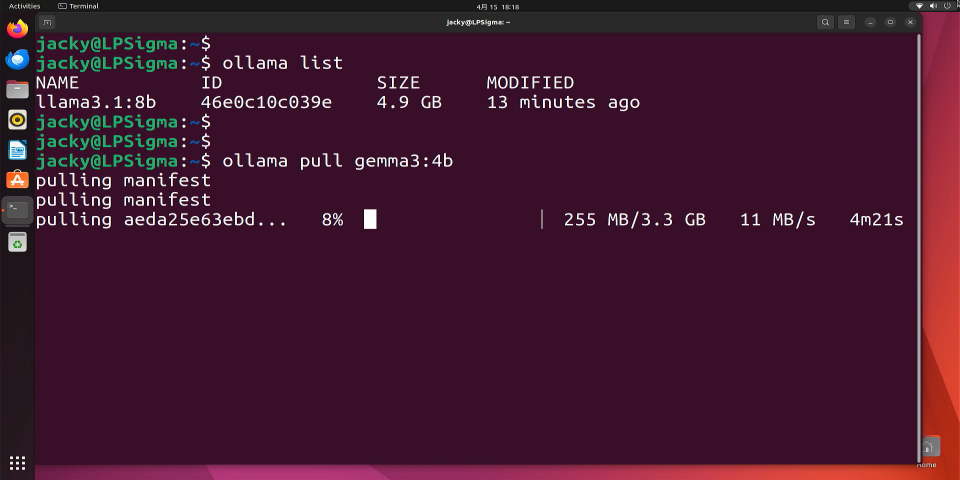
图片 40

下载完成后,尝试运行:

ollama run gemma3:4b –verbose
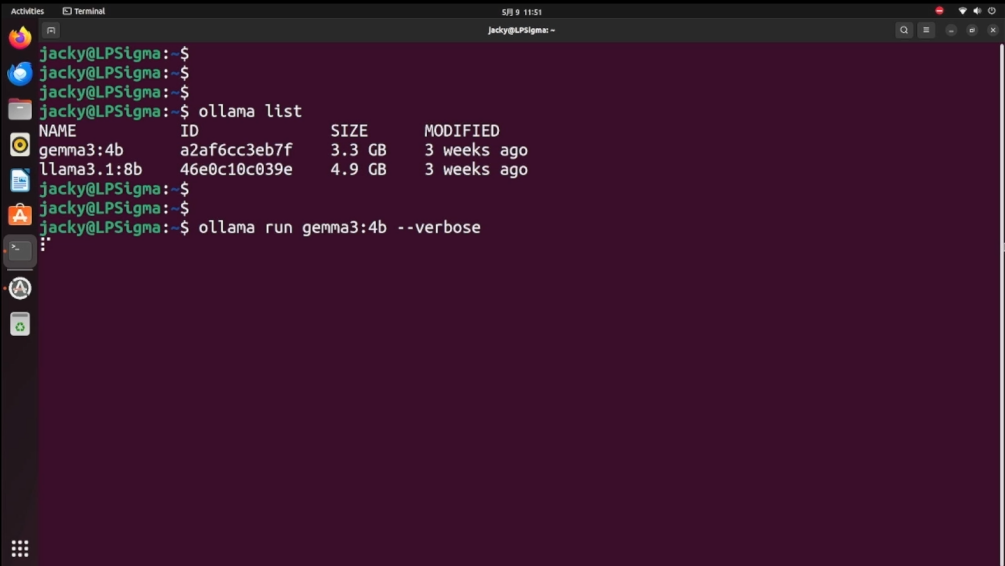
然后,就可以进入交互模式和大预言模型对话了,尝试询问一个问题看看响应的时间。

第五步:搭建python虚拟环境以及库文件

一切完成后,可以配置openssh远程登录到服务器,然后搭建python虚拟环境。

conda create -n venv -p python3.11

conda activate venv

在搭建虚拟环境前,先给大家介绍一下操作步骤:

先安装系统依赖:

sudo apt-get update && sudo apt-get upgrade -y

sudo apt-get install -y python3-pip python3-dev build-essential

安装Python库

pip install pyaudio SpeechRecgnition

pip install numpy requests

安装Arduino CLI工具

wget https://downloads.arduino.cc/arduino-cli/arduino-cli_latest_Linux_64bit.tar.gz

tar -xvf arduino-cli* && sudo mv arduino-cli /usr/bin/

arduino-cli core update-index

sudo arduino-cli core install arduino:avr

接下来,需要对语音识别进行测试,编写测试代码,通过USB 麦克风读取声音并使用 pocketsphinx 进行本地语音识别。

第六步:代码上传至本地Leonardo芯片

需要通过arduino-cli上传代码到本地的Leonardo芯片,这个过程集成在主程序中,主程序会读取后通过arduino-cli命令执行上传,可以打开代码定位到模型输出后操作的部分。
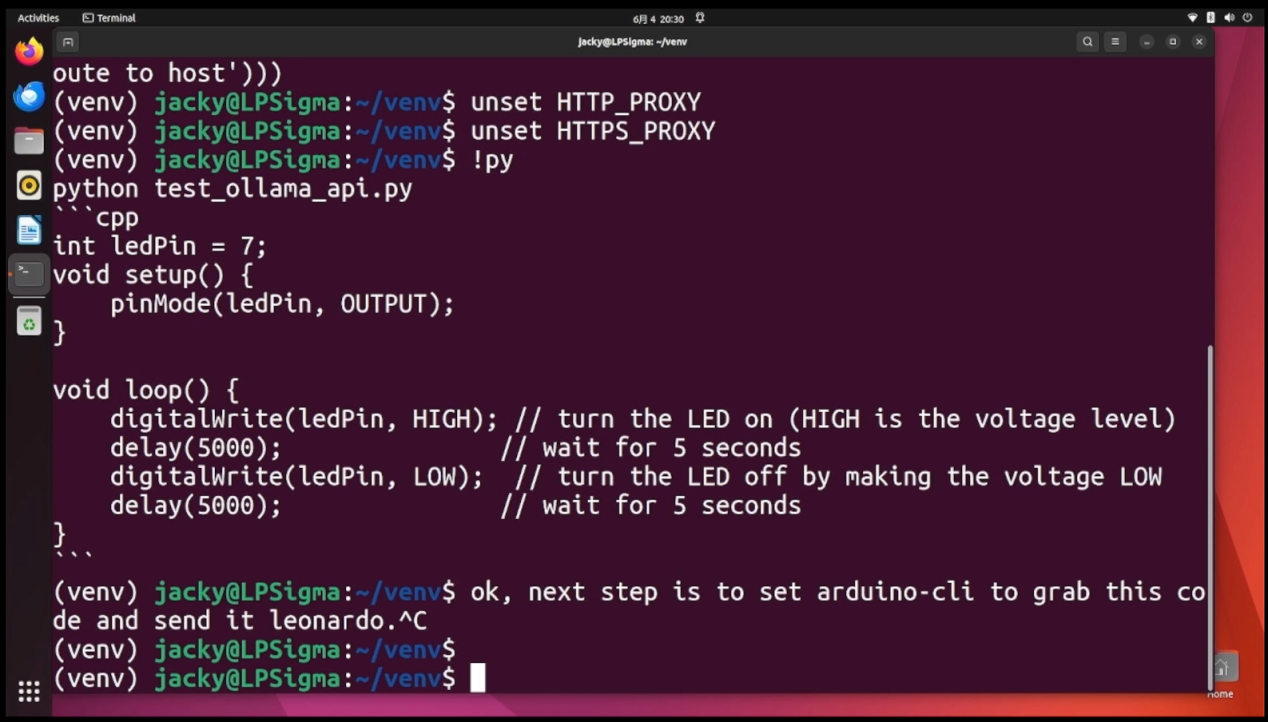
运行主程序: python main.py

然后对着麦克风说: 上帝说要有光,Lattepanda 上有灯光闪烁,紧接着继电器闭合,外部的灯光会亮起。

对着麦克风说: 天黑请闭眼,这时候,依然会出现烧录时的灯光闪烁,关闭灯光。
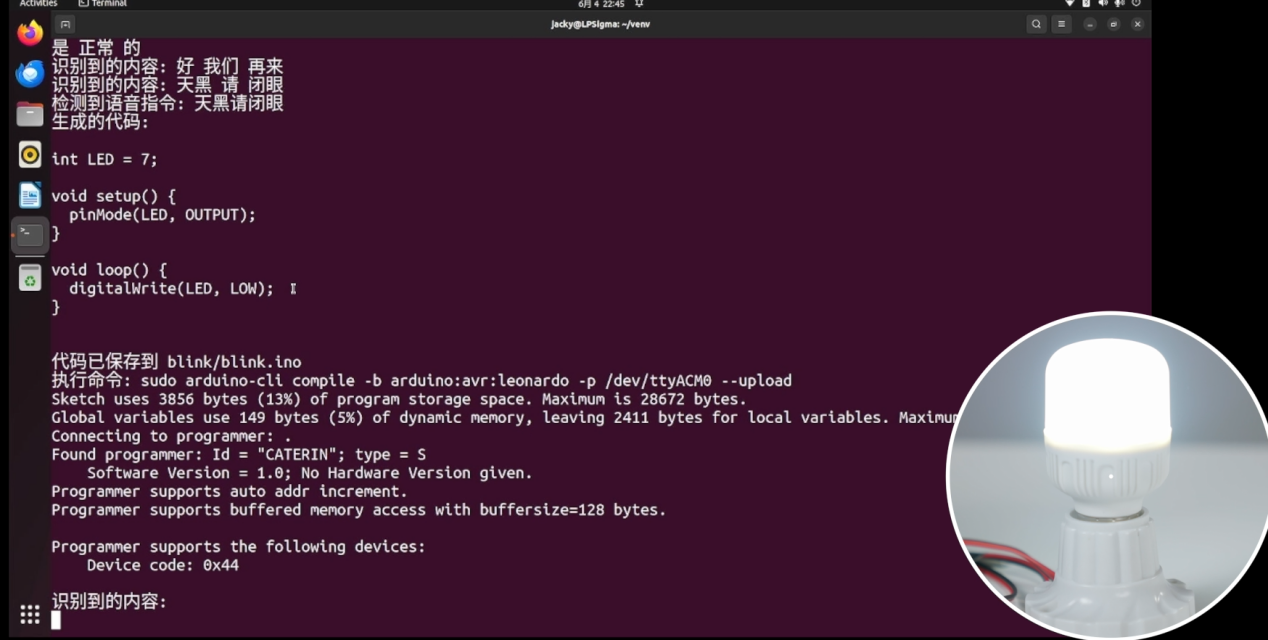
这样一来,就可以实现当我们需要不同的电灯需求,只需让模型理解语意就可以实现代码重新编写和上传的功能,大家快去搭建环境试试自己的言出法随吧~

小编的话:

正如视频和文章所介绍的,Lattepanda sigma开发板具备强大的硬件性能,可以轻松应对复杂计算及外设控制,直接控制继电器等外设,能提供稳定且易扩展的开发环境,还具有语音交互能力,其高性能计算能力可运行大模型,通过简单配置和API调用即可快速生成并部署代码至板载单片机,实现精确控制。文中项目也颇具代表性,您是否了解Lattepanda sigma?您对使用该板有哪些经验或者疑问?欢迎留言,和DigiKey的朋友们一起分享交流!

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com
打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

用两款模拟器件 解决高精度数字控制器设计难题!

重点产品推荐

作者:Bonnie Baker

关键词:数字控制器,ADC,DAC,测试测量

随着用于移动、汽车和物联网 (IoT) 产品的电气和电子系统加速部署,加之上市时间窗口缩小,厂商需要对支持这些系统的 IC 进行更快速、更低成本的测试。

为实现这些目标,需要具有更大灵活性和模块化的自动化 IC 测试平台,并减少元器件数量以节省成本和空间。

为了满足这些要求,设计人员正从经典的模拟控制器转向易于编程的数字控制回路,以实现回路的稳定性。尽管数字控制器没有电阻器、电容器和开关,但模数转换器 (ADC) 和数模转换器 (DAC) 的分辨率和精度会极大地影响数字控制回路架构的整体精度。

数字控制回路

在工程系统中,控制器确保瞬态和稳态行为令人满意。模拟控制器的实现有模拟输入和输出,信号在连续的时间段上存在,其值在连续的幅度范围内。传感器测量受控变量,并将其行为与参考信号进行比较。测试控制动作利用误差信号,即参考值与实际值之差(图 1)。

Analog system motor controller
图 1:模拟系统电机控制器使用各种放大器 (U1-U5) 和一系列预先确定的电阻器和电容器值。(图片来源:Quora)


直观地看,具有连续系统模拟输出的控制器似乎优于具有采样输出值的数字控制器(图 2)。

Measurement system using a digital controller configuration
图 2:采用数字控制器配置的测量系统,配有一个 DAC、两个 ADC、模拟放大器和开关。(图片来源:Bonnie Baker)


因为模拟控制器中的控制变量或输出是连续变化的,而在数字结构中,测量是周期性变化的,所以前者能够实现更好的控制。

这一逻辑推理是有效的。假设所有其他数字和模拟控制因素都相同,则模拟控制优于数字控制。那么,为何还要把经典的控制器从模拟变为数字?有 5 个原因:精度、实现误差、灵活性、速度和成本。

精度:模拟信号的数字表示是一系列的 0 和 1,通常用最多 32 位来表示一个模拟值(图 2)。这些转换会产生很小的数字量化误差,需要加以解决。另一方面,模拟信号有电源漂移和外部噪声,它们会使模拟信号劣化。要控制这些与温度和时间有关的模拟漂移会很困难且代价高昂,而老化和温度对数字控制器的影响可以忽略不计。

实现误差:在数字控制器中,实现误差可以忽略不计。这是因为控制信号的数字处理使用存储的数值进行加法和乘法运算,而不是使用具有温度漂移误差的模拟元器件,也没有开箱精度不可靠的电阻器、电容器和电感器。另外,数字控制器的时间常数设置很容易在软件中修改,而模拟控制器的可用时间常数是固定的。数字控制器可以实时更改,使仪器能够适应不同负载条件,提高整体测试效率。

灵活性:模拟控制器要实现灵活性较为困难。在硬件设计完成后,修改印刷电路板会非常耗时且昂贵。数字控制器则很容易修改,甚至可以替换全部代码。此外,数字控制器的外形或结构没有任何限制,涉及额外算术选项的复杂控制器结构很容易实现。

速度:计算性能持续呈指数式增长。这种增长使得人们能够以非常高的速率对信号进行采样和管理,而且采样间隔持续变得越来越小。现代数字控制器的表现与连续的模拟监测系统旗鼓相当。

成本:得益于半导体制造业的进步,IC 的成本持续下降,使数字控制器更加经济——即使对于小型、低成本的应用亦是如此。

数字控制器的模拟实现挑战

ADC 和 DAC 处于模拟域和数字域的边界,两者具有不同的电气特性。诀窍在于找出这两种器件之间的互补规格,以使其能在同一系统中共存。从系统吞吐量的角度来看,确定整体传输的速度和噪声特性至关重要。

ADC 和 DAC 时序估计

ADC 的吞吐率通常有明确的定义,单位是每秒百万样本 (MSPS) 或每秒千样本 (kSPS)。以频率 Hz 为单位的吞吐时间是以秒为单位的吞吐率的倒数。吞吐时间是指转换器采样、采集、数字化和准备下一次转换所需的时间。该时间也是连续转换应用中的最小转换时间。规格单位定义一个完整输出字的转换速度。例如,如果 ADC 有一个数字串行输出引脚,并且转换器有 24 位,则会在开始另一次转换之前传输模拟输入的整个 24 位转换结果(图 3)。

ADC timing diagram illustrates the number of digital codes the converter accepts (click to enlarge)
图 3:ADC 时序图显示了转换器接受的数字码数目。(图片来源:Analog Devices)


一个规格为 2 MSPS 的 ADC 每 500 ns 输出一个完整的字。遗憾的是,这种单一转换样本不能描绘出模拟输入信号的完整面貌。根据奈奎斯特定理,ADC 必须产生至少两个样本才能生成模拟输入信号。为了满足奈奎斯特定理,该过程现在至少需要两倍于 500 ns(即 1 µs)的时间。这是创建模拟信号骨架所需的最低样本数量。最好有 4 个或 8 个样本,以便用数字方式重现模拟信号。

再来看看 DAC 规格,DAC 的输出电压建立时间是指电压发生特定变化时,输出电压稳定到特定水平所需的时间(图 4)。

DAC exhibits a settling time error
图 4:DAC 表现出建立时间误差,反映在达到最终值所需的时间上。最差情况的建立时间误差通常出现于输出在 100 000 和 011 111… 输入码之间变化时。(图片来源:Analog Devices)


对于图 4 所示的示例 DAC,其最差情况的建立时间不到 1 µs。该数值的数学倒数等于 1 MHz,也等于 1 MSPS。为了符合奈奎斯特标准,DAC 必须产生两个输出样本,需要两倍于 1 µs 的时间(即 2 µs);ADC 也一样,样本越多越好。

现在来看看关于奈奎斯特定理的最后故事。根据该定理,一个信号的再现至少需要两个样本。在这种情况下,该定理只确定了信号频率。此时该定理需要应用常识。样本量越大,需要的采集时间越长,但产生的信号重建越可靠。

ADC 和 DAC 的频率噪声估计

为了定义噪声,需要了解实际转换器的分辨率和均方根 (rms) 噪声。转换器的分辨率(如 24 位、20 位或 1 ppm)说明了 ADC 或 DAC 输出或输入的数量。例如,24 位 ADC 每次转换产生 24 个输出代码,20 位 DAC 收集 20 个数字输入值进行一次转换。但有了这些值,并不能定义转换器的频率精度。

转换器精度的定义取决于噪声规格,如 SNR 或 rms 噪声。ADC 在输出频率范围内的噪声规格是典型的分贝 (dB) SNR 值。SNR 用公式 1 计算:

SNR(dB) = 20 x log10 (Output Range (V)/ noise (V))
 公式 1


ADC 或 DAC 的规格书定义了该器件的输出范围。噪声是转换器整个频带上的累积和方根 (RSS)。

rms 分辨率用公式 2 计算:

rms resolution = log10 (Output Range (V)/ noise (V))/log10 (2)
 公式 2


对于 SNR 为 105.7 dB 的 ADC,rms 分辨率为 17.6 位,意味着该转换器能够可靠地处理该水平的精度。DAC 噪声规格通常是频谱噪声强度值,因此很容易快速转换 DAC 的实际 rms 分辨率。DAC 的输出噪声用公式 3 计算:

DACNoise = spectral noise density x √(DAC bandwidth)
 公式 3


例如,如果一个 20 位 DAC 的频谱噪声强度为 7.5 nV/√Hz,带宽为 500 kHz,则 DAC 噪声等于 5.3 µV (rms)。根据该值,DAC 在 5 V 输出范围内的 rms 分辨率等于 19.8 位。

数字控制器和精密仪器

下面是用于移动、汽车和物联网测试电路的数字控制器器件测试系统的示例,它有 9 个器件加 1 个分立电阻器(图 5)。该电路中的器件包括微处理器、ADC、DAC、激励放大器、增益可调仪表放大器和 Analog Devices 的 ADG1236 SPDT 开关。微处理器负责管理 ADC 和 DAC 之间(如 Analog Devices 的 AD4630-24 和 AD5791 之间)的数字接口和数据。

Digital controller uses a microprocessor to manage the data to and from the ADC and DAC
图 5:数字控制器利用微处理器管理进出 ADC 和 DAC 的数据。DAC 需要一个放大输出的激励放大器,而 ADC 需要一个放大器系统来衰减信号。(图片来源:Analog Devices)


AD4630-24 是一款 2 MSPS、24 位 ±0.9 ppm 积分非线性 (INL) ADC,其 SNR 为 105.7 dB,可产生 17.6 位 (rms)。该 ADC 的转换速度为 2 MSPS,需要至少 4 个输出样本来创建模拟信号。INL 表示转换器的直流精度。

AD5791 是一款 20 位、±1 LSB INL、1 µs 建立时间、7.5 nV/√Hz 频谱密度 DAC,最终产生 19.8 位 (rms)。该 DAC 在 1 MSPS 的速度下需要 4 µs 才能准确生成模拟信号。

该系统中的转换器还需要运算放大器 (op amp) 接口来管理输出驱动和模拟增益。图 5 中,Analog Devices 的 AD8675 是一款 10 MHz、2.8 nV/√Hz 轨至轨输出运算放大器。该放大器的噪声使 DAC 系统的位数下降到 19.1 (rms)。然而,10 MHz 的放大器带宽超过了 DAC 的带宽。

Analog Devices 的 LTC6373 全差分、可编程增益仪表放大器可提供增益和一定程度的隔离。如果 DAC 级实现了 4 V/V 的增益,那么 LTC6373 的增益选项之一 0.25 V/V 可将信号恢复为原始值。LTC6373 的数字增益水平较为灵活,有助于实现数字控制器的实时修改特性。

总结

上市时间压力以及支持移动、汽车和物联网电子测试系统快速变化的设计需求的成本,促使设计人员从经典的模拟控制器转向数字控制回路。数字回路具有更高的精度和灵活性,并且成本更低,但需要仔细甄选 ADC 和 DAC。

如前所述,通过将 Analog Devices 的 AD4630-24 24 位 SAR ADC 与 Analog Devices 的 AD5791 20 位电压输出 DAC 搭配使用,可以为精密仪器测量创建高度精确和灵活的数字控制器。

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

实用工具!用它来安装工控面板上22 mm的指示灯、按钮等部件!

关键词: 安装

问:如何高效安装紧固 22 mm 工业控制面板指示灯与开关?

工业控制和自动化组件的设计理念强调快速安装与维修,这一点对于故障设备的恢复至关重要。别忘了,设备停机成本是极高的——小型工厂每分钟损失数百美元,大型工厂则可能高达数千美元每分钟。

使用专用安装工具

例如图1所示的 Schneider 按钮与指示灯等 22 mm 面板安装设备,表面上似乎违背了“快速安装”的理念,因为绿色固定螺母在狭小空间内显得不太方便。但若使用正确的安装工具,整个安装过程就会迅速且轻松。

图1: Schneider Electric ZB5AZ905 紧固工具,适用于多个 Harmony XB5 系列的 22 mm 面板安装器件。


使用专用扳手,可以轻松旋紧绿色安装螺母。

image
图2: Schneider Harmony XB5AA42 常闭按钮的三个部件特写,右侧为 ZB5AZ905 安装工具(需单独购买)

该图展示了按钮各部件的组合方式与安装工具的配合使用细节。

技术小贴士: 工业控制和自动化设备通常以产品家族的方式组织。例如 Schneider Electric 的 Harmony XB5 系列 就包含近 2000 种相关产品。建议您在选购喜爱的开关或指示灯系列时,同时关注该系列是否配有类似的安装工具。

更多安装面板设计方案的信息, 请查看

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

从步进电机的结构看它如何工作

关键词: 电机

问:步进电机驱动基础 – 电机结构与工作机制

步进电机在众多自动化设备中发挥着关键作用,具备高可靠性,且在开环控制时能实现高精度定位,在低速运行时可提供高扭矩,所以被广泛应用于工业、医疗、3D 打印、机器人技术等领域。

步进电机结构

步进电机主要由磁性转子和定子线圈构成。常见的混合 2 相步进电机,其转子包含两个磁杯,每个磁杯通常有 50 个齿,且极性相反、相互偏移;定子则有两个绕在转子周围的线圈。这种结构设计使得电机能够通过电磁感应原理实现精确的旋转运动。

image
混合式步进电机结构。(a) 8 极定子。(b) 永磁体转子。(图片来源于ADI)

工作机制

当按顺序给定子线圈通电时,会产生磁场,该磁场与转子的永磁体相互作用,使转子旋转。

image
混合式步进电机运行。(图片来源于ADI)


电机通过将完整旋转划分为等距步来实现精确位置控制,例如每转 200 个离散位置的电机,步距角为 1.8°(360° 除以全步数)。电流切换使磁场变化,从而引导转子按步距角转动,且无需位置反馈(开环控制)。这种工作机制使得步进电机在许多需要精确位置控制的应用中具有独特优势。

image

更多关于如何驱动步进电机,请看:

相关产品

TMC2240 和 TMC5240 是智能、高性能的 2 相步进电机驱动 IC,集成了运动控制器,通过 8 点运动斜坡功能简化了系统架构,使用户能够轻松编程所需的位置和运动曲线

TMC2160 和 TMC5160 是高功率的 2 相步进电机驱动 IC,支持 256 微步分辨率和 MicroPlyer 微步插值。它们利用多种 Trinamic 技术优化驱动器性能,适用于从电池供电系统到高压工业应用的广泛场景。

TMC2300 是专为 2 相电池供电步进电机设计的低压驱动器,具备 256 微步分辨率以及 CoolStep、StealthChop2、StallGuard4 和 SpreadCycle 等功能。

更多电机设计方案的信息, 请查看

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

Copyright©DigiKey Electronics