Home

亮点产品推荐:Panasonic 的 UDQF 系列轴向和径向冷却风扇

关键词:冷却风扇

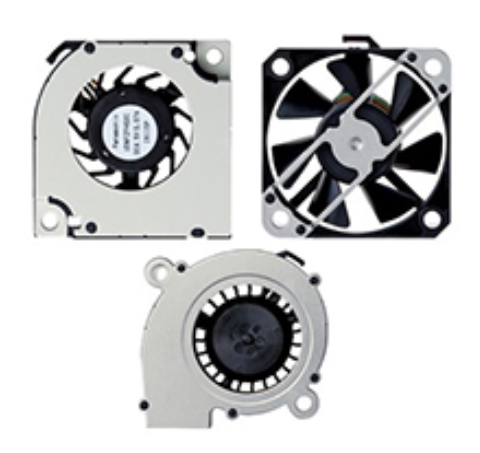
Panasonic UDQF 系列轴向和径向冷却风扇图片Panasonic UDQF 系列轴向和径向冷却风扇具有更长的使用寿命和更低的运行噪音。流体动力轴承技术使风扇运行时不会与轴产生任何物理接触或机械磨损,与市场上其他产品相比,其噪音输出极低。

UDQF 系列轴向和径向冷却风扇由于采用非接触式旋转,即使长时间运行后噪音水平也极低。它们拥有令人印象深刻的使用寿命,可提供比竞争产品多达三倍的运行时间,并且 RPM 随着时间的推移几乎不会下降,保持 3% 的速度差异。

产品特性

  • UDQF54C16-WD:轴向
  • UDQFZ5C02CWD:风机
  • UDQFZFH02CWD:径向
  • 非接触旋转流体动力轴承
  • 寿命长、故障少
  • 尺寸小巧(宽 x 深 x 高)

UDQF54C:50 毫米 x 50 毫米 x 15 毫米

UDQFZ5C:52.7 毫米 x 54.7 毫米 x 24.8 毫米

UDQFZFH:40 毫米 x 40 毫米 x 7.7 毫米

  • 静音设计,噪音低

UDQF54C:<46 dBA(100 厘米处)

UDQFZ5C:<42 dBA(100 厘米处)

UDQFZFH:<32 dBA(30 厘米处)

  • 工业温度范围

UDQF54C:-40°C 至 +95°C

UDQFZ5C:-40°C 至 +95°C

UDQFZFH:-30°C 至 +85°C

适用范围

  • CPE – 路由器和调制解调器
  • 办公自动化 – 传真机、复印机和打印机
  • 计算机设备 – 笔记本电脑和服务器
  • 汽车 – 车载冷却设备、LED 大灯、仪表、导航系统、无线充电器和激光雷达

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

如何正确选择热缩管?绝缘、密封、防护与识别功能全面解析

作者:Lashley Wang

关键词:热缩管

什么是热缩管?为什么电子设计离不开它?

直接回答:
热缩管(Heat Shrink Tubing)是一种受热后会按预定比例收缩的聚合物套管,主要用于导线、连接器和线束的绝缘、防护、密封和标识。

在电子设备、工业控制、汽车电子、航空航天及通信设备中,热缩管被广泛用于保护关键电气连接部位。

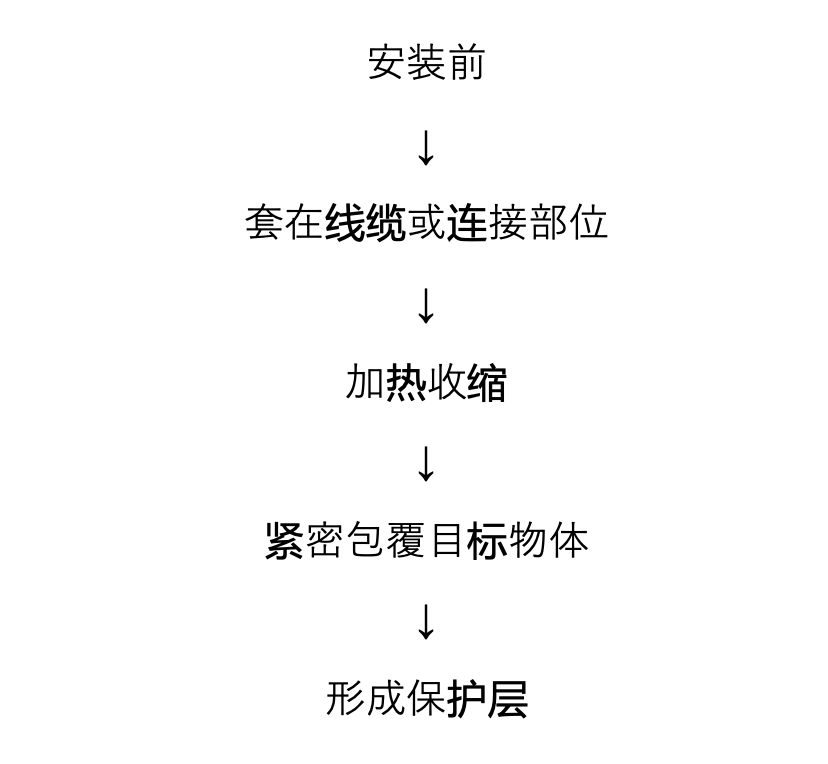
其工作原理非常简单:

虽然外观简单,但热缩管往往直接影响设备的安全性、耐用性和长期稳定性。

热缩管有哪些主要功能?

直接回答:
热缩管的核心价值在于提供绝缘、防水、机械保护和线缆管理等功能,不同应用场景对热缩管性能要求也有所不同。

1. 为什么热缩管能够实现绝缘保护?

热缩管最基本的用途是电气绝缘。

主要作用包括:

  • 防止导线短路
  • 避免漏电风险
  • 提高电气安全性
  • 降低热量传递

常见应用:

  • 电源线连接
  • PCB线束出口
  • 接插件后端保护
  • 高低压线路隔离

对于电子设备而言,绝缘性能通常是热缩管选型的首要考虑因素。

2. 为什么热缩管能够实现密封防护?

热缩管能够在收缩后紧密贴合线缆表面,部分带胶热缩管还可形成防水密封层。

可有效阻挡:

  • 水汽
  • 潮湿环境
  • 灰尘颗粒
  • 真菌和霉菌
  • 燃油
  • 化学液体

典型应用:

  • 户外设备
  • 汽车线束
  • 船舶电子
  • 工业自动化系统

对于高湿度或恶劣环境应用,密封性能往往比绝缘性能更重要。

3. 热缩管如何实现应力消除?

直接回答:
热缩管能够缓解线缆与连接器之间的机械应力,降低线缆因弯折、拉扯而损坏的风险。

主要作用:

  • 分散受力点
  • 减少线缆疲劳
  • 提高连接可靠性
  • 延长使用寿命

常见于:

  • 连接器尾部
  • 焊接接头
  • 线束分叉位置

这类应用通常被称为应力缓解(Strain Relief)。

4. 热缩管为什么适合线缆识别管理?

直接回答:
通过颜色编码、标签打印和规格区分,热缩管能够帮助工程师快速识别不同线束和电路。

常见识别方式包括:

  • 红色:电源正极
  • 黑色:接地
  • 黄色:控制信号
  • 蓝色:通信线路

优势:

  • 降低维护难度
  • 提高排障效率
  • 减少接线错误
  • 优化系统管理

大型工业设备和数据中心通常会使用彩色热缩管进行线缆管理。

5. 热缩管如何保护线缆免受外部损伤?

直接回答:
热缩管能够形成耐磨损保护层,帮助线缆抵御机械摩擦、紫外线和化学腐蚀。

可抵御:

  • 摩擦磨损
  • UV紫外线
  • 燃油污染
  • 化学试剂
  • 环境老化

应用场景:

  • 汽车电子
  • 工业设备
  • 户外通信设备
  • 工程机械

在恶劣环境中,防护性能往往决定设备寿命。

6. 热缩管为什么能够提升产品外观?

除了功能性作用外,热缩管还能改善产品整体视觉效果。

主要价值:

  • 整理线束
  • 隐藏接线部位
  • 提升产品一致性
  • 增强专业感

因此在消费电子、医疗设备和高端工业设备中得到广泛应用。

热缩管选型的第一步应该做什么?

直接回答:
热缩管选型的第一步不是看尺寸,而是明确具体应用需求和功能目标。

在选型之前,应先回答以下几个问题:

需要实现什么功能?

  • 绝缘
  • 防水
  • 密封
  • 标识
  • 应力缓解
  • 耐磨保护

设备工作环境是什么?

  • 室内环境
  • 户外环境
  • 高温环境
  • 化学腐蚀环境
  • 潮湿环境

是否需要行业认证?

例如:

  • UL认证
  • RoHS认证
  • REACH认证
  • 军工规范
  • 汽车级标准

明确上述要求后,才能进一步确定最适合的材料和规格。

如何选择合适的热缩管尺寸?

直接回答:
热缩管尺寸选择的关键是同时考虑安装前内径、收缩后内径以及热缩比。

选型通常遵循以下原则:

步骤1:测量目标线缆外径

例如:线束外径:8mm

步骤2:选择安装前可顺利穿过的内径

例如:热缩管原始内径:12mm

步骤3:确认收缩后能够紧密包覆

例如:收缩后内径:6mm

此时即可实现良好的固定效果。

什么是热缩比?为什么很重要?

直接回答:
热缩比是指热缩管收缩前尺寸与收缩后尺寸之间的比例,是影响适配能力的重要参数。

常见热缩比:

热缩比

应用特点

2:1

最常见,适合普通线束

3:1

适合连接器过渡区域

4:1

适合尺寸变化较大的部位

6:1

特殊工业与军工应用

热缩比越大:

  • 适配能力越强
  • 可覆盖复杂结构
  • 安装空间更灵活

热缩管选错了会有什么后果?

直接回答:
错误的热缩管选型可能导致绝缘失效、密封失效、机械损坏甚至设备故障。

可能出现的问题

绝缘能力不足

导致:

  • 漏电
  • 短路
  • 电气故障

防水失效

导致:

  • 水汽侵入
  • 接头腐蚀
  • 线路氧化

耐温等级不匹配

导致:

  • 材料老化
  • 开裂
  • 熔化变形

尺寸选择错误

过大:

  • 无法固定
  • 易脱落

过小:

  • 无法安装
  • 收缩受限

机械保护不足

导致:

  • 线缆磨损
  • 接头断裂
  • 维护成本增加

因此,热缩管虽然成本占比不高,却直接关系到整机可靠性。

哪些行业最依赖热缩管?

直接回答:
凡是涉及电气连接和线束保护的行业,都广泛使用热缩管。

主要包括:

  • 工业自动化
  • 新能源汽车
  • 航空航天
  • 医疗电子
  • 通信设备
  • 电力系统
  • 数据中心
  • 消费电子

随着设备向高密度、小型化发展,热缩管的重要性也在持续提升。

如何系统学习热缩管选型知识?

直接回答:
对于工程师和采购人员而言,系统学习热缩管选型应重点掌握材料特性、热缩比、尺寸计算、认证要求和应用场景。

建议重点关注:

基础知识

  • 热缩管工作原理
  • 热缩比定义
  • 内径测量方法

关键参数

  • 工作温度
  • 阻燃等级
  • 电气强度
  • 耐化学性能

应用实践

  • 线束保护
  • 防水密封
  • 连接器后端保护
  • 设备标识管理

同时结合厂商技术资料和实际案例学习,可更快掌握选型方法。

总结:如何选择最适合的热缩管?

直接回答:
热缩管选型的核心原则是先明确功能需求,再确定材料、尺寸和热缩比,而不是单纯按照线径选择产品。

关键结论:

  • ✅ 热缩管不仅用于整理线束,更承担绝缘和保护功能
  • ✅ 六大核心功能包括绝缘、密封、应力缓解、识别、防护和美化
  • ✅ 选型第一步应明确应用需求和认证要求
  • ✅ 热缩比决定产品适配能力
  • ✅ 尺寸选择需同时考虑安装前和收缩后尺寸
  • ✅ 错误选型可能导致短路、进水和设备故障
  • ✅ 工业、汽车、医疗和通信行业广泛采用热缩管解决方案

参考资料:

TE专家讲解热缩管选型的基本步骤,以及如何正确理解产品相关的技术描述

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

如何用 BeagleY-AI 控制工业机器人手臂?从硬件选型到代码控制的完整参考

作者: Alan Yang

关键词: 机器人

1.什么是 BeagleY-AI?它可以用于哪些机器人项目?

直接回答:

BeagleY-AI 是一款集成 AI 加速能力的嵌入式开发平台,适用于工业机器人、机器视觉、自动化控制和边缘 AI 推理等应用场景。

在本项目中,BeagleY-AI 被选为机器人系统的中央控制单元,主要负责:

  • 控制工业机器人手臂运动
  • 与机器人控制器进行通信
  • 接收并处理摄像头图像数据
  • 执行 AI 推理任务
  • 协调多个子系统之间的数据传输

对于希望开发智能机器人系统的工程师而言,BeagleY-AI 不仅能够承担传统控制器的功能,还可以实现视觉识别、目标检测和自动决策等 AI 能力。

2. 搭建工业机器人手臂系统需要哪些硬件?

直接回答:

要构建基于 BeagleY-AI 的机器人控制系统,至少需要控制平台、机器人手臂和视觉传感器三大核心硬件。

核心硬件配置

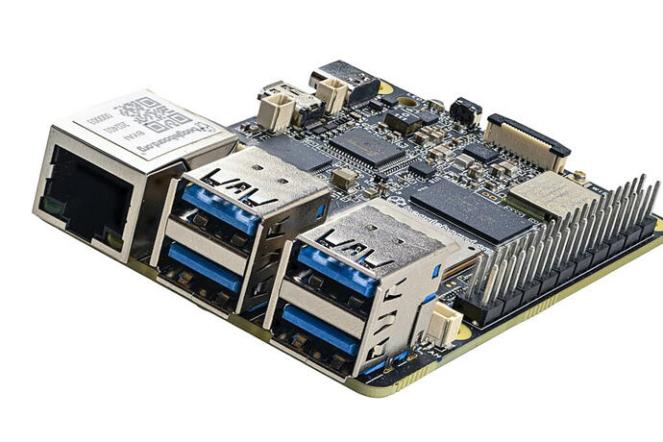
1. BeagleY-AI 开发板

型号:

  • BeagleBoard BeagleY-AI
  • DigiKey 产品编号:102991834

主要作用:

  • 系统主控
  • AI 推理计算
  • 外设通信控制
  • ROS2 运行平台
image


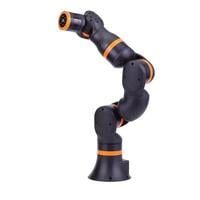
2. igus ReBeL 6DOF 工业机器人手臂

型号:

主要特点:

  • 六轴自由度(6 Degrees of Freedom)
  • 支持工业自动化应用
  • 可进行空间路径规划
  • 支持远程控制与编程

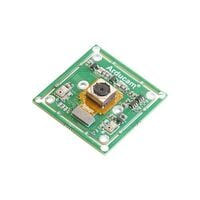
3. Arducam 摄像头模块

型号:

3264 x 2448 CMOS USB
B0292 摄像头模块


主要作用:

  • 环境感知
  • 图像采集
  • AI视觉识别
  • 目标检测与定位

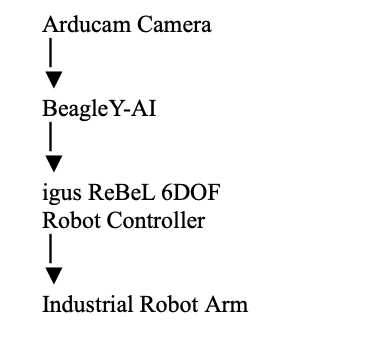
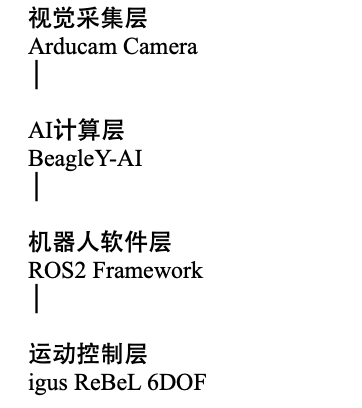
系统架构示意

这种架构能够支持未来扩展更多能力,例如:

  • 视觉抓取(Vision Picking)
  • 自动分拣
  • AI目标识别
  • 人机协作(HRC)
  • 自动路径规划

人类辅助(协作机器人)
REBEL-6DOF-02机器人手臂


如何选择机器人控制软件?

直接回答:
在 BeagleY-AI 机器人项目中,最主要的三种控制方案分别是 ROS2、iRC 和 CRI-Python-Lib。综合兼容性、扩展性和部署能力来看,ROS2 是最推荐的选择。

ROS2、iRC 和 CRI-Python-Lib 有什么区别?

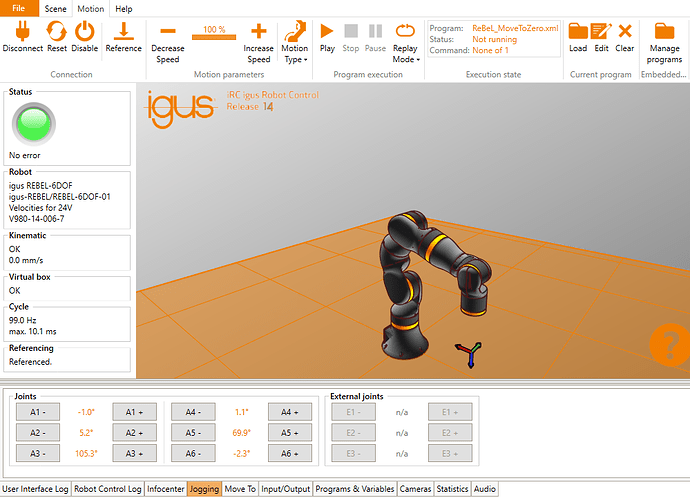
1. 什么是 iRC?

直接回答:
iRC(igus Robot Control)是 igus 官方提供的机器人控制软件,主要用于机器人程序编写和运动路径执行。

特点:

  • 官方支持
  • 图形化操作
  • 支持路径规划
  • 内置专有脚本语言

局限性:

  • 依赖 Windows 系统
  • 不适合嵌入式 Linux 开发板部署
  • AI 集成能力有限

对于采用 BeagleY-AI 的项目而言,iRC 的平台限制成为主要障碍。

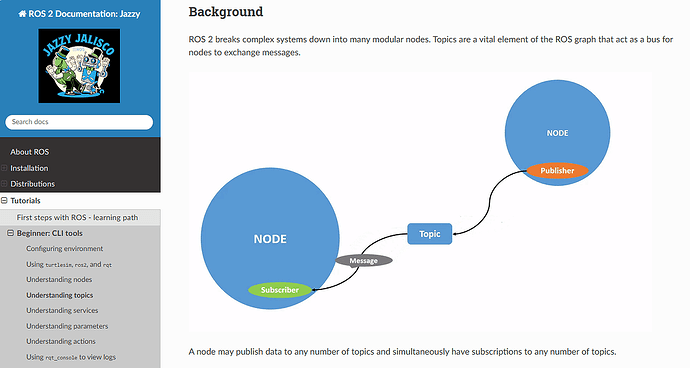
2. 什么是 ROS2?

直接回答:
ROS2(Robot Operating System 2)是目前机器人领域最主流的开源软件框架之一,被广泛应用于工业机器人、服务机器人和自动驾驶系统。

ROS2 的核心优势包括:

  • 开源生态完善
  • 支持 Linux 平台
  • 模块化设计
  • 支持多节点通信
  • 支持实时控制
  • 便于整合 AI 与机器视觉

ROS2 通过统一的消息机制和抽象接口,可以让开发者专注于机器人功能开发,而无需重复构建底层通信框架。

因此,它非常适合作为 BeagleY-AI 与机器人手臂之间的控制中枢。

image
ROS2 是一个开源的机器人框架,由学术界开发,并在学术界和工业界广泛使用。


3. 什么是 CRI-Python-Lib?

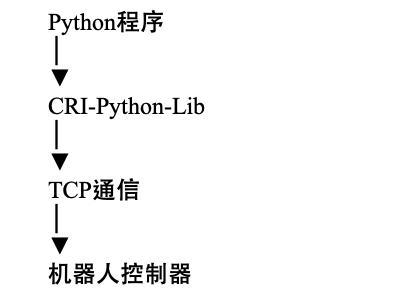
直接回答:
CRI-Python-Lib是一个基于 Python 的机器人通信库,可以通过 TCP 网络协议直接与 igus 机器人控制器通信。

其工作方式如下:

主要特点:

  • 开发简单
  • 学习成本低
  • 适合快速原型验证

局限性:

  • 功能相对单一
  • 缺少完整机器人生态支持
  • 不适合大型复杂项目管理
image

为什么最终选择 ROS2,而不是 iRC 或 CRI-Python-Lib?

直接回答:
由于项目需要同时整合机器人控制、机器视觉和 AI 推理能力,ROS2 在扩展性、兼容性和系统架构方面具有明显优势,因此成为最终选择。

选择 ROS2 的主要原因

原因一:兼容 BeagleY-AI

ROS2 原生支持 Linux 系统,可直接运行在 BeagleY-AI 上。

而:

  • iRC 依赖 Windows
  • 无法直接部署在 BeagleY-AI

因此从平台兼容性来看,ROS2 更具优势。

原因二:支持复杂系统集成

本项目不仅需要控制机器人运动,还需要:

  • 摄像头数据采集
  • AI模型推理
  • 多设备通信

ROS2 天然支持:

  • 分布式架构
  • 多节点通信
  • 数据发布订阅机制

更适合复杂机器人系统。

原因三:拥有成熟生态

ROS2 生态中已经存在大量现成工具:

  • MoveIt
  • Navigation2
  • RViz
  • Gazebo
  • TensorRT集成方案

这意味着开发效率更高、维护成本更低。

原因四:降低开发复杂度

项目最终目标只是让机器人完成指定运动任务,例如:

“移动机械臂到预设坐标位置。”

ROS2 提供标准化接口后,开发者无需处理大量底层通信细节,可以将精力集中在业务逻辑开发上。

工业机器人控制项目初期最大的挑战是什么?

直接回答:
机器人项目最常见、也最困难的挑战并非硬件安装,而是学习和整合新的开发工具、通信协议以及软件框架。

在项目初期需要同时掌握:

  • 嵌入式 Linux 环境
  • ROS2 开发流程
  • 网络通信机制
  • 机器人运动学基础
  • AI 推理部署
  • 摄像头数据处理

这些技术彼此关联,学习曲线相对陡峭。

不过,一旦完成基础架构搭建,后续的功能扩展会变得更加高效。

使用 BeagleY-AI 控制机器人手臂的推荐方案是什么?

直接回答:
对于希望实现 AI 视觉与机器人自动化控制的开发者,推荐采用“BeagleY-AI + ROS2 + igus ReBeL 6DOF + Arducam 摄像头”的组合方案。

推荐架构:

该方案兼顾:

  • AI视觉处理能力
  • 实时机器人控制
  • 开源生态支持
  • 后续扩展能力

适用于工业自动化、智能抓取、产线检测及机器人研发等应用场景。

总结:BeagleY-AI 机器人控制方案应该如何选择?

直接回答:
如果项目需要同时实现机器人运动控制、视觉识别和 AI 推理,那么 ROS2 是比 iRC 和 CRI-Python-Lib 更适合的方案。BeagleY-AI 凭借其边缘 AI 计算能力,能够成为工业机器人系统的智能控制核心。

关键结论:

  • ✅ BeagleY-AI 可作为机器人主控制器
  • ✅ igus ReBeL 6DOF 适用于工业机器人开发
  • ✅ Arducam 提供视觉感知能力
  • ✅ ROS2 是综合表现最优的软件框架
  • ✅ CRI-Python-Lib 更适合快速验证
  • ✅ iRC 更适合传统 Windows 环境部署
  • ✅ 项目成功关键在于系统集成与工具学习

想了解如何使用 ROS 构建和切换到 CRI-Python-Lib来实现,请访问BeagleY-AI 搭建机器人系统

相关文章

如果您喜欢这篇文章,以下相关文章可能对您也有帮助:

  1. 机器人技术持续迭代 伺服控制系统成为核心驱动力 
  2. 网络研讨会 搭载 GMSL 的机器人技术: 实现高速视觉与实时感知 
  3. 未来科技:嵌入式 AI 处理器如何推动世界智能化
  4. 哪些类型的机器人系统最能从 GMSL 技术中受益?
  5. 网络研讨会: 人形机器人:应对当下挑战、满足未来需求的连接器解决方案
  6. 机器人即插即用GNSS解决方案

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

电源电路设计全流程指南:从需求分析到测试验证的关键技巧

作者:DigiKey Editor

关键词:电源设计,功率等级,电池供电

A white car with a charging station

AI-generated content may be incorrect.

电源设计流程:从需求分析到测试验证的系统化步骤

从需求分析与拓扑选择入手,经器件选型、电路设计、PCB布局到测试验证,构成完整电源设计流程。

电源设计是一门需要平衡多种因素的技术工作,首先将为您介绍设计流程。在进行电源设计时,应先进行需求分析,确定输入电压范围,确保电源适应不同输入电压,尤其在电池供电系统中,另外需考虑输出电压、电流需求,以及了解应用环境(如工业级、消费级、车用),根据功率需求、效率要求、是否需要隔离等负载需求,来选择适合的高效拓扑(如LLC谐振式、全桥式),并评估最大和最小负载情况,选择适当的开关器件与变压器,并考虑对敏感电路的影响,适当使用滤波电容和电感。

接着进行器件的选择,确定要使用的主要器件,像是开关器件(MOSFET、IGBT),应选择低RDS(on)及高开关速度的器件,电感与变压器应选择适当的饱和电流及匝数,以降低损耗及磁滞损失,此外,应选择低等效串联电阻(ESR)的电容,如陶瓷电容以降低纹波。控制器IC应选择具备过压、过流、过热保护的IC,以提高系统可靠性,并使用高效的肖特基二极管或同步整流技术以减少损耗。在进行电路设计时,要计算电路参数(如电感值、电容值),然后画出原理图,以确保各器件正确连接。

在进行PCB布局时,应考虑到走线、散热、EMI等问题,进行合理布局。接着再进行测试与调试,进行功能测试、效率测试、温升测试等,以确保设计符合要求。在设计关键电流回路时,应最小化高电流回路的面积,以减少电磁干扰(EMI)。此外,应设计隔离区域,保持高压区与低压区的物理隔离,以避免干扰。

在接地设计时,应采用多层接地或分离接地,以降低噪声。去耦电容应靠近开关器件放置,以减少高频噪声。为确保信号完整性,应保持信号与电源走线短而粗,减少阻抗及噪声。差分信号应保持相同长度与阻抗,以降低共模噪声,并使用地平面与电源平面,提高电源稳定性并降低EMI。

此外,应使用同步整流以提高效率,特别是在低电压高电流应用中,也可使用软启动功能,以避免瞬间浪涌电流,减少对电源的冲击,并根据效率与EMI要求选择适当的开关频率(通常为100kHz~1MHz)。

在进行电源设计时首先要注意效率与散热管理,尽量选用高效率的器件(如低Rds(on)的MOSFET),并安排良好的散热路径,合理布置散热铜箔及散热孔,必要时添加散热片或风扇,也可使用散热器与散热膏,以减少开关器件的热阻,对于重要电路,可以使用热敏电阻或温度传感器,以实时监控温度,启动保护机制,在高功率应用中则必需使用风扇与强制风冷来降低温度。

此外,还需考虑电磁干扰(EMI)与电磁兼容性(EMC)的问题,需要设计EMI过滤电路(如LC滤波器),以降低辐射,并注意高频走线的布局,尽量短且远离敏感电路。此外,可在敏感区域使用金属屏蔽以降低EMI,并通过降低开关边缘速率来降低EMI,但需平衡效率损失。

稳定性也是电路设计的重点考虑,需要保持控制回路的稳定性,必要时调整补偿网络,以确保输出电压在负载变化时维持稳定。此外,应进行过流(OCP)设计,防止短路或负载过重损坏电源,以及过压保护(OVP)电路,避免输出电压过高损坏负载。还有过温保护(OTP)也相当重要,在温度过高时自动关闭,以防止器件损坏。另外还应设置欠压保护(UVP)电路,以避免输入电压过低导致系统不稳定。设置好这些适当的保护机制,将可防止意外损坏,并可使用TVS二极管,以防止浪涌造成损坏。

设计完电路后,应进行器件的耐电压、耐电流选择,记得给器件留有余量,通常选择比最大需求高20%~30%的规格。此外,还要考虑可靠性设计,针对可能的工作环境,如高温或潮湿,选择耐用器件,增加冗余设计,提升整体可靠性。

在电路设计完成后,应进行负载调整率测试,以确保在不同负载条件下稳定输出。此外还有温度测试,测试在极端温度下的性能与保护功能,并进行效率测试,在不同负载下测试效率,找出最佳工作点,并进行EMI测试,使用频谱分析仪检测电磁辐射,以确保符合规范。

电源电路设计核心技巧:模拟工具、控制模式与器件优化

善用模拟工具与控制模式选择,优化电感电容及同步整流设计,兼顾散热与EMI抑制,全面提升电源性能。

在进行电源电路设计时可使用模拟工具,如LTspice、PSIM,模拟电路行为与稳定性,并逐步进行设计与测试,先建立简单模型,再逐步增加复杂性并进行测试。此外,PCB布局开关电源的开关回路要尽量小,以减少EMI,输入、输出电容应尽量靠近开关器件放置,以减少寄生电感,并采用分层PCB设计,尽量用独立地层以减少噪声。

此外,还需选择合适的电源控制模式,当采用电流模式控制时,其反应较快、适合动态负载。若采用电压模式控制,则具有结构简单,适合稳定负载。若采用多模式控制,如PFM(脉冲频率调制)、PWM(脉冲宽度调制)切换,则可提高轻负载效率。

电感与电容选择也是要重要的设计技巧,应选择饱和电流高于最大电流的电感,以避免电磁饱和,并在输出端选择低ESR电容,以提升稳压效果。此外,可增设RC缓冲器(Snubber)电路,在开关器件上并联RC吸收电路,以减少开关尖峰,降低EMI。

使用同步整流技术可取代传统二极管整流,减少损耗,提高效率,也可采用软启动设计,防止电源刚启动时的浪涌电流,以保护器件。在电路上也须增加散热设计,MOSFET与整流二极管常是发热大户,可利用导热胶或散热片增强散热。可考虑采用多层PCB与覆铜,通过多层PCB来提升散热与EMI抑制,重要的电流路径可多覆铜,以降低导线阻抗。

良好的电源设计需要兼顾性能、效率与可靠性,并根据应用需求进行合理权衡与调整。

按功率等级选择电源拓扑:从1W低功率到5kW+超高功率的设计要点

根据功率等级选择LDO、DC-DC、反激式、全桥或LLC等拓扑,匹配效率、隔离与成本需求。

在电源设计中,根据功率等级的不同,应选择适合的拓扑,以确保最佳的效率、稳定性与成本效益。以下针对不同功率范围,介绍推荐的拓扑与设计上的注意事项。

1. 低功率应用(1W以下):LDO与降压式开关电源

低功率场景优先选LDO或降压式DC-DC,注意压差功耗与噪声控制,适用于传感器和便携设备。

低功率应用的常见拓扑多使用线性稳压器(LDO),其适用于低噪声、低功耗应用;降压式开关电源则适用于高效DC-DC转换;电荷泵(Charge Pump)则适用于微功率升压或负电压产生。

在低功率应用设计时应注意效率问题,线性稳压器在输入与输出压差大时功耗高,因此可用降压式替代,此外,须注意噪声控制,LDO适用于低噪声应用,如精密模拟电路,另外要考虑空间限制,应选择小尺寸、低功耗的器件,确保散热不成问题。

低功率应用常用于传感器供电、小型便携设备、无线模块等产品。

2. 中低功率应用(1W~30W):降压/升压DC-DC与反激式

中低功率选SMPS降压/升压或反激式拓扑,注重转换效率、隔离保护与EMI抑制。

中低功率应用的常见拓扑包括降压式/升压式DC-DC转换器,适用于高效转换;反激式则适用于AC-DC小功率隔离式应用;SEPIC(单端初级电感转换器)则适用于输入电压范围变动大的场合。

在设计上,中低功率应用应注意转换效率,开关模式电源(SMPS)比线性稳压器更有效率,适用于功率需求较高的应用,在隔离需求上,反激式适用于AC-DC应用,可提供输出隔离保护,在PCB布局上,高频开关电路需特别注意EMI抑制与散热问题。

中低功率常应用于物联网设备、小型适配器、LED驱动电源等。

3. 中功率应用(30W~500W):反激式、顺向式与半桥式

中功率选反激式或半桥式拓扑,优化热设计与控制回路稳定性,适用于工业与医疗电源。

中功率应用的常见拓扑包括反激式,适用于低成本、小体积AC-DC电源;顺向式则适用于较高功率的隔离式应用;半桥式、推挽式(Push-Pull)则适用于高效能转换。

中功率应用在设计时应注意散热管理,当功率增加时,需优化热设计,可能需要散热片或主动冷却,此外,提高开关频率可减小电感与变压器尺寸,但这会增加开关损耗,在补偿与控制方面,需确保控制回路的稳定性,避免震荡的现象发生。

常见的中功率应用包括工业电源、医疗设备电源、伺服驱动系统等。

4. 高功率应用(500W~5kW):全桥式与LLC谐振转换器

高功率选全桥或LLC拓扑,需PFC电路、ZVS/ZCS技术与数字控制以提升效率。

高功率应用常见拓扑包括全桥式,适用于高功率转换,提供高效率;LLC谐振转换器则适用于高效、低EMI的应用;功率因子校正升压电路(Boost PFC)则用于满足AC-DC转换中的功率因子要求。

高功率应用在设计时应注意功率因子校正(PFC)需求,AC-DC电源通常需要PFC电路来满足国际标准,此外,可通过零电压或零电流开关(ZVS/ZCS)技术降低开关损耗,或利用DSP或微控制器等数字控制技术来进行智能控制,提高转换效率。

常见的高功率应用包括伺服驱动、电动车充电器、大型UPS等。

5. 超高功率应用(5kW以上):相移全桥与模块化并联架构

超高功率采用相移全桥或模块化并联,配合SiC/GaN器件与主动散热提升功率密度。

超高功率应用的常见拓扑包括三相电源转换(如Vienna整流器)、相移全桥(Phase-Shift Full-Bridge),或采用模块化并联架构(多个电源并联运作,提高输出功率)。

在设计超高功率应用时应注意并联与冗余设计,可提高可靠性,防止单点故障影响整体系统,此外,应采用高频开关与新型功率器件,像是使用SiC/GaN来提高开关频率与功率密度,并采用主动散热设计,运用水冷、强制风冷等技术应用于高功率电源。

常见的超高功率应用范围包括伺服电机驱动、电动车快速充电站、工业机械等。

设计技巧

说明

优势

应用范围

正确选择电源拓扑

根据输入/输出电压、功率需求及效率要求选择适合的拓扑,如降压式、升压式、反激式等

提高转换效率,减少功耗

DC-DC转换、工业电源、电池管理

合理选择功率器件

根据电压与电流需求选择MOSFET、IGBT、二极管及电感

降低导通损耗,提高开关速度

低压电源、高功率应用

EMI/EMC控制

采用适当的滤波电容、屏蔽及地线设计来降低电磁干扰

减少干扰,提高电源稳定性

可靠性要求高的工业与通信设备

PCB布局与走线优化

缩短高频电流环路、增加接地层、适当的布线宽度

降低电感效应、减少噪声、提升热管理

高密度PCB设计、射频应用

热管理与散热设计

采用散热片、导热膏、强制风冷或热导管来提高散热效率

降低功率器件温度,延长寿命

高功率电源、伺服驱动系统

选择低ESR电容

使用低等效串联电阻(ESR)电容来降低浪涌电压

稳定输出电压,减少高频振荡

电信电源、服务器电源

回路补偿与控制稳定性

通过补偿网络(如Type I/II/III补偿)优化回馈控制

提高动态响应,防止振荡

开关模式电源(SMPS)、高精度电源

软启动与过流保护

设计软启动机制,避免浪涌电流冲击;加入过流/过压保护

提高电源可靠性,防止器件损坏

消费电子、电动车充电系统

高效能PWM控制策略

采用自适应开关频率或ZVS/ZCS技术来提高效率

降低开关损耗,提高功率密度

高功率转换器、数字电源

同步整流技术

以MOSFET取代二极管进行整流,减少导通损耗

提升效率,适用于低压高电流应用

伺服驱动、DC-DC转换

电源模拟与测试验证

使用SPICE、PSIM或LTspice进行模拟,并通过示波器与频谱分析仪验证

提高设计可靠性,减少试误成本

任何电源设计时间

数字电源控制技术

采用MCU/DSP进行数字化控制与动态调整

精准调节输出,提升智能化

可变电源、智能电网、能源管理系统

结语

数字电源与GaN/SiC器件推动电源设计迈向高功率密度、低功耗与智能化控制方向。

电源电路的设计不仅关系到电子设备的稳定运行,更影响整体能效与使用寿命。通过系统化的设计流程,包括需求分析、拓扑选择、电路设计、PCB布局与测试验证,可以确保电源能够满足应用需求,并达到高效、稳定的输出。同时,掌握EMI/EMC控制、热管理、器件选择、同步整流与数字控制技术等关键技巧,能进一步提升电源性能,使其在不同环境下运行更加可靠。

随着技术的进步,数字电源、氮化镓(GaN)与碳化硅(SiC)功率器件的应用日益广泛,使电源设计迈向更高效、更智能化的方向。未来的电源设计将更加聚焦于高功率密度、低功耗与智能化控制,推动电子产品向更绿色、更节能的方向发展。

掌握电源设计的技巧与最佳实践,不仅能够提升产品性能,还能帮助我们实现更可靠、更环保的能源转换解决方案。希望本篇文章能够帮助您更好地理解电源设计的核心概念,并在未来的应用中发挥最大的效能!

除了本文所介绍的电源电路设计技巧之外,我们还将为您介绍电源电路的拓扑结构与离散电源解决方案和常见设计错误,以及PMIC特性与电路设计等电源技术的详细解析,敬请期待。

为协助您快速了解电源设计的解决方案与相关技术,DigiKey特别在以下的网页介绍了主要的电力电子拓扑、离散电源器件、电源管理集成电路(PMIC)、电源供应器与热管理解决方案,您可以点击观看电源技术的相关网页介绍。

更多相关技术前沿与精选内容

精选产品

14 TDFN

Microchip

MIC33153YHJ-TR

非隔离 PoL 模块 直流转换器

8 SOIC

onsemi

ADP3110AKRZ-RL

半桥 栅极驱动器 IC

4 UDFN

onsemi

NCP114AMX210TCG

PMIC – 稳压器 – 线性

SOT-23-6

Microchip

MCP16251T-I/CH

升压 开关稳压器 IC

8 WSON

Texas Instruments

TPS61251DSGR

备用电池 PMIC

16-TSSOP

Texas Instruments

TPL7407LAPWR

电源开关/驱动器 1:1 N 通道

SOT-23-3

Diodes

ZHT431FMTA

分流器 电压基准 IC 20 V

SOT-23-3

Diodes

TLV431AQFTA

分流器 电压基准 IC 18 V

SOT-23-3

Renesas

ISL21080CIH325Z-TK

VREF系列 电压基准 IC

6-UDFN

STMicroelectronics

SR1UARU

监控器 开路漏极或开路集电极 1 通道

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

【直播连麦】硬核拆解:从寄存器到三环PID,灵巧手电驱全链路直播


做机器人的工程师都懂:具身智能从实验室落地产线,最后卡脖子的往往不是大模型,而是那只“能稳抓、会轻捏、有感知”的灵巧手。

很多人以为灵巧手就是往壳子里塞几个电机,真上手才发现坑全藏在细节里:电驱、电源、传感、控制、传动五大系统怎么精密协同?MCU和驱动IC选不对直接跑飞,三环PID调半个月还抖,腱绳、连杆、直驱三种传动方案改了三版还是踩坑。

这些没人在零散教程里讲透的全链路干货,DigiKey直接给你搬来了实战派专家。这次直播请来有25年软硬件开发、系统设计经验的何斌老师

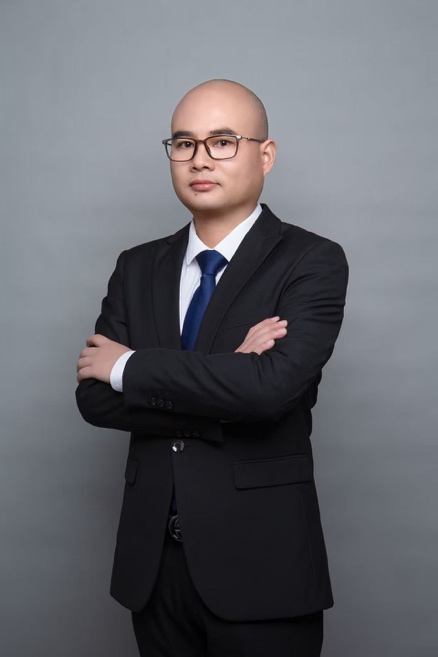
何斌——上海交通大学计算机科学与技术、管理学专业学士,软件工程硕士;前头部灵巧手企业CTO,亲手做过微型伺服舵机、仿生灵巧手、64通道脑电采集系统的硬核玩家,把灵巧手从硬件到算法的全流程拆得明明白白。


直播信息‌

时间:8月29日下午14:00
平台:DigiKey得捷 B站直播间

A qr code on a white background

AI-generated content may be incorrect.

这次直播,你能拿到实打实的落地参考

没有空泛的概念堆砌,全是从量产项目里磨出来的经验:

  1. ‌电驱系统全景架构‌:分布式“主控+节点”架构下,控制、驱动、传动、感知四大子系统的协同逻辑,直接帮你避开架构设计的第一波弯路
  2. ‌分层配电设计指南‌:从母线24V/48V,到关节驱动12V/24V,再到MCU、传感器的3.3V供电,把每一级的电源设计要点讲透
  3. ‌电控选型不纠结‌:STM32和集成EtherCAT的MCU方案怎么选?TMC9660、MP6543、DRV8251A三款常用驱动IC分别适配什么场景?EtherCAT、CAN-FD、RS485总线的取舍标准直接给你
  4. ‌传感器布局实战‌:关节位置传感、指尖触觉传感怎么搭配,用最少的成本满足项目需求
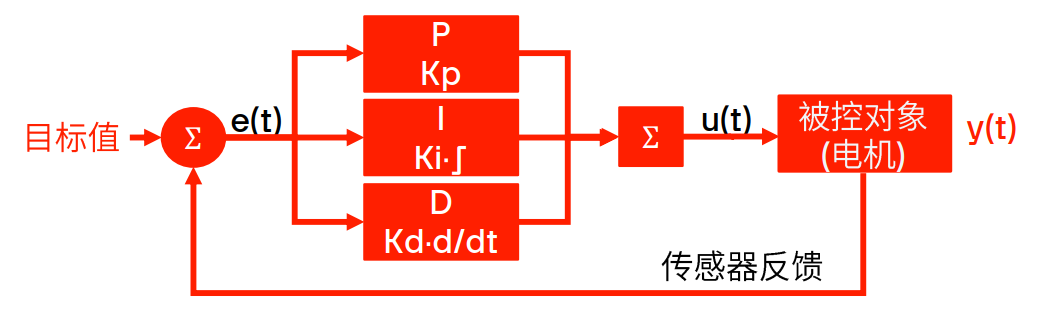
  1. ‌三环PID落地教程‌:P/I/D每个参数的作用、整定逻辑,位置环-速度环-电流环串级控制的调试规则,看完就能上手调
  2. ‌三大传动方案对比‌:腱绳、连杆、直驱从仿生柔性到刚性输出的优劣势,不同场景怎么选不踩坑
  1. ‌空心杯电机选型‌:有刷和无刷空心杯电机的适配场景,把动力系统的选型账算清楚
  2. ‌量产维度权衡思路‌:成本、体积、重量、功耗、抓握力、精度、自由度、可靠性八大维度,主流产品是怎么在这些约束里做取舍的

你不用到处找零散资料拼拼凑凑,DigiKey把从元器件选型到系统调试的全链路技术资源,直接送到直播间。

‌

按极客圈的老规矩,这次直播直接把「面对面问大佬」的通道给你焊死——开放‌专属连麦互动席位‌。
参与方式:锁定哔哩哔哩「DigiKey得捷」账号的直播间,直播过程中直接点APP内连麦功能提交申请,手速快的工程师直接把大佬的25年实战经验薅到自己项目里。扫一扫不迷路↓↓↓

A qr code on a white background

AI-generated content may be incorrect.

做灵巧手的路上少踩坑,本周六下午,我们直播间见。

更多相关视频—

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

什么是面板安装旋转编码器?工作原理、类型区别与应用场景全面解析!

作者:Jeff Smoot

关键词:旋转编码器

什么是面板安装旋转编码器?

直接回答:
面板安装旋转编码器(Panel Mount Rotary Encoder)是一种安装在设备面板上的位置传感器,主要用于将旋转动作转换为数字信号,实现用户与电子系统之间的交互控制。

面板安装编码器广泛应用于:

  • 工业自动化设备
  • 医疗仪器
  • 国防与航空航天系统
  • 音视频设备
  • 测试与测量仪器
  • 电机驱动控制系统

常见应用包括:

  • 音响设备音量调节旋钮
  • 工业控制面板
  • 飞行驾驶舱控制界面
  • 演播室调音台
  • 实验室仪器参数调节

从本质上讲,面板安装编码器是一种人机接口(HMI)组件,负责将用户的旋转操作转换为系统可识别的数字指令。

面板安装旋转编码器是如何工作的?

直接回答:
旋转编码器通过旋转过程中产生的一系列脉冲信号,让控制器判断旋转方向、位置变化和运动速度。

其核心工作流程如下:

用户旋转旋钮

↓

编码器产生脉冲

↓

控制器接收信号

↓

分析方向与位移

↓

执行对应功能

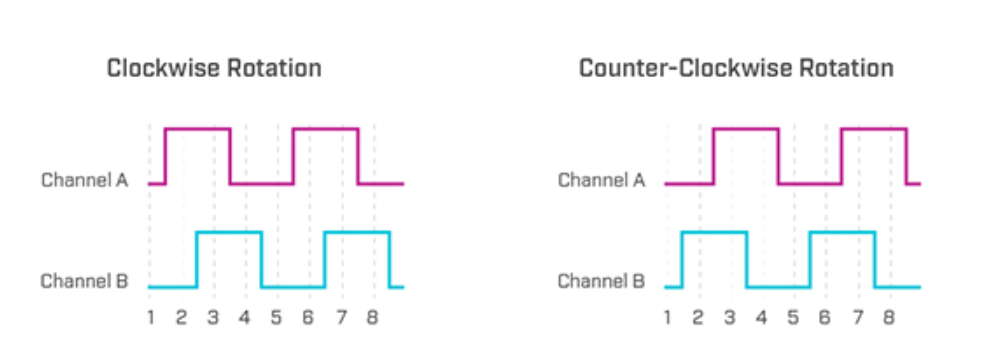
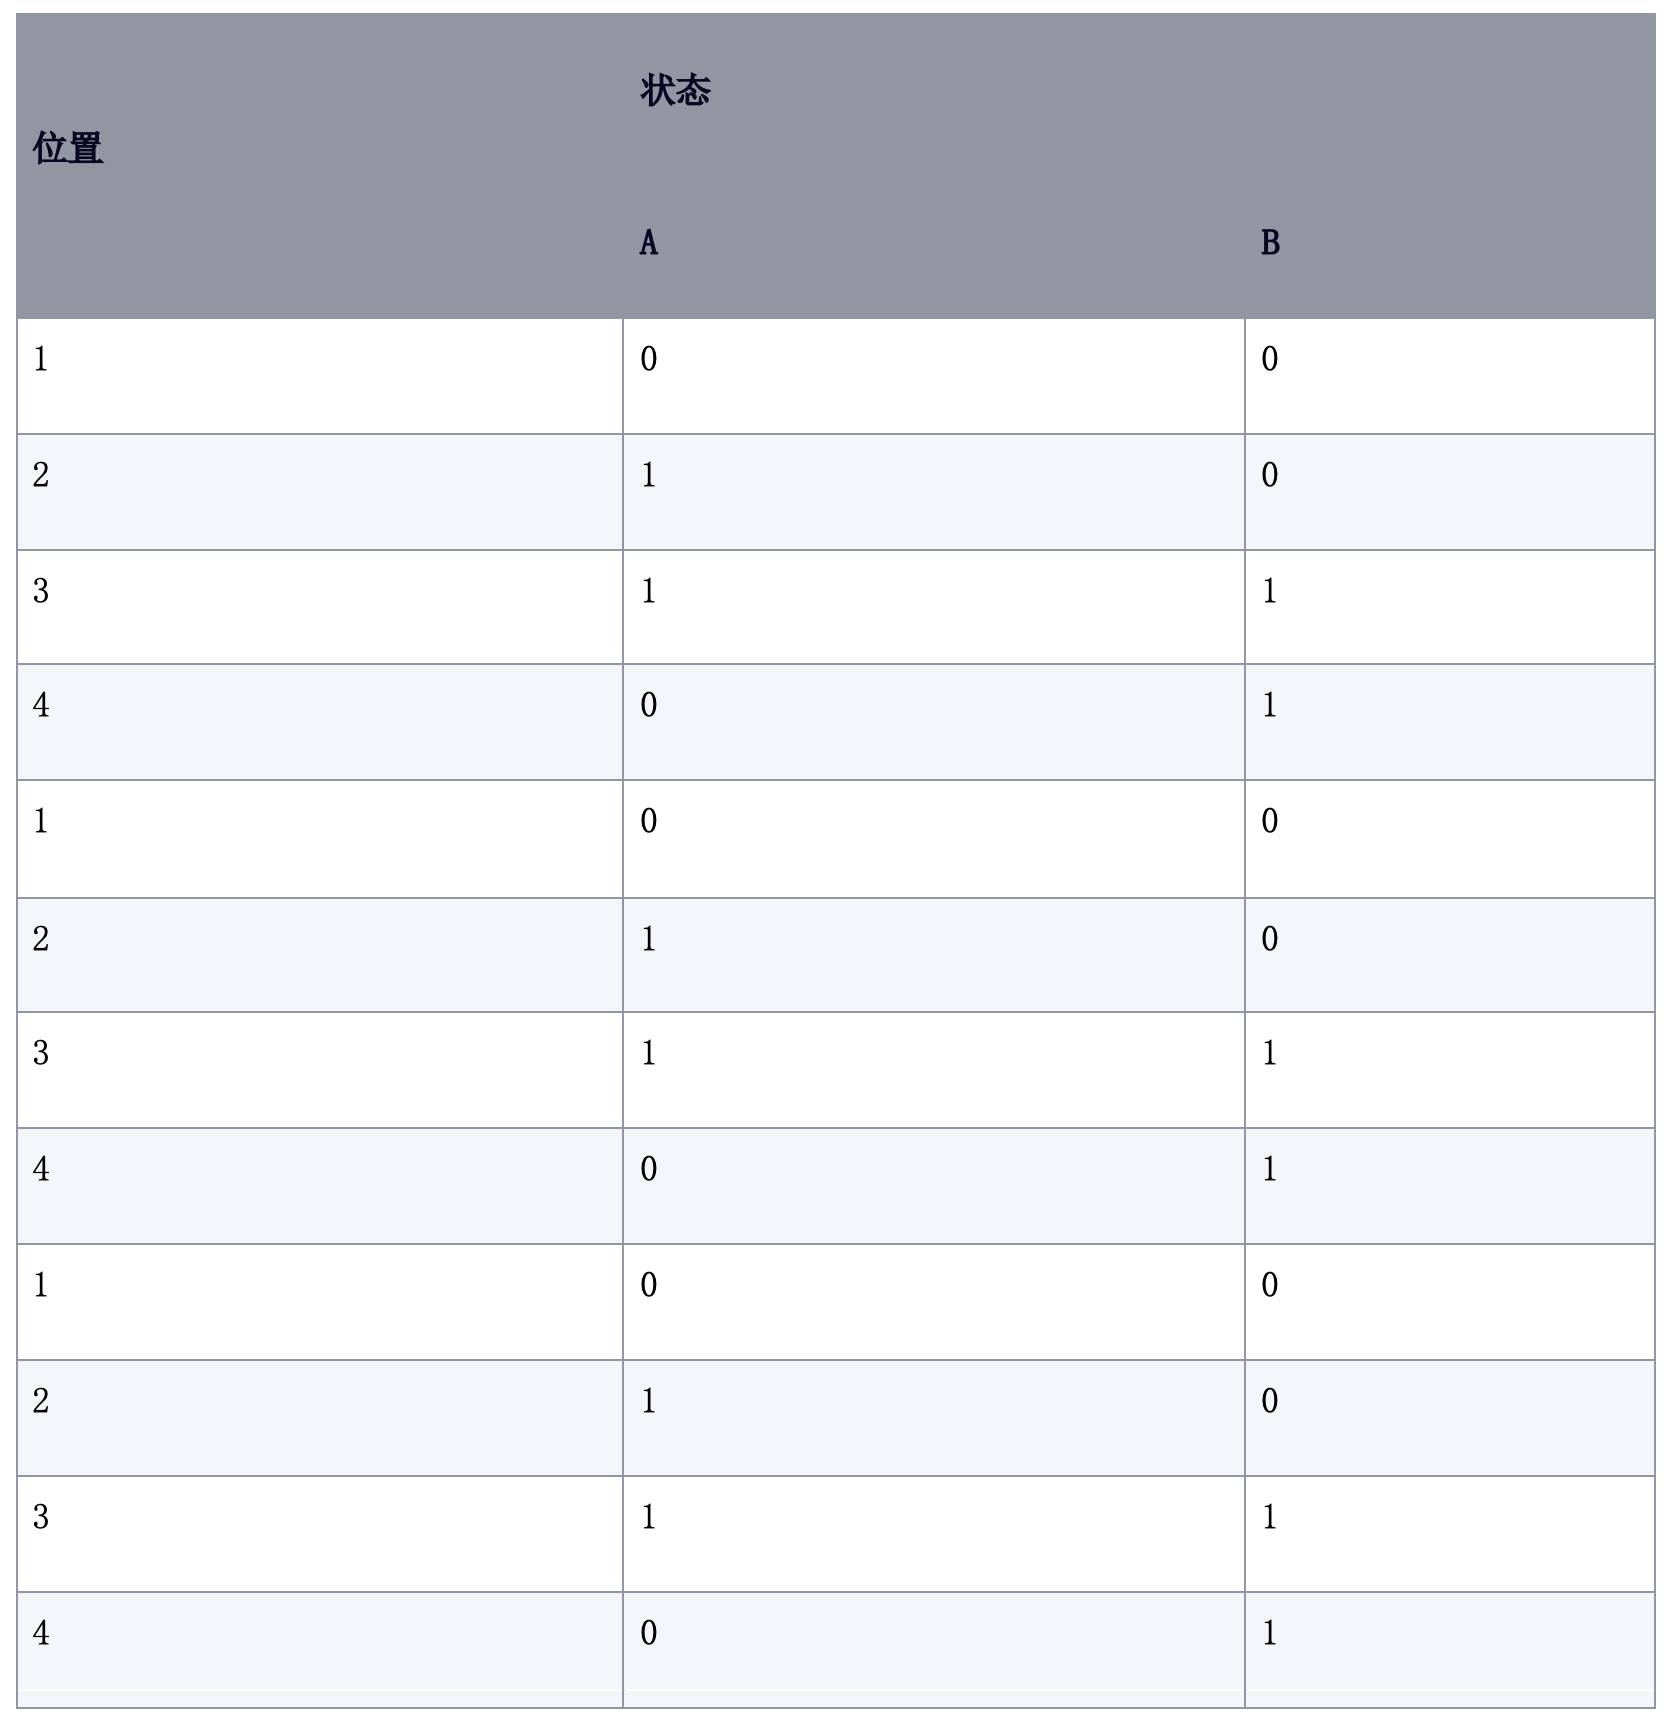
编码器通常输出两组相位相差90°的信号通道:

  • A相通道
  • B相通道

控制器通过分析两路信号的先后顺序,即可判断:

  • 顺时针旋转
  • 逆时针旋转
  • 移动距离
  • 转动速度

这种技术被称为正交编码(Quadrature Encoding),是工业控制领域最常见的编码方式之一。

图 2:通过检测前导信号监测顺时针或逆时针旋转。(图片来源:Same Sky)


面板安装编码器与电位器有什么区别?

直接回答:
虽然面板安装编码器和电位器都能实现旋转控制,但编码器输出数字信号,而电位器输出模拟信号,因此编码器更适合现代数字系统。

编码器的优势

更高精度

编码器制造公差较小:

  • 位置反馈更准确
  • 重复性更高
  • 参数调节更稳定

数字化输出

编码器直接输出数字信号:

  • 无需模数转换(ADC)
  • 降低系统成本
  • 减少转换误差

更适合智能设备

编码器可轻松连接:

  • MCU(微控制器)
  • FPGA
  • PLC
  • 工业控制器

因此,目前多数数字化设备更倾向于采用旋转编码器而非传统电位器。

什么是PPR和CPR?如何判断编码器分辨率?

直接回答:
PPR(每转脉冲数)和 CPR(每转计数)是衡量编码器分辨率的核心指标,数值越高,位置检测越精确。

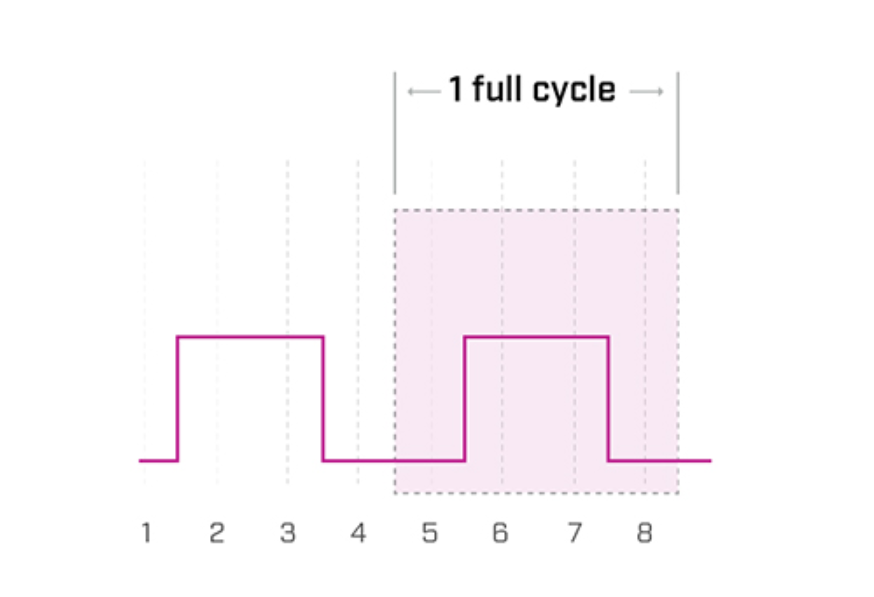
什么是PPR?

PPR(Pulse Per Revolution)表示:

编码器轴旋转360°所产生的脉冲数量。

例如:

  • 24 PPR
  • 100 PPR
  • 600 PPR

PPR越高:

  • 分辨率越高
  • 控制越精细
图 1:通过从一个相同点到下一个相同点的波形来测量脉冲。(图片来源:Same Sky)


什么是CPR?

CPR(Counts Per Revolution)表示:

一圈旋转过程中可检测到的总状态变化数量。

通常计算方式为:

CPR = PPR × 4

例如:

PPR

CPR

100

400

250

1000

500

2000

更高的CPR意味着:

  • 更精准的位置反馈
  • 更平滑的运动控制
  • 更好的速度测量精度

为什么编码器需要棘爪(Detent)设计?

直接回答:
棘爪(Detent)能够在旋转时产生明显的“咔嗒”反馈,帮助用户精确控制设备参数并避免误操作。

棘爪的主要优势包括:

  • 提供触觉反馈
  • 提高操作精度
  • 减少误触风险
  • 增强用户体验

典型应用:

  • 音量调节
  • 菜单切换
  • 设备参数设定
  • 工业控制面板

每旋转一圈产生的棘爪数量通常以:

Detents Per Revolution

进行标注。

为什么有些旋转编码器集成按压开关功能?

直接回答:
带按压开关的旋转编码器可同时实现旋转输入和按键输入,从而减少面板空间并提升交互效率。

工作方式:

旋转动作

用于:

  • 调节参数
  • 浏览菜单
  • 选择数值

按压动作

触发内部SPST开关,用于:

  • 确认设置
  • 进入菜单
  • 执行功能

例如:

旋转 = 选择

按下 = 确认

这种设计广泛用于:

  • 汽车中控系统
  • 医疗设备
  • 工业控制终端
  • 智能家居设备

如何利用A相和B相信号判断旋转方向?

直接回答:
旋转编码器利用相位差90°的A、B两路方波信号,通过判断哪一路信号领先来确定旋转方向。

顺时针旋转

A领先B

逆时针旋转

B领先A

这种方式能够实现:

  • 方向识别
  • 位置跟踪
  • 速度测量

也是现代增量编码器最常采用的方向检测技术。

图 3:正交真值表。(图片来源:Same Sky)


微控制器通常采用哪些编码器计数方式?

直接回答:
微控制器主要采用单通道计数、双通道计数和正交计数三种方式,其中正交计数能够获得最高分辨率。

单通道计数

特点:

  • 每个脉冲计数一次
  • 实现简单
  • 分辨率较低

适用于:

  • 基础旋钮控制
  • 简单参数调节

双通道计数

特点:

  • 同时利用A和B通道
  • 计数效率提升

适用于:

  • 中等精度控制系统

正交状态计数

特点:

  • 使用全部状态变化
  • 每周期获得4次计数

优势:

  • 更高精度
  • 更高分辨率
  • 更准确的位置追踪

是工业运动控制领域最常见的方案。

面板安装编码器有哪些类型?

直接回答:
目前面板安装编码器主要分为机械编码器和光学编码器两大类,两者在成本、寿命、精度和信号质量方面存在明显差异。

什么是机械编码器?

直接回答:
机械编码器依靠金属触点接触与断开产生脉冲信号,具有成本低、结构简单和应用广泛的特点。

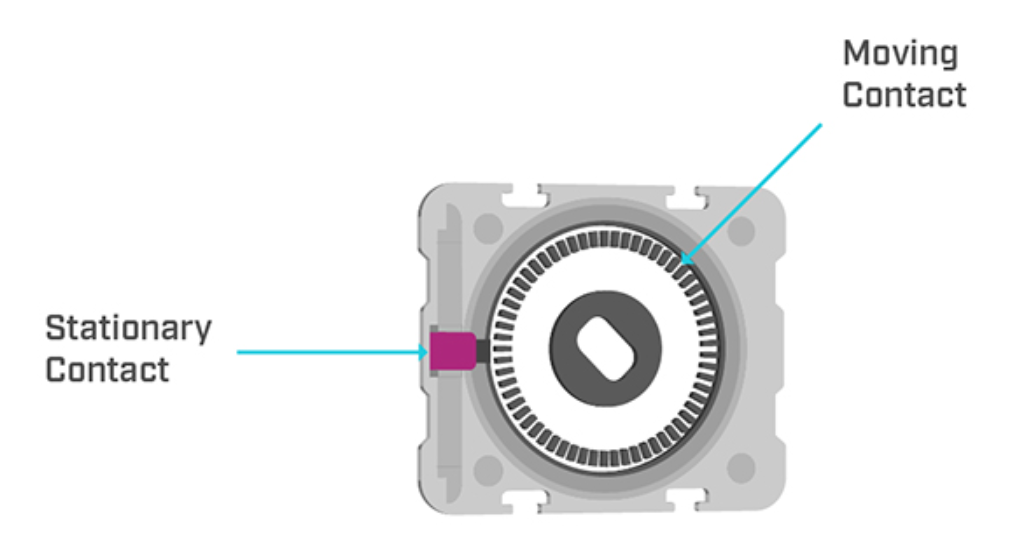
工作原理

机械编码器包含:

  • 固定触点
  • 旋转码盘
  • 导电接触结构

当码盘转动时:

接触 → 断开 → 接触 → 断开

形成周期性电压脉冲信号。

图 4:机械编码器的内部工作原理。(图片来源:Same Sky)


机械编码器的优点

  • 成本较低
  • 易于集成
  • 电压适应范围广
  • 适合消费电子产品

机械编码器的缺点

  • 触点会磨损
  • 使用寿命较短
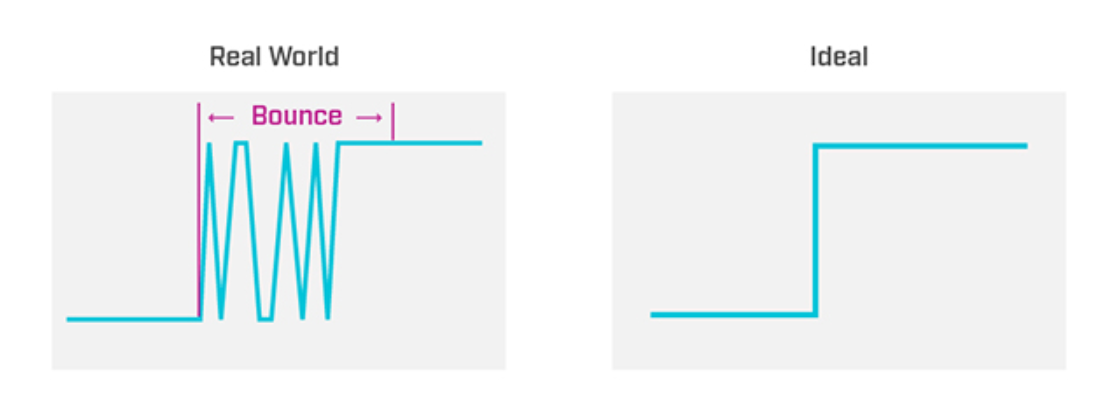
  • 容易产生抖动(Bounce)
  • 需要去抖处理

为什么机械编码器需要去抖电路?

直接回答:
由于机械触点在切换过程中会产生短时间抖动,因此必须通过硬件或软件去抖来保证信号准确性。

真实脉冲:1次

系统可能识别:

3次

5次

甚至更多

可能造成:

  • 误计数
  • 参数跳变
  • 控制误差

因此大多数机械编码器都会结合:

  • RC滤波电路
  • 软件延时去抖
  • 定时器采样算法

提高系统可靠性。

图 5:去抖电路有助于“纠正”机械编码器的输出。(图片来源:Same Sky)


什么是光学编码器?

直接回答:
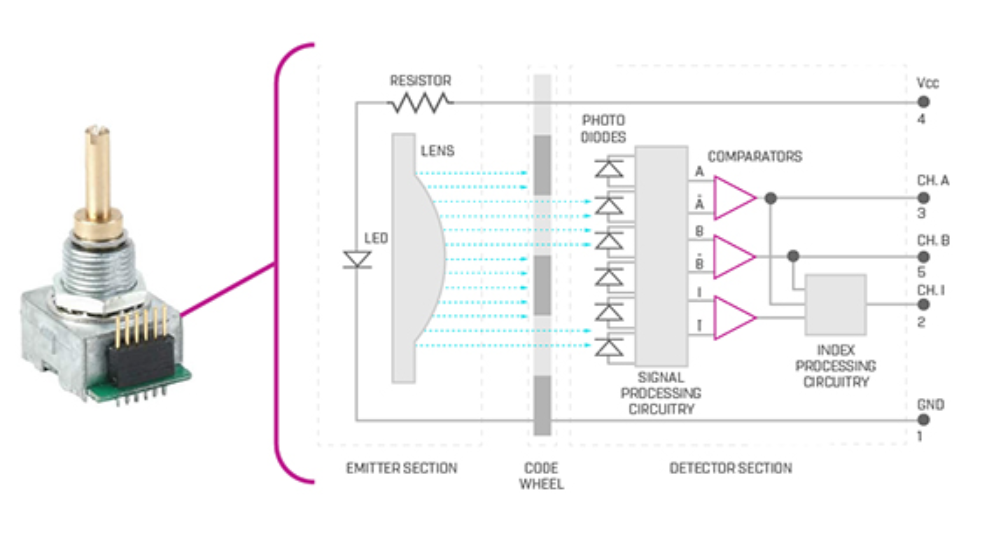
光学编码器利用光源、感光器件和码盘狭缝检测旋转位置,具有高精度、长寿命和低噪声等优势。

光学编码器组成

主要包含:

光源

负责发射光线。

光电检测器

负责接收光线。

编码盘

通过规则排列的开槽控制光线通断。

工作原理

LED光源

↓

编码盘狭缝

↓

光电传感器

↓

数字脉冲输出

当旋转发生时:

  • 光线通过
  • 光线被阻挡

形成对应的数字信号变化。

图 6:光学编码器的内部工作原理。(图片来源:Same Sky)


机械编码器和光学编码器应该如何选择?

直接回答:
如果项目更关注成本,机械编码器更适合;如果更关注精度、寿命和信号质量,则应优先选择光学编码器。

机械编码器 vs 光学编码器

比较项目

机械编码器

光学编码器

成本

低

较高

精度

中等

高

分辨率

中低

高

使用寿命

较短

较长

输出质量

易受抖动影响

信号纯净

去抖需求

必需

通常无需

工业控制

一般

更适合

面板安装旋转编码器主要应用在哪些行业?

直接回答:
面板安装旋转编码器广泛应用于需要高精度人机交互和位置控制的行业。

主要应用领域包括:

  • 工业自动化
  • 医疗设备
  • 航空航天
  • 国防电子
  • 测试测量设备
  • 音视频设备
  • 实验室仪器
  • 电机驱动系统
  • 智能控制终端

随着数字化设备不断增长,旋转编码器已经成为现代人机界面设计的重要组成部分。

总结:面板安装旋转编码器为什么如此重要?

直接回答:
面板安装旋转编码器能够将用户的旋转动作精准转换为数字信号,是现代工业控制和智能设备中最常见的人机交互器件之一。

核心结论:

  • ✅ 旋转编码器用于检测位置、方向和速度
  • ✅ PPR、CPR决定编码器分辨率
  • ✅ 棘爪结构可提升操作体验
  • ✅ 按压功能可增加输入维度
  • ✅ 机械编码器成本更低
  • ✅ 光学编码器精度与寿命更高
  • ✅ 正交编码可实现高精度方向检测
  • ✅ 工业自动化和智能设备已广泛采用该技术

文章参考:

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。

正在做NCV84090DR2G设计?看过来!

TechForum分享者:yinxiangxv

关键词:ADC,开关,开发板

NCV80490硬件电路搭建和负载驱动

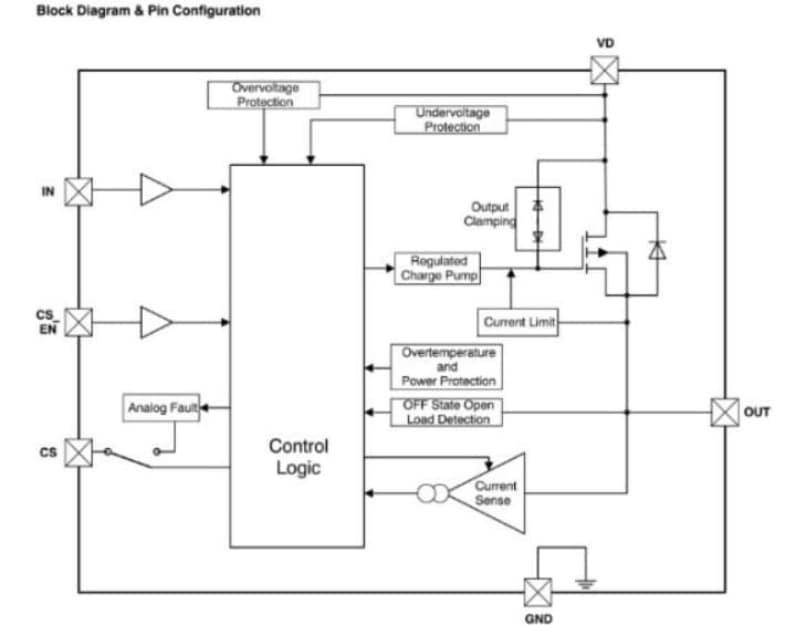
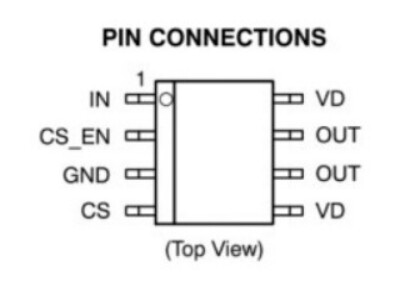
要让上面的模块能够正常工作首先要提供一个稳定的直流电压12V。并且要明确每个引脚的功能和定义:

引脚连接说明:

  • VD (电源): 这是芯片的功率电源输入。
  • 连接: 将这两个引脚(VD)直接连接到汽车电池的正极 (V_BAT, 通常为12V)。
  • 设计要点: 在VD和GND之间放置一个100nF的陶瓷电容作为退耦电容,尽可能靠近芯片引脚。这能滤除电源噪声,保证芯片稳定工作。
  • GND (地): 芯片的参考地。
  • 连接: 连接到系统的地平面 (GND)。
  • OUT (输出): 功率输出端。
  • 连接: 将这两个引脚(OUT)连接到负载 Z_L 的一端。负载的另一端连接到系统地 (GND)。
  • IN (输入): 逻辑控制输入。
  • 连接: 连接到MCU的一个GPIO输出引脚。MCU通过输出高电平(例如5V或3.3V)来命令芯片导通,输出低电平(0V)来命令芯片关断。
  • 设计要点: 可以在MCU和IN引脚之间串联一个小电阻(如 1kΩ),用于限流保护MCU的GPIO口。
  • CS_EN (电流检测使能): 诊断功能使能。
  • 连接: 连接到MCU的另一个GPIO输出引脚。MCU输出高电平来激活电流检测和所有诊断功能,输出低电平来关闭它们以降低功耗。
  • CS (电流检测): 模拟反馈输出。
  • 连接: 连接到MCU的一个ADC(模数转换器)输入引脚。
  • 设计要点: 这是最关键的外围电路设计。

在CS引脚和GND之间连接一个精密电阻 R_CS。芯片输出的检测电流 I_CS 流过这个电阻,产生一个MCU可以测量的电压 V_CS。R_CS 的值需要根据最大负载电流和MCU的ADC量程来计算(具体见应用案例)。

在CS引脚和GND之间并联一个小电容 C_CS(如 1nF)。它与 R_CS 组成一个RC低通滤波器,滤除噪声,为ADC提供一个稳定的信号。

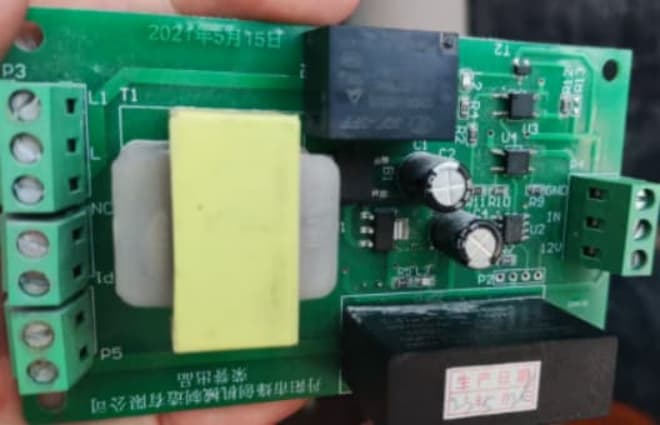
image
image
image

如果上面的12v满足之后就要进行控制了。

按照这个思路进行:

简易原理图描述:

  • 电源部分: V_BAT或者12v直流电源 → NCV84090的 VD 引脚。
  • 负载部分: NCV84090的 OUT 引脚 → 负载 Z_L → GND。
  • 控制部分 (MCU):
  • MCU GPIO_1 → 1kΩ电阻 → IN 引脚。
  • MCU GPIO_2 → CS_EN 引脚。
  • MCU ADC_1 → CS 引脚。
  • 反馈部分: CS 引脚 → R_CS → GND。同时,CS 引脚 → C_CS → GND。

根据上面提到的控制部分,刚好手边有一个开发板,是创龙的t113,正好用来进行控制的逻辑。

为此要实现这些函数:

1. 驱动函数接口 (API) 设计:

void NCV84090_Init(pin_IN, pin_CS_EN, pin_CS): 初始化函数,配置MCU的GPIO和ADC引脚。

void NCV84090_TurnOn(): 打开开关。内部实现是将 IN 引脚置为高电平。

void NCV84090_TurnOff(): 关闭开关。内部实现是将 IN 引脚置为低电平。

void NCV84090_EnableDiagnostics(bool enable): 使能/禁能诊断。控制 CS_EN 引脚。

float NCV84090_ReadCurrent(): 核心功能,读取并返回以安培(A)为单位的负载电流。

FaultType NCV84090_CheckFault(): 诊断函数,返回当前检测到的故障类型(如正常、开路、短路等)。

2. 核心函数实现逻辑:

NCV84090_ReadCurrent() 实现:

确保开关已导通 (IN = High) 且诊断已使能 (CS_EN = High)。

等待稳定时间! 根据数据手册,从 IN 变高到 CS 信号稳定需要一个延迟 t_CS_High2。程序必须等待超过这个时间。

通过MCU的ADC读取 CS 引脚的电压 V_CS。

计算检测电流: I_CS = V_CS / R_CS。

查表计算真实电流: NCV84090的电流检测比 K 是非线性的。需要根据数据手册中的 K vs I_OUT 曲线创建一个查找表。通过 I_CS 估算 I_OUT 范围,然后在表中查找或插值得到准确的 K 值。

计算最终电流: I_OUT = I_CS * K。

返回 I_OUT。

NCV84090_CheckFault() 实现:

导通状态故障:

读取 V_CS 电压。如果 V_CS 远高于正常工作范围,达到了一个固定的故障电压 V_CS_FAULT,则说明发生了过流、短路或过热故障。

关断状态开路故障:

执行诊断序列:将 IN 置低,CS_EN 置高。

等待延迟 t_d_OL_off。

读取 V_CS 电压。如果此时 V_CS 被拉高到 V_CS_FAULT,则说明发生了开路负载故障。

第二步:确定T113上使用的GPIO

你需要查看你的 T113 开发板的原理图或引脚分布图,找到一个空闲的、可以作为 GPIO 输出的引脚。全志的芯片引脚命名通常是 P + 组号 + 序号,例如 PB5 (第B组的第5个引脚) 或 PG13 (第G组的第13个引脚)。

假设我们选择了 PB5 这个引脚。
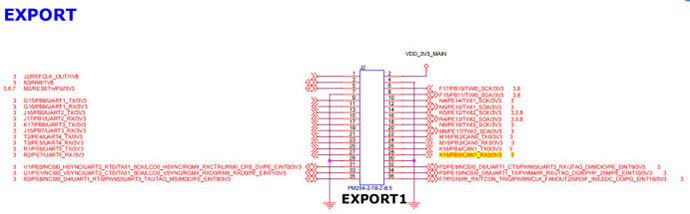
image

第三步:在T113的Linux系统中控制GPIO

在 root@T113-Tronlong:~# 这个运行环境中,控制 GPIO 最直接、最标准的方法是通过 Linux 的 sysfs GPIO 接口。这是一种通过读写虚拟文件来控制硬件的方式,非常方便。

以下是完整的命令行操作步骤:

1. 导出 (Export) GPIO

首先,你需要告诉内核,你想要使用 PB5 这个引脚。你需要计算出它的编号。

GPIO 编号计算公式: (组号 ASCII – ‘A’) * 32 + 序号

对于 PB5: (‘B’的ASCII – ‘A’的ASCII) * 32 + 5 → (1) * 32 + 5 = 37

现在,导出这个GPIO:

echo 37 > /sys/class/gpio/export

执行成功后,系统会创建一个新的目录 /sys/class/gpio/gpio37。

2. 设置GPIO方向 (Direction)

接下来,你需要将这个GPIO设置为输出模式。

echo “out” > /sys/class/gpio/gpio37/direction

3. 控制GPIO输出高低电平

现在,你可以通过向 value 文件写入 1 或 0 来控制GPIO输出高电平或低电平了。

输出高电平 (3.3V) → 导通NCV84090 → 负载工作:

echo 1 > /sys/class/gpio/gpio37/value

当你执行这条命令时,T113的PB5引脚会输出高电平,NCV84090的IN引脚收到高电平,其内部开关导通,OUT引脚被拉到地,电流流过你的负载,负载开始工作(例如,继电器吸合,LED点亮)。

输出低电平 (0V) → 关断NCV84090 → 负载停止:

echo 0 > /sys/class/gpio/gpio37/value

当你执行这条命令时,PB5引脚输出低电平,NCV84090的IN引脚收到低电平,其内部开关断开,OUT引脚变为高阻态,负载上没有电流流过,负载停止工作。

4. (可选) 释放 (Unexport) GPIO

当你不再使用这个GPIO时,可以将其释放,让其他程序使用。

echo 37 > /sys/class/gpio/unexport

第四步:编写Shell脚本实现自动化控制

你可以把上述命令写到一个Shell脚本里,方便调用。例如,创建一个名为 control_load.sh 的脚本:

如何使用这个脚本:

在T113上,用vi control_load.sh创建并编辑这个文件,把代码粘贴进去。

给脚本添加执行权限: chmod +x control_load.sh

打开负载: ./control_load.sh on

关闭负载: ./control_load.sh off

这样,就成功地在你的T113运行环境中,通过编程(Shell脚本)的方式,利用GPIO控制了外部的NCV84090芯片,并驱动了一个12V的负载。

上面的代码是通过shell代码的方式进行运行的。不过也可以通过c代码的方式进行。
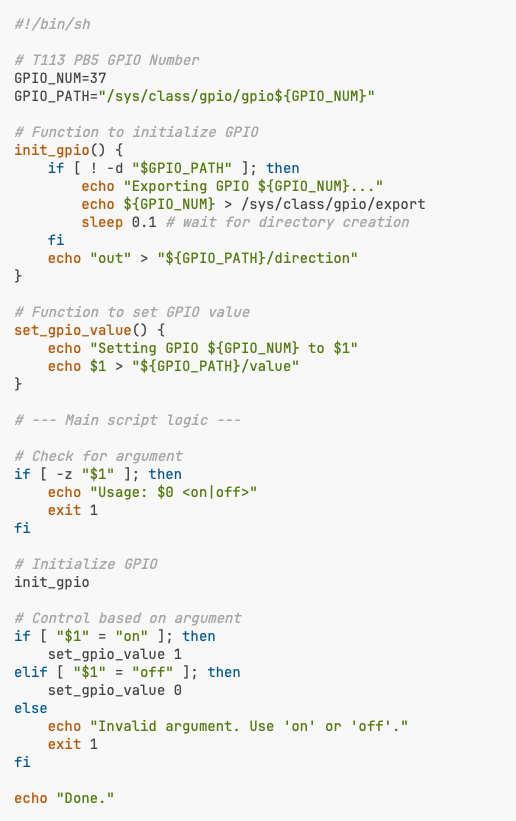
A screenshot of a computer program

AI-generated content may be incorrect.

下面看看相关函数的c代码如何实现:

使用C语言(推荐用于最终产品)

这是最正规、最高效的方式。我们需要利用Linux提供的系统调用来访问sysfs接口。

1. 环境准备

你的T113开发板的Linux系统里通常已经内置了C语言的交叉编译工具链(gcc)或者你可以通过opkg或apt安装它。

2. C语言代码实现

下面是一个C语言实现的示例,它基本实现了你设计的API。

文件: ncv84090_driver.c

# 运行编译好的程序

这样的就必须要启用虚拟机的环境进行编译,为此还是用这个shell代码比较直接:
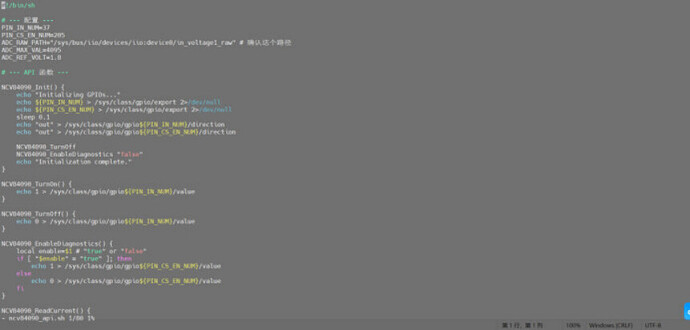
image

后面的测试等下次再进行吧,这个逻辑上和硬件的连线上面没什么问题,调试没什么问题,应该就可以连接硬件后运行代码,并也可以配合示波器进行检测。

#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <unistd.h>
#include <fcntl.h>
#include <stdbool.h>

// --- 定义GPIO编号 (根据你的硬件连接修改) ---
// 假设 IN -> PB5 -> 37
// 假设 CS_EN -> PG13 -> 205
#define PIN_IN_NUM    37
#define PIN_CS_EN_NUM 205

// --- 全局变量存储引脚编号 ---
static int pin_IN = -1;
static int pin_CS_EN = -1;
// ADC引脚通常通过IIO子系统访问,这里简化处理
// static int pin_CS = -1; 

// --- 底层GPIO操作函数 ---
int gpio_export(int pin) {
    char buffer[64];
    int fd = open("/sys/class/gpio/export", O_WRONLY);
    if (fd < 0) {
        perror("Failed to open export for writing");
        return -1;
    }
    int len = snprintf(buffer, sizeof(buffer), "%d", pin);
    if (write(fd, buffer, len) < 0) {
        // Ignore error if already exported
    }
    close(fd);
    return 0;
}

int gpio_set_direction(int pin, const char* dir) {
    char path[64];
    snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d/direction", pin);
    int fd = open(path, O_WRONLY);
    if (fd < 0) {
        perror("Failed to open direction for writing");
        return -1;
    }
    if (write(fd, dir, strlen(dir)) < 0) {
        perror("Failed to set direction");
        close(fd);
        return -1;
    }
    close(fd);
    return 0;
}

int gpio_set_value(int pin, int value) {
    char path[64];
    snprintf(path, sizeof(path), "/sys/class/gpio/gpio%d/value", pin);
    int fd = open(path, O_WRONLY);
    if (fd < 0) {
        perror("Failed to open value for writing");
        return -1;
    }
    char val_str = (value == 1) ? '1' : '0';
    if (write(fd, &val_str, 1) != 1) {
        perror("Failed to write value");
        close(fd);
        return -1;
    }
    close(fd);
    return 0;
}

// --- ADC读取函数 (这是一个简化的示例) ---
// 在真实的T113系统中,你需要通过IIO (Industrial I/O)子系统来读取ADC
// 通常是读取 /sys/bus/iio/devices/iio:deviceX/in_voltageY_raw 文件
float read_adc_voltage() {
    // 伪代码: 实际实现会更复杂
    int raw_value;
    float voltage;
    char buffer[16];
    
    // 假设ADC在iio:device0的通道1
    int fd = open("/sys/bus/iio/devices/iio:device0/in_voltage1_raw", O_RDONLY);
    if (fd < 0) {
        perror("Failed to open ADC raw file");
        return -1.0;
    }
    read(fd, buffer, sizeof(buffer)-1);
    close(fd);

    raw_value = atoi(buffer);
    // 假设ADC是12位(4096),参考电压是1.8V
    voltage = (float)raw_value / 4095.0 * 1.8; 
    
    printf("ADC Raw: %d, Voltage: %.3fV\n", raw_value, voltage);
    return voltage;
}


// --- API 实现 ---

/**
 * @brief 初始化NCV84090驱动
 * @note 在Linux sysfs中,不需要传入pin号,硬编码或从配置文件读取
 */
void NCV84090_Init() {
    pin_IN = PIN_IN_NUM;
    pin_CS_EN = PIN_CS_EN_NUM;

    printf("Initializing NCV84090 driver...\n");
    gpio_export(pin_IN);
    gpio_export(pin_CS_EN);

    gpio_set_direction(pin_IN, "out");
    gpio_set_direction(pin_CS_EN, "out");

    // Set initial state
    NCV84090_TurnOff();
    NCV84090_EnableDiagnostics(false);
    printf("Initialization complete.\n");
}

/**
 * @brief 打开开关
 */
void NCV84090_TurnOn() {
    gpio_set_value(pin_IN, 1);
}

/**
 * @brief 关闭开关
 */
void NCV84090_TurnOff() {
    gpio_set_value(pin_IN, 0);
}

/**
 * @brief 使能/禁能诊断
 */
void NCV84090_EnableDiagnostics(bool enable) {
    gpio_set_value(pin_CS_EN, enable ? 1 : 0);
}

/**
 * @brief 读取并返回以安培(A)为单位的负载电流
 */
float NCV84090_ReadCurrent() {
    // 1. 确保开关导通且诊断使能
    NCV84090_TurnOn();
    NCV84090_EnableDiagnostics(true);

    // 2. 等待稳定时间 (t_CS_High2), 例如 200微秒
    usleep(200); 

    // 3. 读取CS引脚电压
    float v_cs = read_adc_voltage();
    if (v_cs < 0) {
        return -1.0; // Read error
    }

    // --- 简化处理,实际需要查找表 ---
    // 假设R_CS = 1kΩ, 那么 I_CS = V_CS / 1000
    // 假设在工作点 K ≈ 5000 (需要查数据手册)
    float i_cs = v_cs / 1000.0;
    float k_ratio = 5000.0;
    float i_out = i_cs * k_ratio;
    
    // 操作完成后可以关闭诊断以降低功耗
    NCV84090_EnableDiagnostics(false);

    return i_out;
}

// FaultType NCV84090_CheckFault() { ... } // 故障诊断函数实现类似

// --- 主函数:测试API ---
int main() {
    NCV84090_Init();

    printf("Turning ON the load...\n");
    NCV84090_TurnOn();
    sleep(2); // 保持开启2秒

    printf("Reading current...\n");
    float current = NCV84090_ReadCurrent();
    if (current >= 0) {
        printf("Measured Load Current: %.3f A\n", current);
    } else {
        printf("Failed to read current.\n");
    }
    
    sleep(1);

    printf("Turning OFF the load...\n");
    NCV84090_TurnOff();

    return 0;
}

想参与一起讨论?欢迎到TechForum原文下留言:

【DigiKey免单狂欢】NCV84090DR2G软硬件设计-1

【DigiKey免单狂欢】NCV80490DR2G软硬件设计-2 

【DigiKey免单狂欢】NCV84090DR2G软硬件设计-3 

帖文内容源自DigiKey与21电源网 – 电子研习社的活动:
A screenshot of a computer

AI-generated content may be incorrect.

想知道更多不同活动资讯,请到热点活动页面了解更多→

A logo with black lines and red text

AI-generated content may be incorrect.

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com
打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
线缆组件反转了极性?你误会了!

作者: Alan Yang

关键词: 线缆

敲黑板

  • 导线没有交叉,但线缆组件”反转了极性”?这通常是什么原因?
  • 连接器上的物理印刷标签会随零件旋转而改变吗
  • 大多数接口的配接设计是旋转 180 度吗?
  • 行业标准中,翻转 180 度后引脚顺序会怎样?

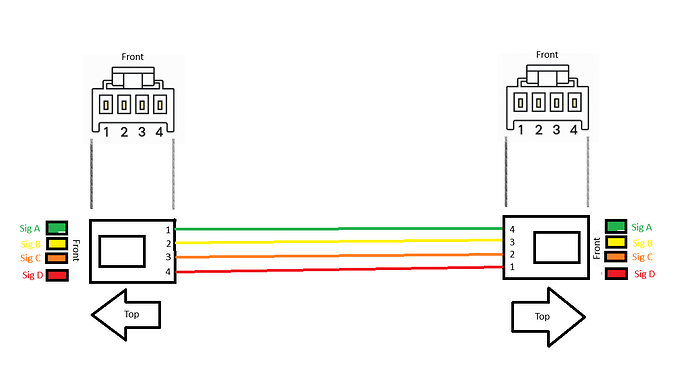
我们收到了许多关于线缆组件的咨询,声称它们”反转了极性”,但导线绝不可能交叉。我写这篇文章是为了澄清似乎相当常见的一些误解。确实存在矩形线缆组件被设计为反转极性的情况,但这并非默认设计。

标签的误解

当你第一次学习电子学、接触到原理图时,你会遇到引脚编号和标签。连接器制造商确实常常为其连接器分配任意的标签,但这些标签并不总是与原理图中的顺序”一致”。你可能甚至看不到这些孔上的编号,它们可能只存在于图纸中。标签只是作为添加到导线标签上的潜在接线指南。这些标签在作为组装人员拼接线束的说明时常常确实有用。

物理印刷标签无法交换匹配

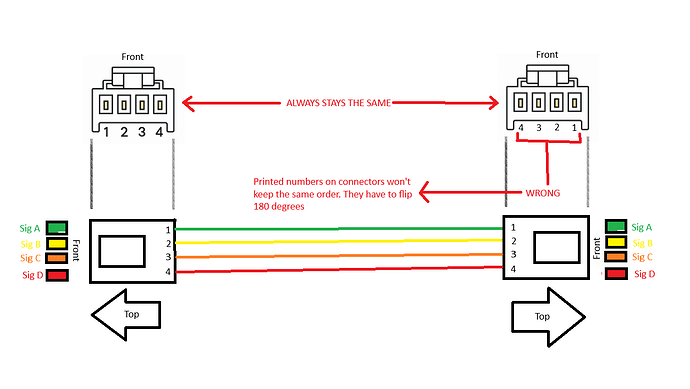
这里有一个重要的事项需要记住,标签 在旋转零件时无法物理改变。 下面是一个有助于建立这一概念的有用图示:

image
图1:物理印刷标签无法随零件旋转而改变


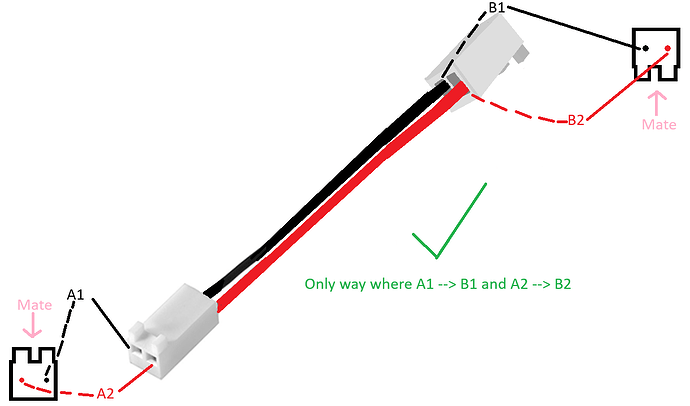
即使零件上没有用于标识引脚顺序的物理标签,图纸也只是将其作为建议使用。匹配印刷引脚顺序的唯一方法是将另一侧上下翻转。

image
图2:翻转另一侧以匹配印刷引脚顺序


连接顺序不匹配不会交换极性

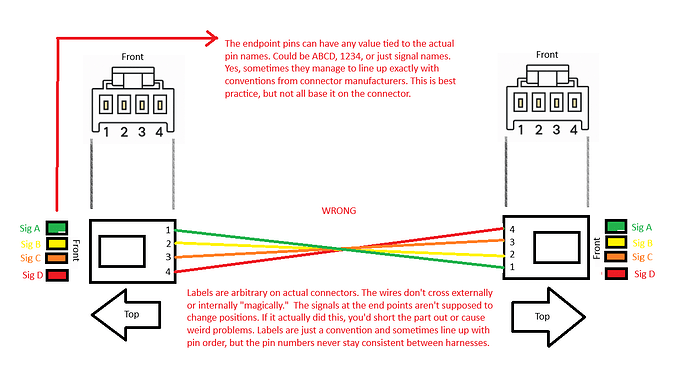
我还见过这样的情况,认为标签顺序反转必然意味着极性交换,见下图:

image
图3:连接顺序不匹配并不意味着极性反转


配接设计的误解

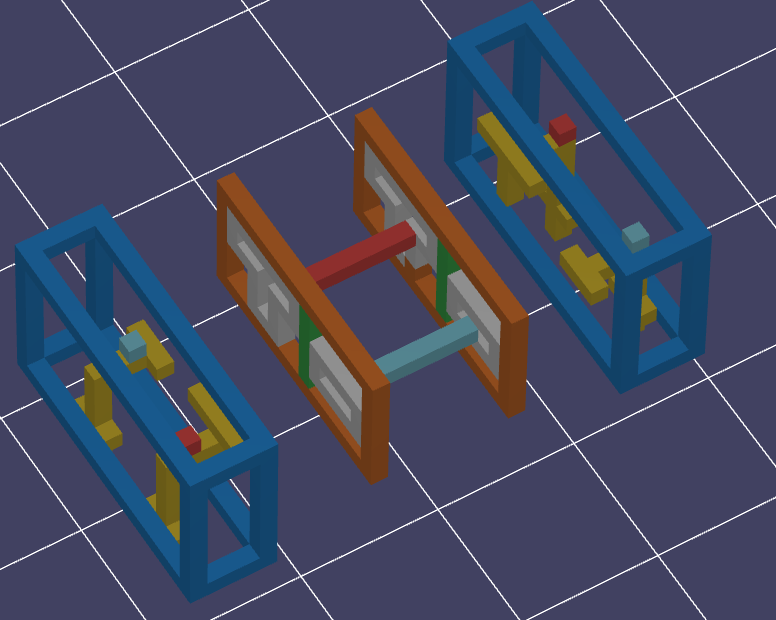
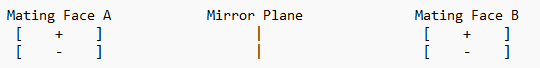
另一个我认为引起困惑的问题是,人们假设另一端的引脚排列必须旋转 180 度。一般来说,大多数设备假定的是基本引脚排列顺序。如果你确实将配接连接旋转了 180 度,结果如下:

image
图4:配接连接旋转 180 度的结果


橙色部分是中间的线束,蓝色连接器是配接侧。请注意,我为配接连接器的正极和负极侧赋予了特定的形状。在这种情况下,线束将是错误的,因为极性确实发生了交换……从引脚排列的角度来看。

大多数接口不是在 180 度旋转,而是沿所谓”配接面”进行镜像。以下是俯视图:

image
图5:配接面的镜像示意


注意事项

不过,在做出这一假设时必须非常小心。极少数情况下,引脚排列并不属于所谓的”典型”情况。这就是线束设计如此重要的原因。如果看不到镜像的引脚排列,就必须相应地修改线束。

行业标准顺序

自然,如果连接器上有引脚顺序,翻转 180 度将导致另一侧顺序反转。这通常是”正确”的做法。

image
图6:行业标准顺序 — 翻转 180 度后另一侧顺序反转


99% 的情况下,关于实际电路板引脚排列,两侧的信号顺序是相同的。

相关文章

如果您喜欢这篇文章,以下相关文章可能对您也有帮助:

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
只需两步 就可以在 NXP-MCXN236 开发板上使用 Zephyr了!

作者: Alan Yang

关键词: 开发板

敲黑板

  • 在 Linux 主机上使用 Zephyr RTOS 运行在NXP-MCXN236开发板上,需要额外安装什么工具?
  • NXP-MCXN236开发板有哪些主要外设和接口?
  • NXP-MCXN236开发板支持哪些扩展接口?
  • NXP-MCXN236开发板适合做什么应用?

本文旨在演示如何在 Linux 主机环境下,使用 Zephyr RTOS 运行在价格低廉但功能强大的 NXP-MCXN236 开发板上。

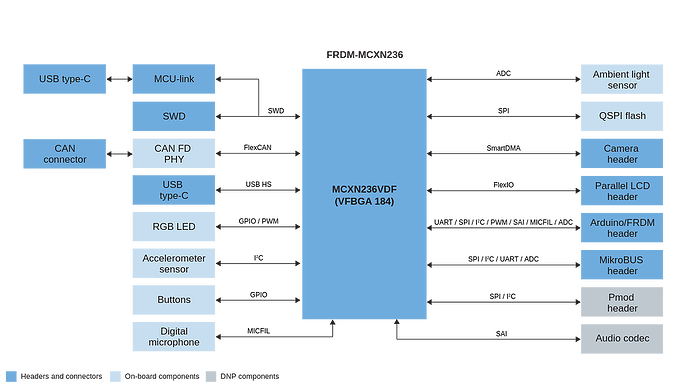
NXP-MCXN236 开发板搭载一颗 32 位 Arm Cortex-M33 微控制器,适用于工业及消费级物联网(IoT)应用。对应的开发板框图如下所示:

image

安装好 Zephyr 开发环境 后,请从 NXP 网站安装对应的 LinkServer_26.6.137.x86_64.deb.bin 文件。该工具用于完成程序烧录流程。

关于如何使用NXP-MCXN236 开发板构建 LED 闪烁示例,请访问这里。

NXP-MCXN236 开发板简介

NXP-MCXN236 开发板 是一款低成本但功能强大的设计与评估平台,基于 MCX N236 微控制器,并配备了由 Winbond 提供的 64 Mbit 外部串行闪存。

该开发板还集成了高速 USB 电路、加速度传感器、CAN PHY、音频编解码器(DNP,未安装)、数字麦克风(DMIC)传感器、RGB LED 指示灯、按键以及 MCU-Link 调试探针电路。

该开发板兼容 Arduino Shield 扩展板和 mikroBUS 接口。此外,开发板还提供支持摄像头模块的接口,可兼容如下所示的摄像头模块。如果您此前购买过该模块作为备用件并仍然保留,由于该产品目前已停产,仍可用于相关开发

这款价格低廉但性能强大的 NXP-MCXN236 开发板 是一款紧凑且可扩展的开发平台,可用于 MCX N23X 系列 MCU 的快速原型开发,适用于众多消费电子和物联网(IoT)应用。目前该开发板已在 DigiKey 上提供。

相关文章

如果您喜欢这篇文章,以下相关文章可能对您也有帮助:

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
固定式机器人做的好不好 得看这四样(含方案)!

作者:Bill Schweber

关键词:机器人,ToF,IMU,GMSL

固定式(就地固定)机器人系统通常被称为多轴机器人,其设计目的是在规定的工作空间内完成高精度、高性能的运动。这些系统是现代制造和自动化装置的支柱。在这些装置中,可重复性、速度和有效载荷能力是关键所在。

常见机器人包括协作机器人 (cobots)、关节式机械臂、选择性顺应关节型机械臂 (SCARA) 和三角(并联)机构,以及计算机数控 (CNC) 和龙门车床。根据不同的应用要求,这些机器人可以安装在导轨、墙壁、天花板、地板上,也可以直接集成到生产机械中,从而实现装配、材料搬运、包装、检查和加工过程的灵活部署。

通过将先进的驱动电子设备、精密传感器和实时控制架构相结合,这些固定式机器人平台提供了智能互联制造环境必需的可靠性、多样性、多功能性和精确性。然而,要最大限度地发挥这些系统的优势和性能,设计人员必须了解并应用运动检测、位置和区域感测、运动控制和连接技术方面的最新进展。

先进机器人的设计要求

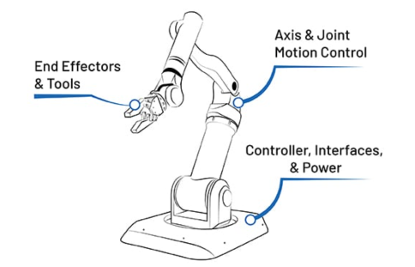
与移动机器人相比,先进的固定式机器人(图 1)有两个不同之处:在相对静止和已知的整体环境中运行,而且不受电池电量的限制。然而,即使在工况在不断变化,固定式机器人仍必须具备高速运行能力,并保持精确性、可重复性和准确性。例如,可能需要这些机器人拾取大小、形状、重量、方向和位置均不断变化的包裹,并将包裹准确地放置在移动的传送带上。为此,这些机器人必须能够自主评估当前状况并进行动态调整,同时持续感知作业环境及周边状况。

图 1:广为人知、应用广泛的固定式工业机器人,如今已具备超高精度、高度灵活性与强大的自适应能力。(图片来源:Analog Devices Inc.)


要满足这些要求,就必须精心整合以下各项技术:末端执行器运动控制、用于环境感知的飞行时间 (ToF) 成像技术、用于运动感测的惯性测量单元 (IMU),以及保障可靠高速通信的千兆多媒体串行链路 (GMSL)。

1: 末端效应机械手的运动控制:机器人机械手的功能就像手或夹爪,可根据需要打开或关闭。机械手必须使用适当的力量,在不损坏有效载荷的情况下保持可靠的夹持力。这就要求电机驱动器能够精密调节电机,保证操作精确、一致和平稳。由于重量和空间的限制,驱动器还应该重量小、结构紧凑。

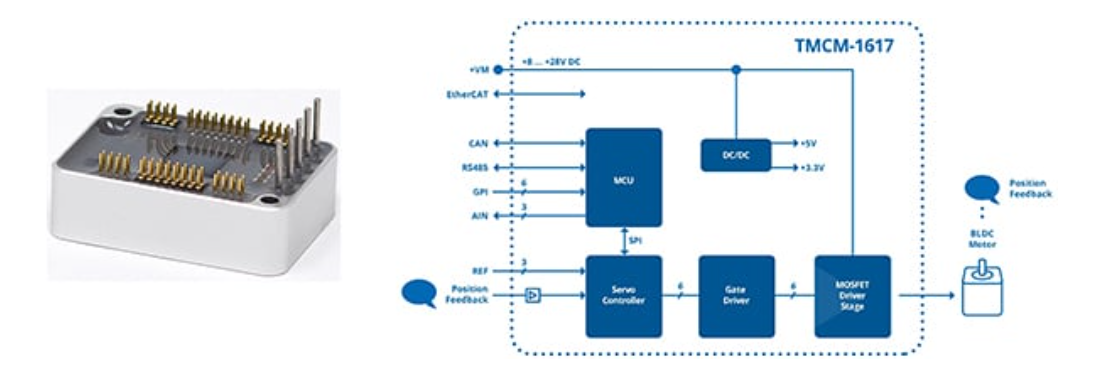
TMCM-1617 单轴伺服驱动器(图 2)就是这种控制器的正确解决方案之一。这款三相无刷直流 (BLDC) 电机驱动器重 24 g,尺寸为 36.8 mm × 26.8 mm × 11.1 mm,可提供高达 18 A RMS 的电流,其电源电压为 8 V 至 24 V。

图 2:轻巧紧凑的 TMCM-1617 伺服驱动器提供完整的 8 V 至 24 V、18 A BLDC 电机控制。(图片来源:Analog Devices Inc.)


TCMM-1617 支持用于位置反馈的增量编码器和数字霍尔效应传感器,从而提高了其在不同负载下的精度和可重复性。在连接方面,可选择 CAN、RS-485 或 EtherCAT 总线。

为了快速评估和调整 TMCM-1617 及其算法,Analog Devices 提供 TMCM-1617-GRIP-REF 夹爪参考设计。该开源硬件参考设计是一款定制设计,专用于精密控制机器人夹爪中使用的 24 V BLDC 电机。该参考设计提供精确的场定向控制 (FOC),可确保扭矩纹波最小并实现高效、高性能电机控制。预配置软件堆栈简化了初始设置过程,从而缩短了上市时间。

2:ToF 传感器: 为确保机器人完全感知到周围环境和工作区域内的任何物体,为设计人员提供了两种基本选择:使用 ToF 感测装置,或使用一个或多个摄像头。每种方法都各有优劣。

一般来说,ToF 摄像头是深度感测的首选,可实现高准确度距离测量。不过,这类摄像头的空间分辨率通常低于传统摄像头,而且会受到环境光和反射表面的影响。另一方面,标准摄像头提供高分辨率图像,可用于多种应用,但提取深度信息时需要更复杂的处理和多个摄像头。

对于许多机器人应用而言,基于 ToF 的成像技术具有显著优势。但是,基于 ToF 的感测子系统需要精心集成许多电子光学组件,包括匹配式 LED 光源、透镜、光学滤波器和成像器。这些组件的选型和组装需要深厚的电气、机械和光学专业知识。

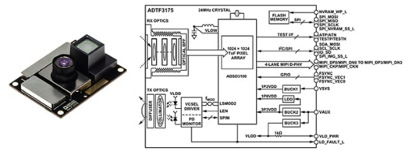
为了尽量减少这些困难,Analog Devices 提供了 ADTF3175 ToF 模块(图 3)。这套完整的装置配备一个 100 万像素 (MP) CMOS 间接 ToF 成像仪。此外,该装置还集成了一个镜头和一个用于成像仪的 940 nm 光学带通滤波器、一个包含光学元件的红外照明光源、一个激光二极管、一个激光二极管驱动器和光电探测器、闪存以及用于产生本地电源电压的电源稳压器。


图 3:ADTF3175 模块包括完整 ToF 子系统所需的所有电子、机械和光学元件。(图片来源: Analog Devices Inc.)


ADTF3175 传感器具有 75° × 75° 视场角和 1024 × 1024 像素,其图像云输出数据通过四通道移动行业处理器接口 (MIPI) 相机串行接口 2 (CSI-2) 发送到主机系统。该接口的每通道运行速度为 1.5 千兆比特/秒 (Gbits/s)。该模块的编程和运行均通过一个四线串行外设接口 (SPI) 和一个 I2C 接口进行控制。深度范围为 0.4 m 至 4 m,整个深度范围内的深度精度为 ±5 mm。

相关的 ADSD3500 深度图像信号处理器将 ADTF3175 提供的百万像素分辨率原始数据转换成最终的径向深度、主动亮度 (AB) 和置信度数据帧。这会确保高帧率下的低延迟,使摄像头能够精确捕捉快速移动的物体,使机器人能够在动态变化的工业环境中及时做出决策并做出准确的分析。

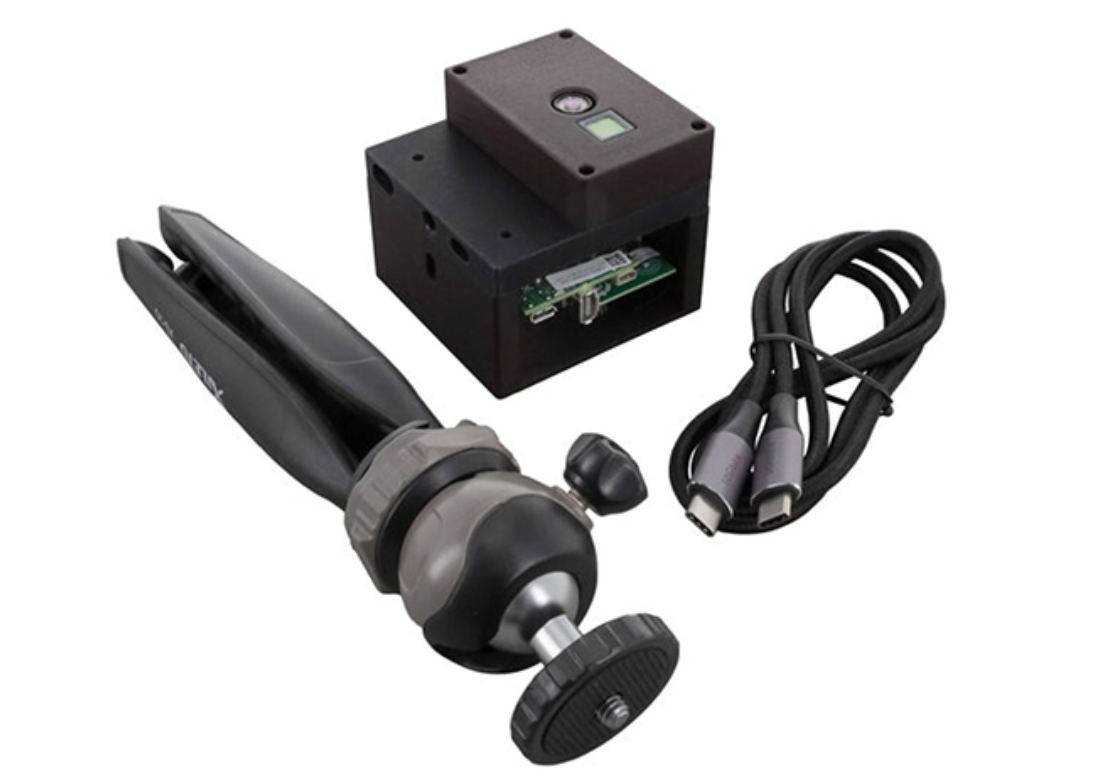
为了方便模块的设置和实施,Analog Devices 提供了 EVAL-ADTF3175D-NXZ 3D ToF 传感器评估套件(图 4)。该开源套件包括 ADTF3175 模块、用于嵌入式人工智能 (AI) 和机器学习 (ML) 应用的第三方数字处理单元、摄像头接口板、内插适配器板和三脚架。

图 4:EVAL-ADTF3175D-NXZ 评估套件提供了必要的处理功能、连接器和三脚架,便于设计导入 ADTF3175 ToF 传感器。(图片来源:Analog Devices Inc.)


3:IMU: 由于机器人末端效应器(夹爪)可在规定的三维区域内自由移动,因此尤其需要了解其在该空间内的位置和方向。一种方法是在每个关节上安装编码器,然后通过坐标变换和矩阵方程将所有输出组合起来。不过,这需要多个多轴编码器,并增加了计算复杂性。

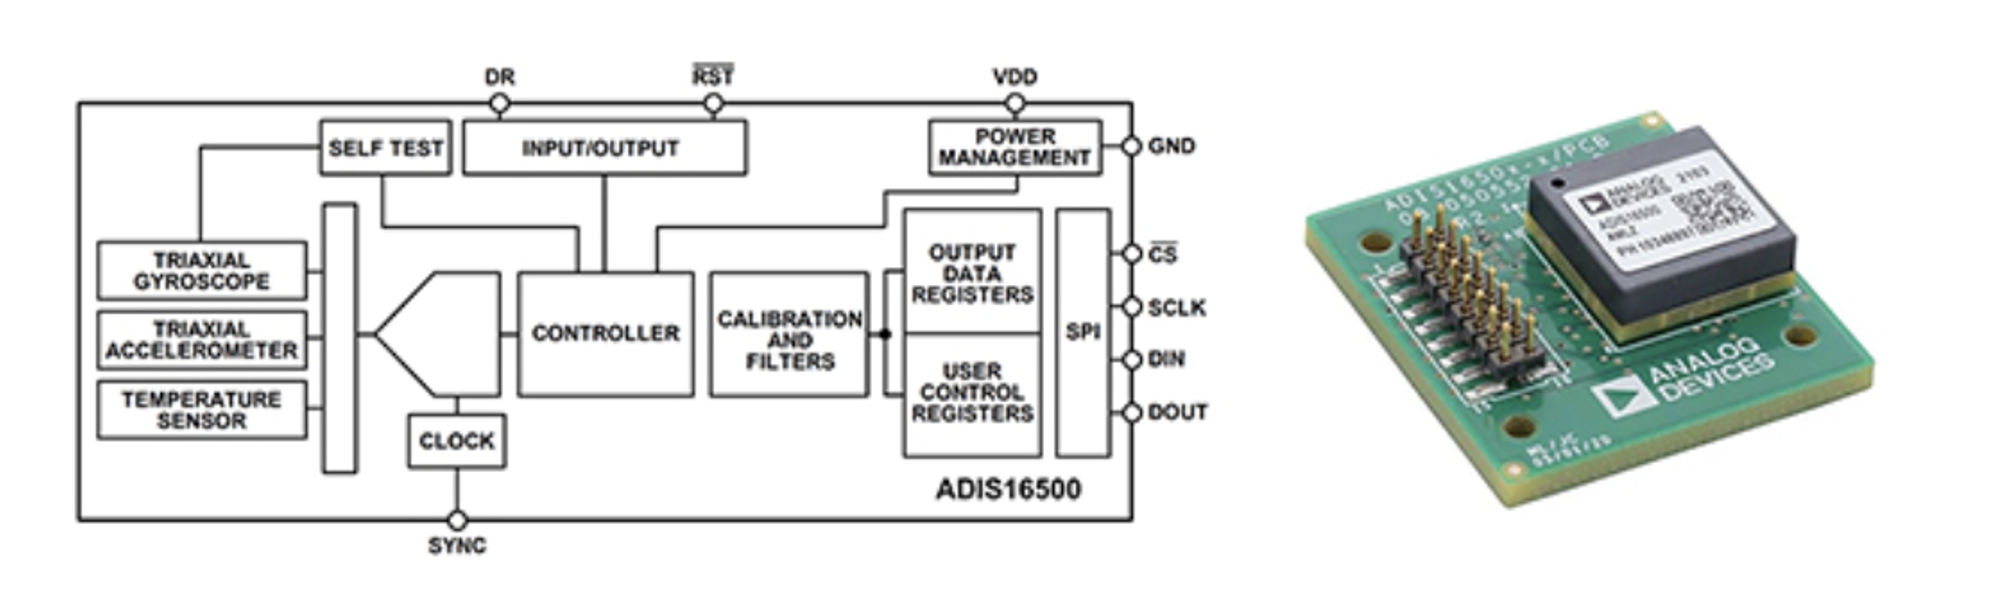
一个有吸引力的替代方案是使用六自由度 (6 DoF) IMU,它结合了一个三轴加速度计和一个三轴陀螺仪。ADIS16500 微型微机电系统 (MEMS) IMU(图 5,左)采用 15 × 15 × 5 mm 微型封装,具有 SPI 输出功能。相关的 ADIS16500/PCBZ 评估板(右图 5)尺寸为 33.25 mm × 30.75 mm。该电路板主要用作分线板,便于通过一个 16 引脚(2 × 8)、2 mm 间距的连接器与 EVAL-ADIS2Z 综合评估系统进行布线连接。

图 5:ADIS16500 的高级框图(左)仅暗示了这款 6-DoF IMU 的内部集成度和复杂性;相关的 ADIS16500/PCBZ 分线板(右)主要用作 EVAL-ADIS2Z 评估系统的物理连接接口。(图片来源:Analog Devices Inc.)


数字陀螺仪的动态范围为每秒 ±2,000° (˚/s),数字加速度计的动态范围为 ±392 m/s2。ADIS16500 产品线中的每个惯性传感器均包含能够优化动态性能的信号调理功能。

此外,由于陀螺仪和加速度计均具有独特的固有误差源,因此通过工厂校准来确定每个传感器在灵敏度、偏置、对齐、线性加速度(陀螺仪偏置)和冲击点(加速度计位置)方面的特征。所以,每个传感器都有动态补偿公式,可在广泛的条件下提供准确的传感器测量值。

4:GMSL:将所有这些功能模块整合到机械臂中时,需要考虑的一些重要因素是:这些模块必须连接在一起,且会产生大量时间关键型数据(尤其是 ToF 模块)。GMSL 接口可以解决这些问题。GMSL 最初为汽车应用而开发,现已在机器人等应用中得以使用,因为该接口能通过一根电缆支持所需的高数据传输速率。

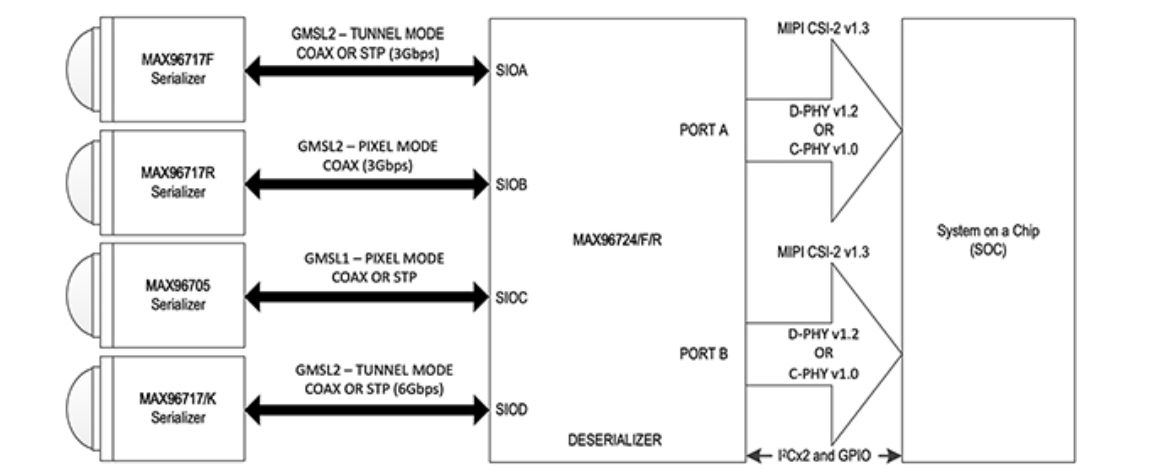
例如,采用 8 × 8 mm TQFN 封装的 MAX96724 解串器可将四个 GMSL 2/1 输入转换为 1、2 或 4 个 MIPI D-PHY 或 C-PHY 路径(图 6)。这款 6 Gbit/s、四输入、两输出设备可通过 50 欧姆 (Ω) 同轴电缆或 100 Ω 屏蔽双绞线 (STP) 电缆同时进行双向传输。这款解串器最多可支持四个远程传感器。

图 6:MAX96724 解串器将四个 GMSL 2/1 输入转换为 1、2 或 4 个 MIPI D-PHY 或 C-PHY 路径。(图片来源:Analog Devices Inc.)


每个 GMSL2 串行链路在正向以 3 Gbps 或 6 Gbps 的固定速率运行,在反向以 187.5 Mbps 的固定速率运行。该链路还能自动适配前向路径接收器的特性,以补偿信道的插入损耗和回波损耗特性;这些损耗主要取决于电缆、连接器、温度效应和印刷电路板(PC 板)的特性。MAX96724 支持视频数据的聚合和复制,可将多个远程传感器的数据流合并处理。

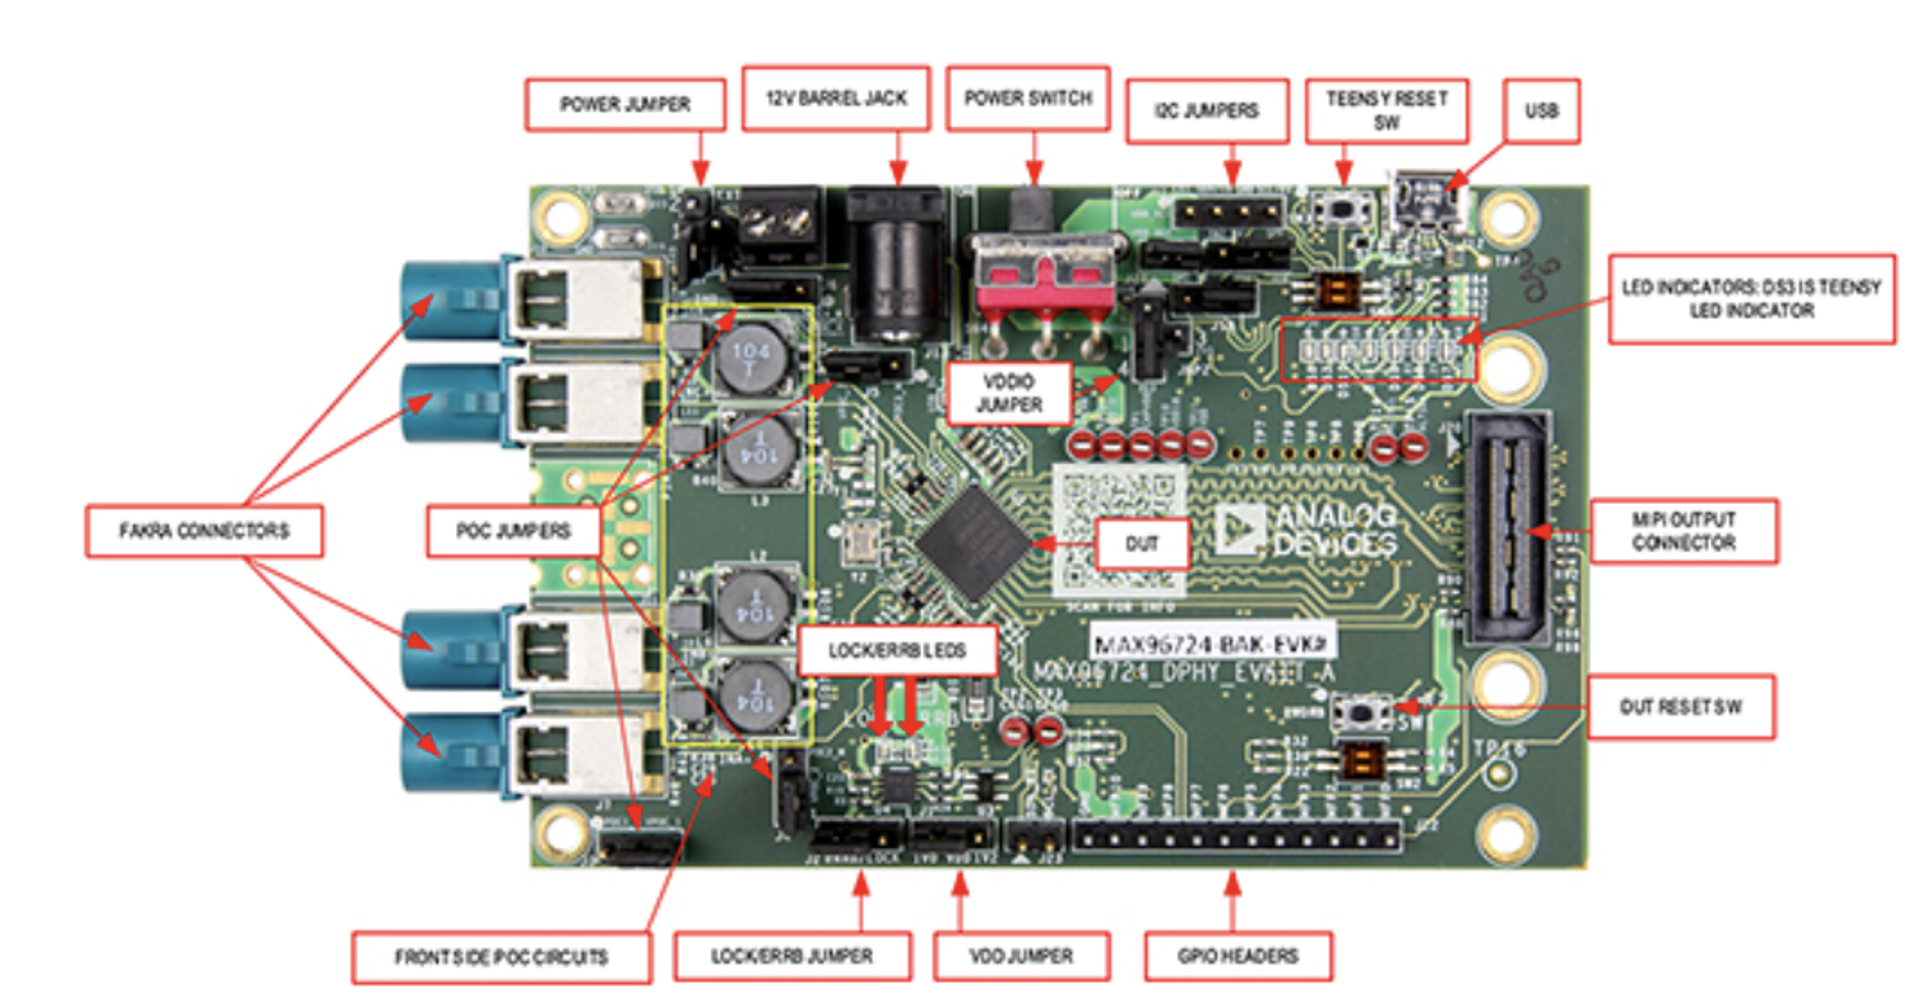
这些设备的设置和使用都很复杂。Analog Devices 的 MAX96724-BAK-EVK# 评估套件(图 7)使这些工作都变得简单易行。该套件提供了一个成熟的设计和可靠的平台,可用于通过标准 FAKRA 同轴电缆(汽车和其他应用中使用的坚固耐用型电缆/连接器组件)或 MATE-AX 电缆(FAKRA 电缆的小型化版本)评估 MAX96724 器件。

图 7:MAX96724-BAK-EVK# 评估套件提供了一种重要工具,用于实现基于高度复杂的 MAX96724 的设计。(图片来源:Analog Devices Inc.)


该评估套件包括一个易于使用、兼容 Windows 10® 或更高版本的图形用户界面 (GUI),用于练习器件功能。

结语

要实现最先进的固定式机器人系统,需要精心整合多种技术,才能达到所要求的速度、精度和灵活性。利用各种技术,包括先进的伺服控制、ToF 成像和 IMU(均通过 GMSL 连接),这种机器人可实现和集成所需的功能。Analog Devices 提供必要的元器件和评估单元,以加快设计过程并最大限度地降低风险和不确定性。

******

如任何问题,欢迎联系 DigiKey客服团队

中国(人民币)客服

service.sh@digikey.com

中国(美金)/香港客服

– china.support@digikey.com

打开微信搜一搜,输入「digikey」

点击关注 DigiKey 官方微信公众号

按指引完成会员登记

之后每周自动推送工程师专属秘技,边学技术边攒积分,各类工具好礼、专属采购福利等你来领。
Copyright©DigiKey Electronics